API de MATLAB
MATLAB és un llenguatge de programació propietari desenvolupat per MathWorks. Entre altres coses, MATLAB permet manipulacions de matrius, el traçat de funcions i dades i la implementació d'algorismes. RoboDK és un soci oficial del programa Connections de MathWorks.
L'API de RoboDK per a MATLAB es proporciona com un conjunt de fitxers de script (m-files), disponibles aquí:
●A la carpeta d'instal·lació de RoboDK, normalment C:/RoboDK/Matlab/.
●Al GitHub de la MATLAB Central de MathWorks.
●Al GitHub de l'API de RoboDK.
La secció principal d'aquest document explica els avantatges d'utilitzar l'API de RoboDK amb un llenguatge de programació àmpliament utilitzat com MATLAB per a la programació de robots.
L'API de RoboDK per a MATLAB inclou:
●Robolink.m és una classe que s'interfacia amb RoboDK. Qualsevol objecte de l'arbre de l'estació de RoboDK es pot recuperar mitjançant l'objecte Robolink i està representat per l'objecte RobolinkItem (igual que la classe Robolink de Python).
●RobolinkItem.m és una classe que representa un element de RoboDK a l'arbre de l'estació. És possible realitzar diferents operacions sobre aquest element (igual que la classe Robolink.Item de Python).
●transl.m, rotx.m, roty.m i rotz.m són funcions que creen matrius de posa a partir d'un vector de translació XYZ o de rotacions al llarg d'un eix específic.
●Pose_2_XYZRPW.m i XYZRPW_2_Pose.m permeten convertir poses a posició XYZ i angles d'Euler RPW i viceversa. Més informació a la secció Marcs de referència.
La pàgina següent presenta diversos exemples de l'API de MATLAB de RoboDK, com ara la manipulació d'elements, la generació de programes de robot i el control del robot:
https://robodk.com/Matlab-API
Exemple de Simulink
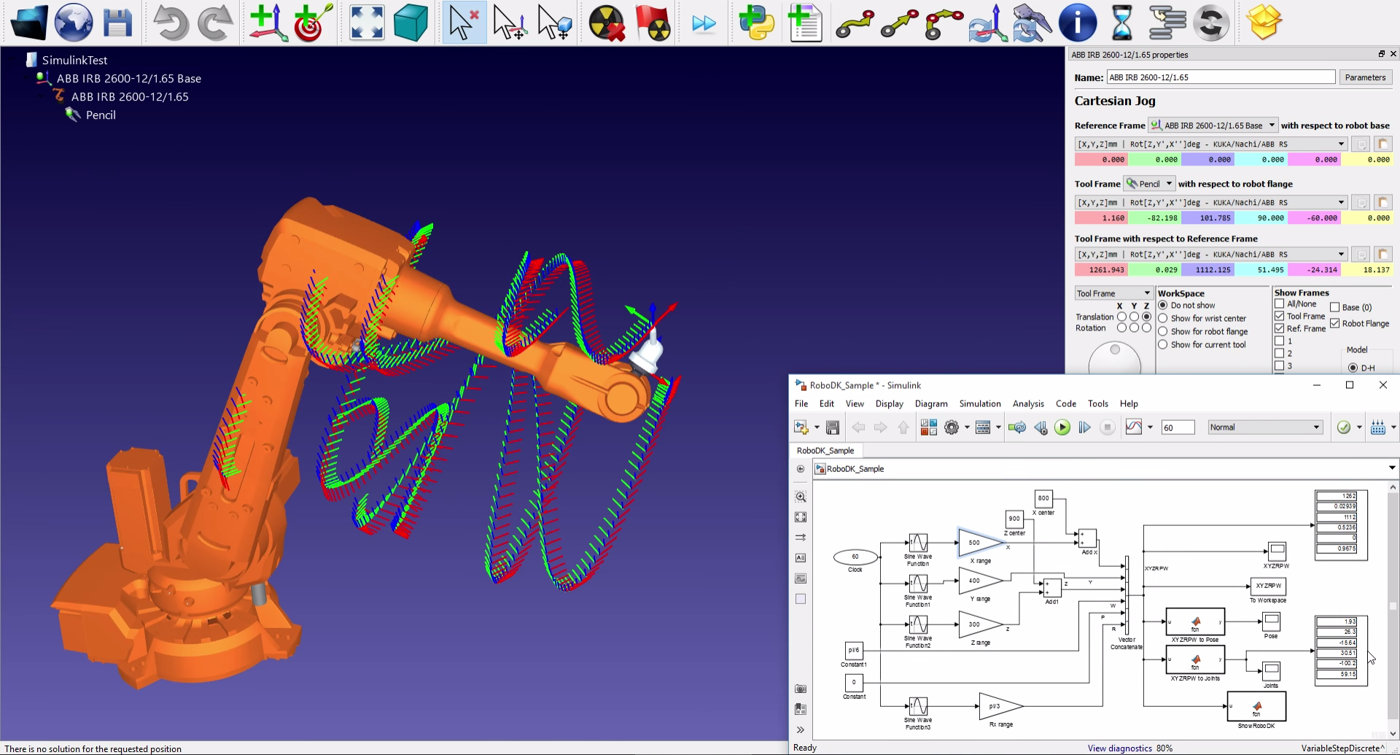
Hi ha disponible un projecte de Simulink com a exemple. A la simulació, el robot es mou al llarg d'un conjunt de coordenades XYZ generades arbitràriament.
https://www.youtube.com/watch?v=7DDBMwa0-Oc