Simulació C#
Els programes C# es simulen per defecte quan s'utilitzen comandes de robot (com ara MoveJ, MoveL o setDO). Quan s'inicia el projecte de mostra en C#, el mode de simulació també s'escull per defecte.
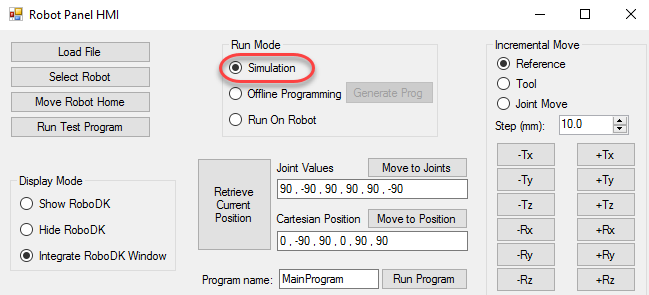
Això significa que els moviments del robot es simularan a RoboDK. Per exemple, podem moure el robot per passos de 10 mm seleccionant els botons de la dreta (+Tx, -Tx, …), o podem seleccionar Executa el programa de prova per executar un moviment hexagonal al voltant de la ubicació actual del robot.
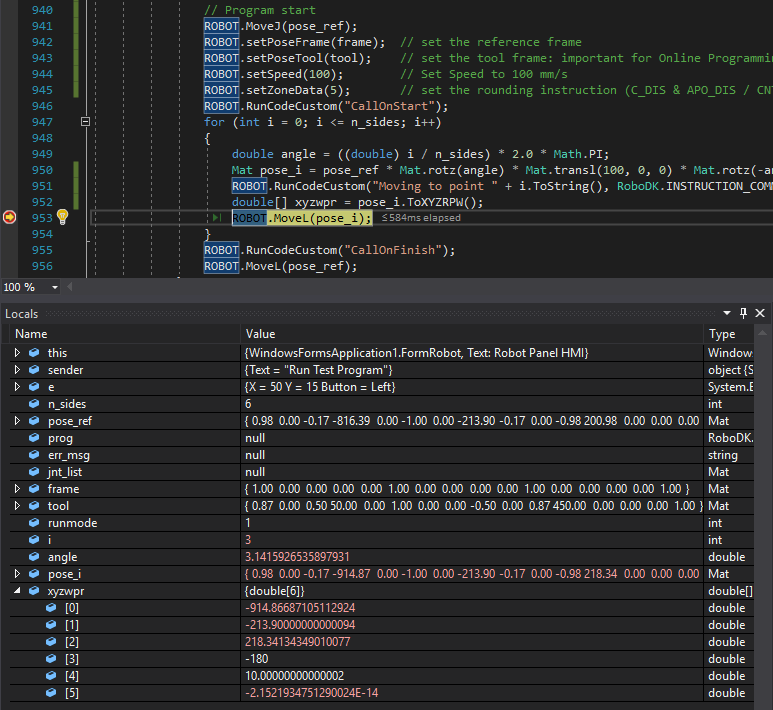
Establiu qualsevol punt d'aturada per depurar la vostra aplicació i inspeccionar els objectius del robot. Els objectius del robot es poden definir com a coordenades de les articulacions o com a variables Mat (matrius de posa 4x4) i es poden inspeccionar en format XYZWPR per solucionar problemes del programa. Més informació sobre els marcs de referència a la secció Marcs de referència.
També és possible canviar el mode d'execució a programació fora de línia o programació en línia (execució al robot), com es mostra a les seccions següents.


