Simulació amb Python
Aquest exemple mostra com crear una nova estació utilitzant un robot UR i simular un moviment hexagonal amb el robot.
1.Seleccioneu Fitxer→
2.Obriu el robot UR10
3.Seleccioneu Fitxer→
4.Obriu el fitxer Paint_gun.tool
5.Obriu el programa Python d'exemple SampleOfflineProgramming.py des de C:/RoboDK/Library/Macros/
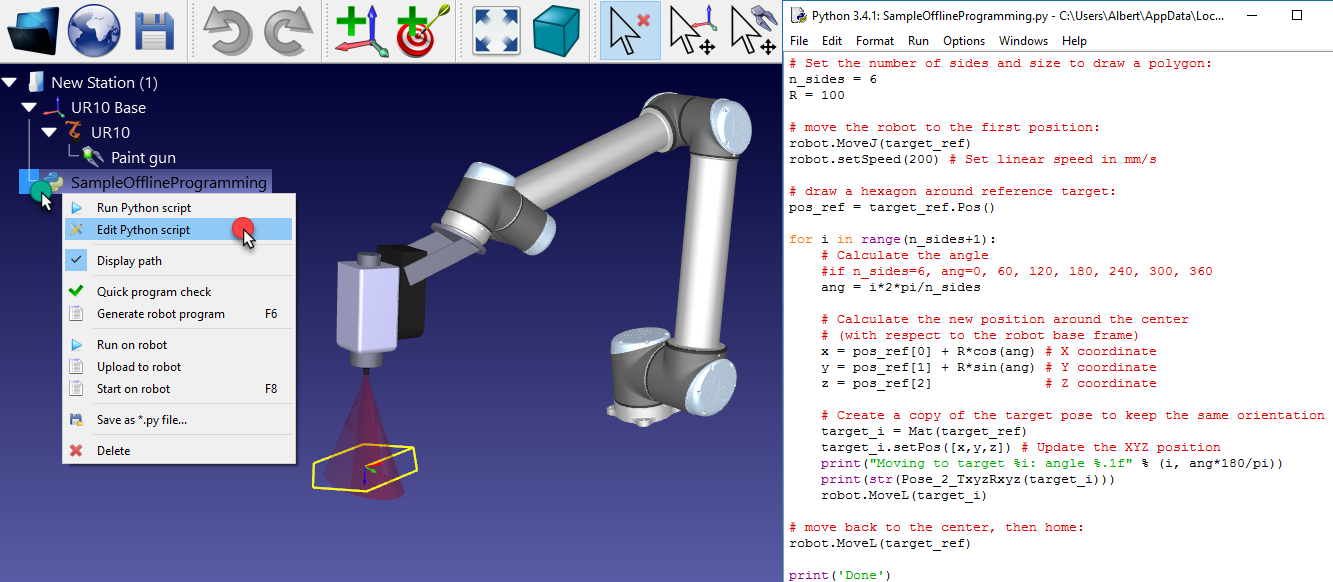
6.Feu doble clic a l'element SampleOfflineProgramming per executar la simulació. El robot hauria de dibuixar un hexàgon al voltant de la ubicació actual del robot i la traça del TCP es mostrarà en groc.
Alternativament, feu clic amb el botó dret al programa i seleccioneu
7.Feu clic amb el botó dret a l'element SampleOfflineProgramming i seleccioneu Edita l'script de Python. Hauríem de veure el programa com es mostra a la imatge següent.
La macro SampleOfflineProgramming dibuixarà un polígon de costat n_sides i radi R a la ubicació actual del robot, respecte al sistema de referència del robot. Si ho desitgeu, moveu el robot a una ubicació diferent, canvieu les dimensions del polígon i torneu a executar el programa.
Aquest exemple és similar al programa que es mostra a la secció de programació fora de línia del lloc web (inclòs el vídeo).