Interfície d'usuari de RoboDK CNC
El RoboDK CNC permet alimentar grans programes a un controlador de robot.
La finestra principal de RoboDK CNC conté els elements següents:
1.Menú principal
2.Barra d'eines
3.Taula d'instruccions
4.Panell d'estat
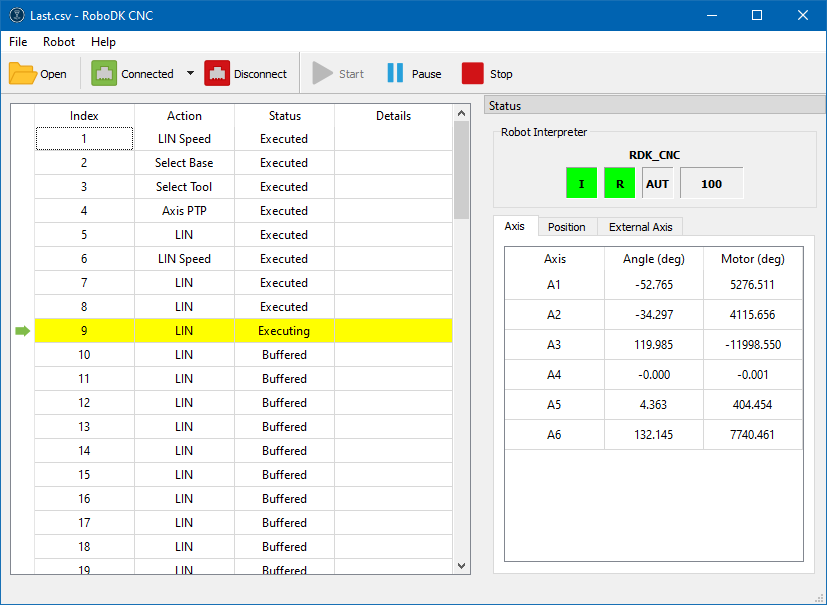
Les operacions del menú principal i de la barra d'eines se superposen.
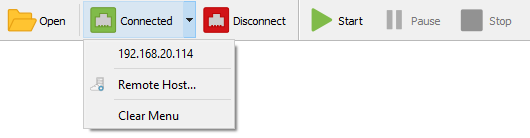
| Obre | Obre un fitxer CSV generat amb el postprocessador CNC de RoboDK . |
| Connectar | Aquesta icona indica que actualment no hi ha connexió amb el sistema de control del robot. En prémer aquest botó s'obrirà el menú d'historial de connexions. |
| Amfitrió remot... | Aquesta acció mostrarà el quadre de diàleg de connexió nova per connectar-se a l'adreça IP i al port del sistema de control de robot remot. |
| Connectant | Aquesta icona indica que s'està intentant establir una connexió amb el sistema de control del robot. |
| Connectat | Aquesta icona indica una connexió reeixida amb el sistema de control del robot. |
| Desconnectar | Aquesta acció interrompeix immediatament la connexió amb el sistema de control del robot. Tingueu cura, el robot pot continuar movent-se fins i tot després que el CNC de RoboDK s'hagi desconnectat. |
| Inicia | Inicia l'execució dels moviments del robot amb la primera instrucció. O continua executant un programa iniciat prèviament. |
| Pausa | Suspendre l'execució d'un programa iniciat prèviament. |
| Aturar | Cancel·la l'execució del programa i atura els moviments del robot. |


El panell d'estat conté informació sobre el programa KRL que s'està executant, els indicadors de preparació i d'ajust de la velocitat (override), i informació sobre la posició actual del robot.
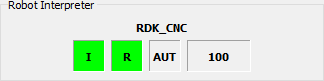
El panell d'intèrpret del robot conté quatre indicadors:
Accionaments i moviment del robot |
| Els accionaments del robot estan activats i el robot està a punt per fer moviments. |
| Els actuadors del robot estan desactivats i el robot no està preparat per operar. | |
Estat del programa KRL |
| El programa del robot no està carregat. |
| El programa del robot està carregat i a punt per a l'execució. | |
| El programa del robot s'està executant. | |
| El programa del robot s'ha interromput a causa d'un error. | |
| El programa del robot s'ha executat completament. | |
Modi del controlador del robot |
| El mode d'operació actual del sistema de control del robot. Pot prendre els valors següents: T1, T2, AUT, EXT. |
Sobreescriptura de velocitat |
| El valor de sobreescriptura de la velocitat d'execució del programa en percentatge, de 0 a 100. |


