Assistent de calibratge
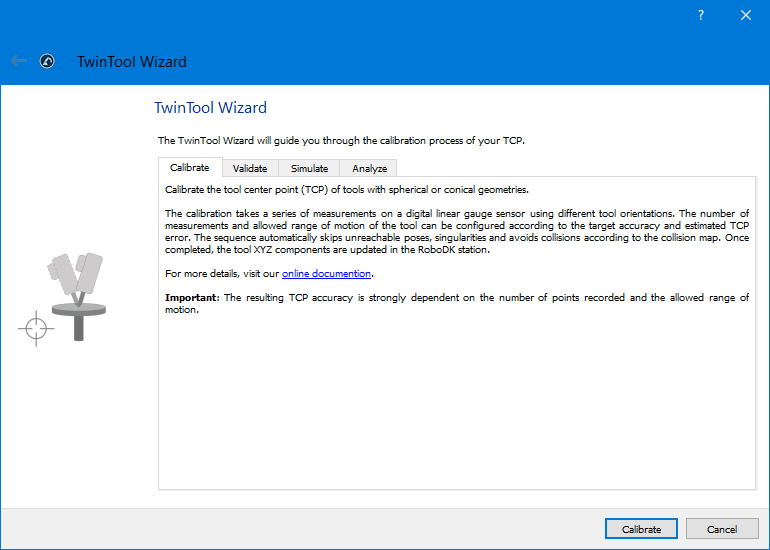
Per iniciar el procediment de calibratge, simplement seleccioneu TwinTool→
Després d'iniciar l'assistent, se us guiarà a través de la configuració del calibratge, la validació o la simulació. Això inclou configurar la connexió al sensor, comprovar que el robot es troba en un estat vàlid i revisar els paràmetres clau. Seguiu els passos que apareguin a la pantalla i consulteu els textos d'ajuda emergents si necessiteu més detalls.
Important: Es recomana executar la seqüència de calibratge en mode simulació almenys una vegada abans de calibrar el robot connectat.
Important: La seqüència simulada pot no coincidir amb la seqüència real utilitzada per al calibratge o la validació. La trajectòria del robot s'ajusta automàticament.
Consell: Deseu l'objectiu de les articulacions de la posició del robot al sensor, amb un nom diferent de «Calib Target». El podreu reutilitzar per moure ràpidament el robot de nou a la posició.
Consell: Establiu l'error d'eina estimat a 5 mm o menys si ja teniu una bona estimació del TCP. Això farà que el procediment de calibratge sigui més ràpid.
Consell: Canvieu l'abast de les articulacions en Z i XY per canviar l'abast de moviment del robot.


