Configuració personalitzada
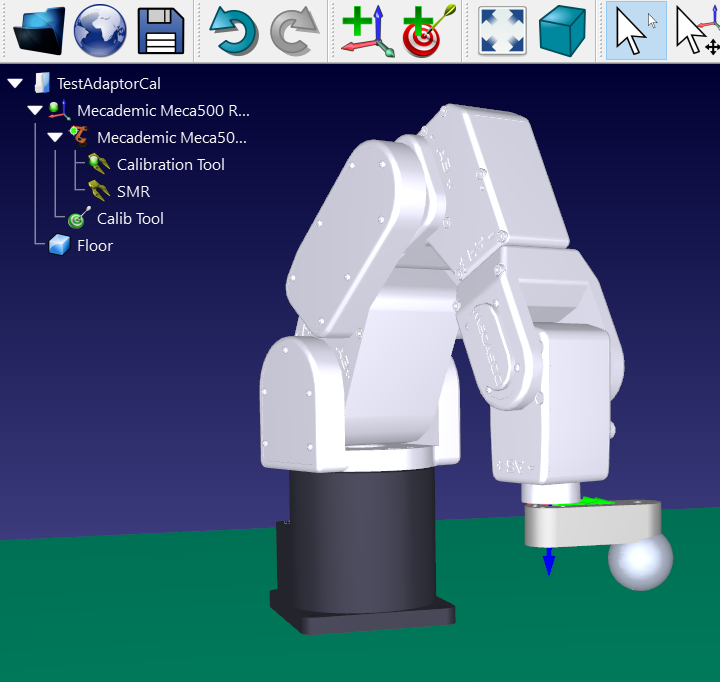
Important: Es recomana modelar la vostra cel·la i carregar models 3D de qualsevol objecte que pugui causar col·lisions amb el robot o l'eina. Si teniu una eina que pugui causar col·lisions amb el robot (o qualsevol altra col·lisió potencial), és millor procedir amb una configuració personalitzada tal com es descriu a la secció següent.
Opcionalment, podeu seguir aquests passos per modelar correctament l'entorn 3D de la vostra cel·la.
1.Carregueu el model 3D de la vostra eina i creeu una eina a RoboDK. Més informació a la secció de creació d'eines.
2.Carregueu qualsevol fitxer 3D per modelar la cel·la. Podeu carregar fitxers 3D STEP, IGES i STL. Més informació a la secció de començament.
Nota: Es recomana fermament modelar correctament la cel·la per evitar col·lisions.
Consell: si teniu una bona estimació del punt central de l'eina, podeu configurar-lo a RoboDK i actualitzar l'eina estimada per obtenir un procediment de calibratge més ràpid.