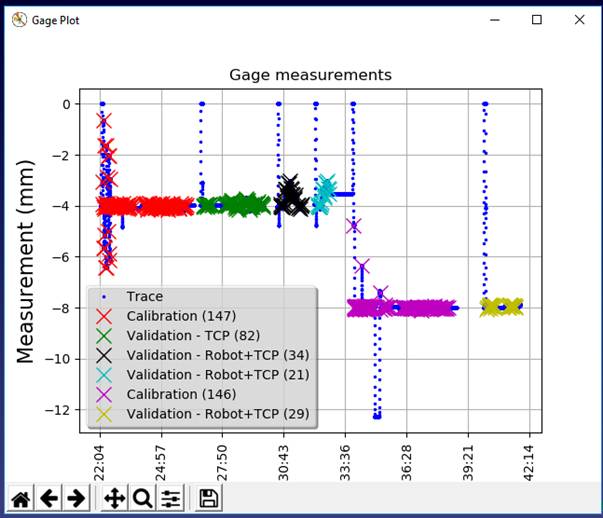
Resultats de calibratge
Un cop finalitzada la seqüència de calibratge, se us dirigirà a la pestanya Analyze de l'assistent. Des d'allà, podeu visualitzar els calibratges i les validacions actuals i anteriors, eliminar o tornar a aplicar calibratges, i molt més.
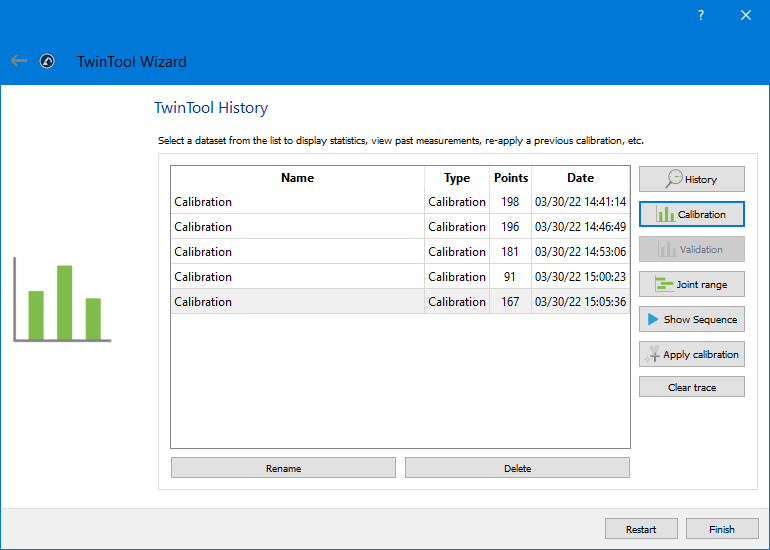
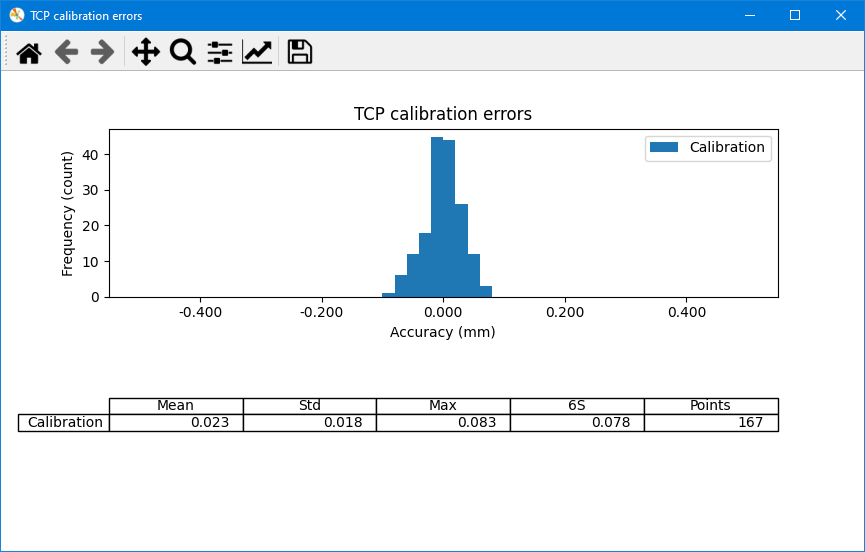
En fer clic al botó Calibratge, veureu un gràfic que mostra els resultats del calibratge. El punt central de l'eina (TCP) es calcula utilitzant la cinemàtica nominal del robot.
Nota: Seleccioneu TwinTool ➔ TwinTool Wizard per tornar a iniciar la seqüència de calibratge amb un conjunt de punts diferent (el sensor no s'ha de moure).
Consell: si voleu obtenir els millors resultats de precisió, és important calibrar l'eina amb diferents configuracions del robot. Per exemple, si primer executeu una seqüència de calibratge amb el robot en posició de capgirament (articulació 5 negativa), podeu ensenyar un nou objectiu en una posició sense capgirament (articulació 5 positiva) i tornar a executar la seqüència de calibratge.