Validació
Un cop hàgiu executat la seqüència de calibratge, podeu executar algunes proves de validació. Aquestes proves de validació es poden fer a la mateixa ubicació del sensor o en ubicacions diferents.
Important: No és possible combinar diverses seqüències de calibratge realitzades en diferents ubicacions del sensor lineal. Podeu calibrar el robot més d'una vegada a la mateixa ubicació i totes les dades recollides a la mateixa ubicació del sensor s'utilitzaran per al calibratge.
Valideu el calibratge de l'eina
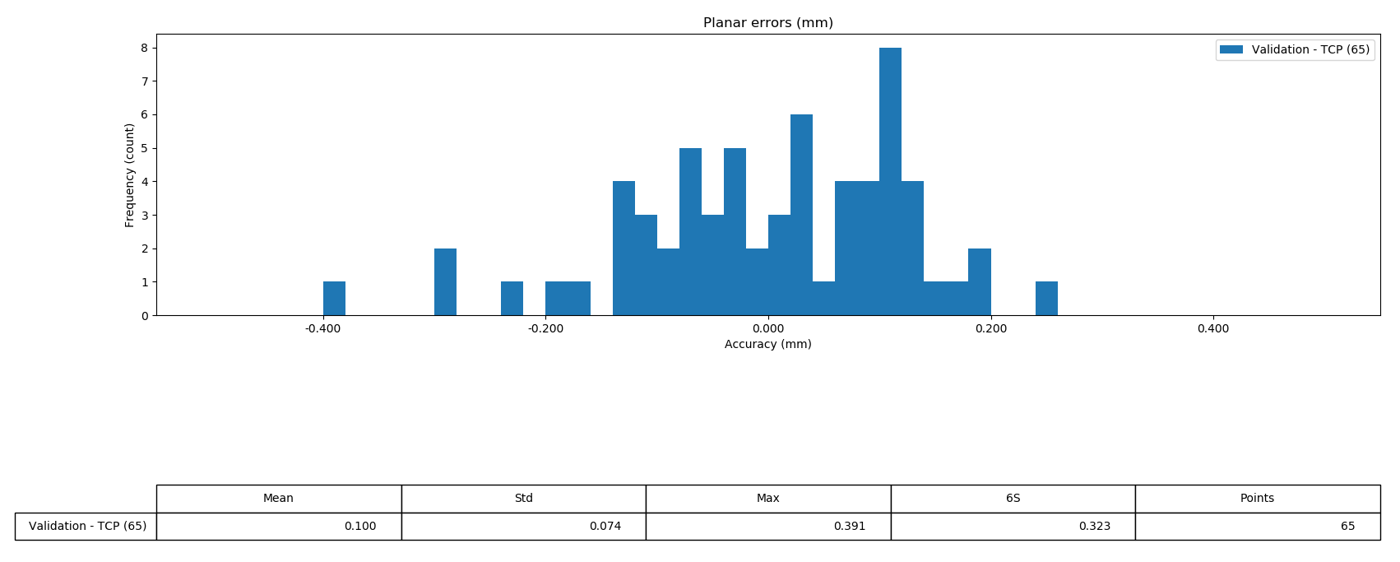
Seleccioneu Validar a l'Assistent. Les dades de calibratge s'utilitzaran per calcular el TCP (excloent el calibratge del robot). A continuació, se us redirigirà a la pestanya Analitzar de l'assistent. Es mostrarà el TCP calculat i algunes estadístiques proporcionaran errors estimats per al TCP calculat.
Seleccioneu Validació per mostrar un resum i algunes estadístiques sobre els resultats. Aquestes estadístiques corresponen als errors plans detectats pel sensor.
Consell: Fer més mesuraments per al calibratge pot millorar notablement els resultats del calibratge. Podeu canviar el mesurament de l'objectiu del sensor (per exemple, utilitzar un objectiu de 8 mm després de l'objectiu predeterminat de 4 mm per a un segon calibratge). També podeu canviar la configuració del robot per fer mesuraments al mateix punt però amb diferents angles de les articulacions (per exemple, utilitzant les configuracions amb i sense capgirada).


