Calibratge del robot
El calibratge del robot es divideix en 4 passos. Cada pas requereix prendre un conjunt de mesuraments. Aquests quatre passos s'han de seguir per ordre:
1.Mesuraments de referència de la base (3 minuts).
2.Mesuraments de referència de l'eina (3 minuts).
3.Mesuraments de calibratge (7 minuts, 60 mesuraments).
4.Mesuraments de validació (7 minuts, 60 mesuraments).
El vídeo següent mostra com realitzar aquest calibratge en 20 minuts: https://youtu.be/Htpx-p7tmYs. Els mesuraments de validació (pas 4) no són obligatoris per calibrar el robot, però proporcionen un punt de vista objectiu dels resultats de precisió. També és possible veure l'impacte de calibrar el robot en una àrea i validar-lo en una àrea diferent.
Seleccioneu el botó Mesura per a cadascun dels quatre conjunts de mesuraments. Això obrirà una finestra nova que permet prendre nous mesuraments, així com importar i exportar mesuraments existents en un fitxer de text (format csv o txt).
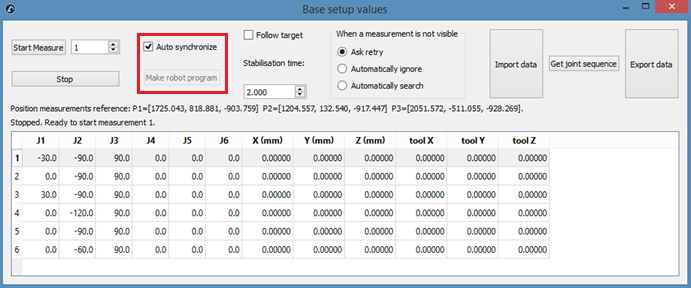
Per defecte, el robot i el sistema de mesurament es sincronitzen automàticament a través del robot connectat. Si no hi ha cap controlador de robot disponible, també podeu calibrar el robot generant un programa de robot que demanarà a l'usuari al pendant d'ensenyament una sincronització manual.
1.Desmarqueu Sincronitzar automàticament.
2.Feu clic al botó Crea el programa del robot.
3.Utilitzeu el postprocessador adequat per generar el programa del robot.
Mesurar la base
Aquests mesuraments es poden realitzar a qualsevol lloc de la brida de l'eina si es mesura el mateix objectiu per a tots els 6 mesuraments. Per iniciar els mesuraments, seleccioneu Mesurar a la secció de configuració de la base. S'obrirà la finestra següent. A continuació, seleccioneu Inicia la mesura i el robot es mourà seqüencialment pels mesuraments programats.
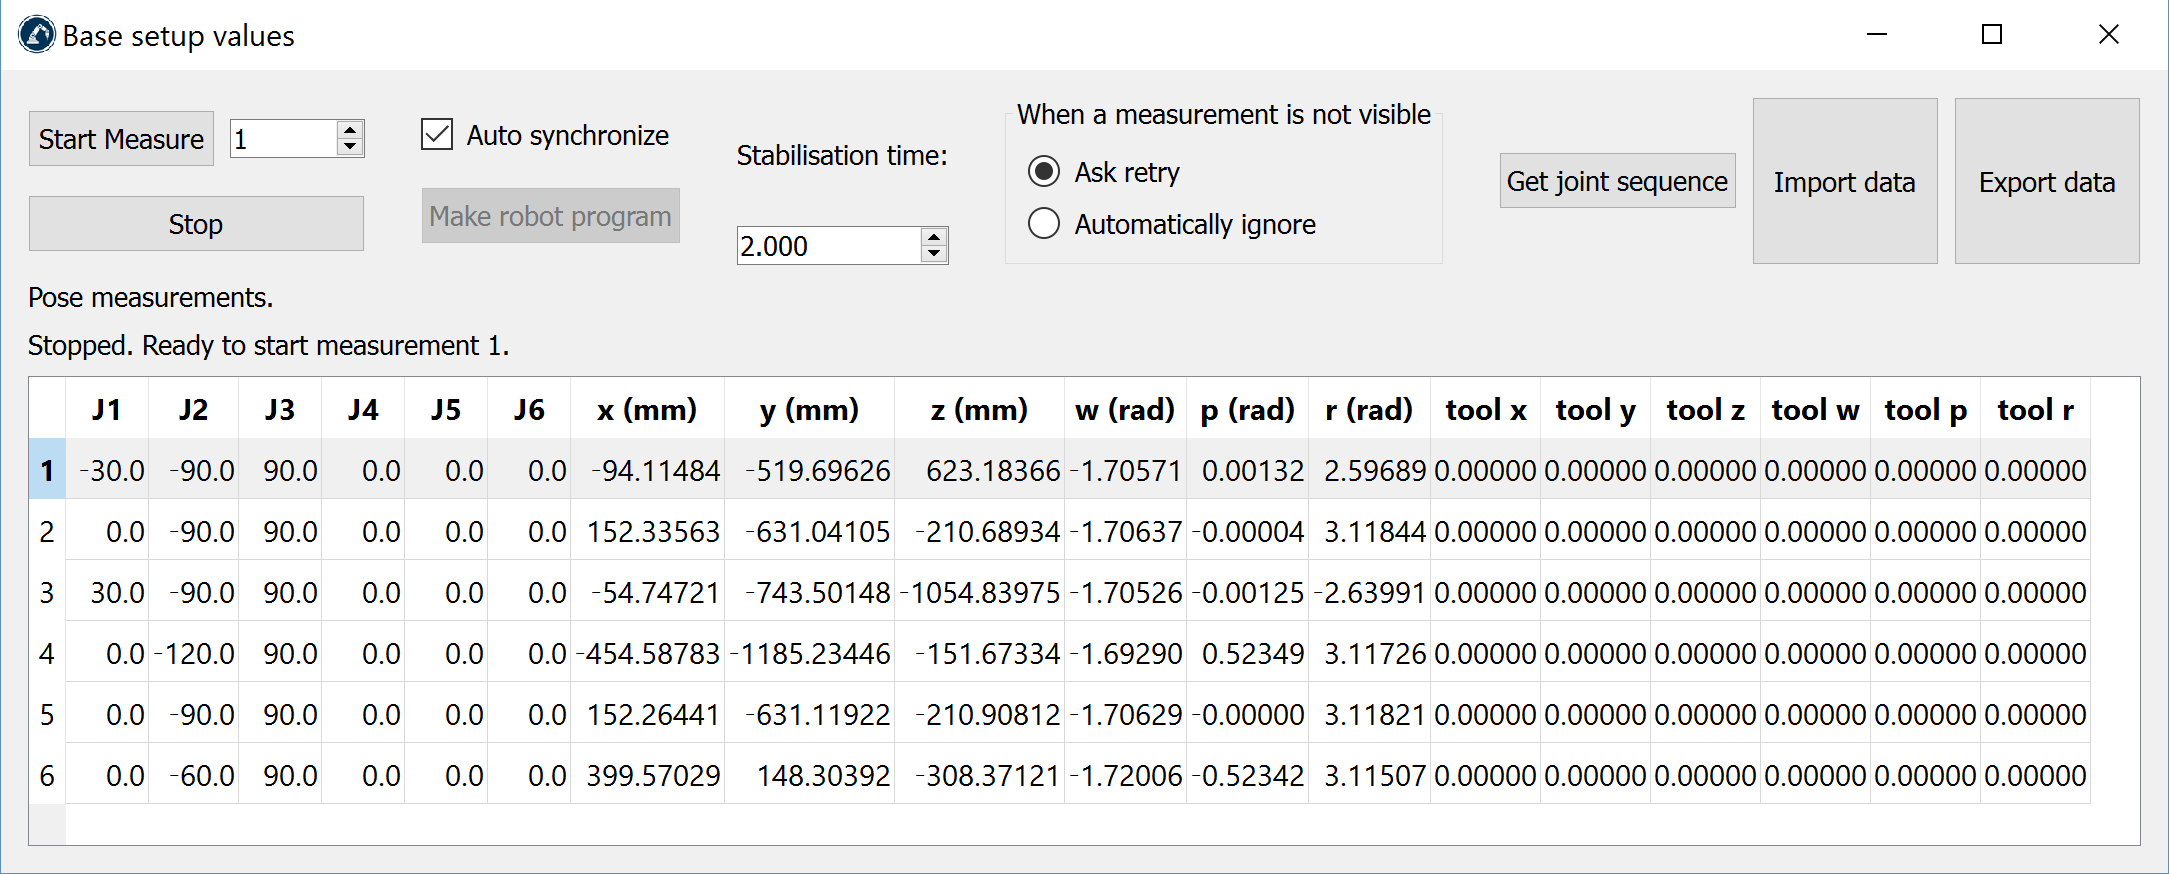
Tanqueu la finestra quan els mesuraments s'hagin completat i el sistema de referència Mesuraments s'actualitzarà respecte al sistema de referència de la base del robot. Si no heu seleccionat cap sistema de referència, podeu afegir-ne un (seleccioneu Programa➔Afegeix sistema de referència) i col·locar-lo sota el sistema de referència de la base del robot (arrossegueu i deixeu anar a l'arbre d'elements).
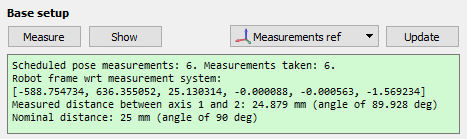
El resum mostrarà la posició i l'orientació del sistema de referència del robot respecte al sistema de referència de calibratge (format [x,y,z,w,p,r], en mm i radians).
Un cop completat aquest pas, podeu mostrar amb precisió l'espai de treball del rastrejador respecte al robot a RoboDK en temps real.
Mesurar l'eina
Com a la secció anterior: seleccioneu Mesurar a la secció de configuració de l'eina. S'obrirà la finestra següent. Seleccioneu Inicia el mesurament i el robot es mourà seqüencialment a través dels mesuraments planificats. Feu doble clic en un mesurament per continuar mesurant des d'aquesta posició.
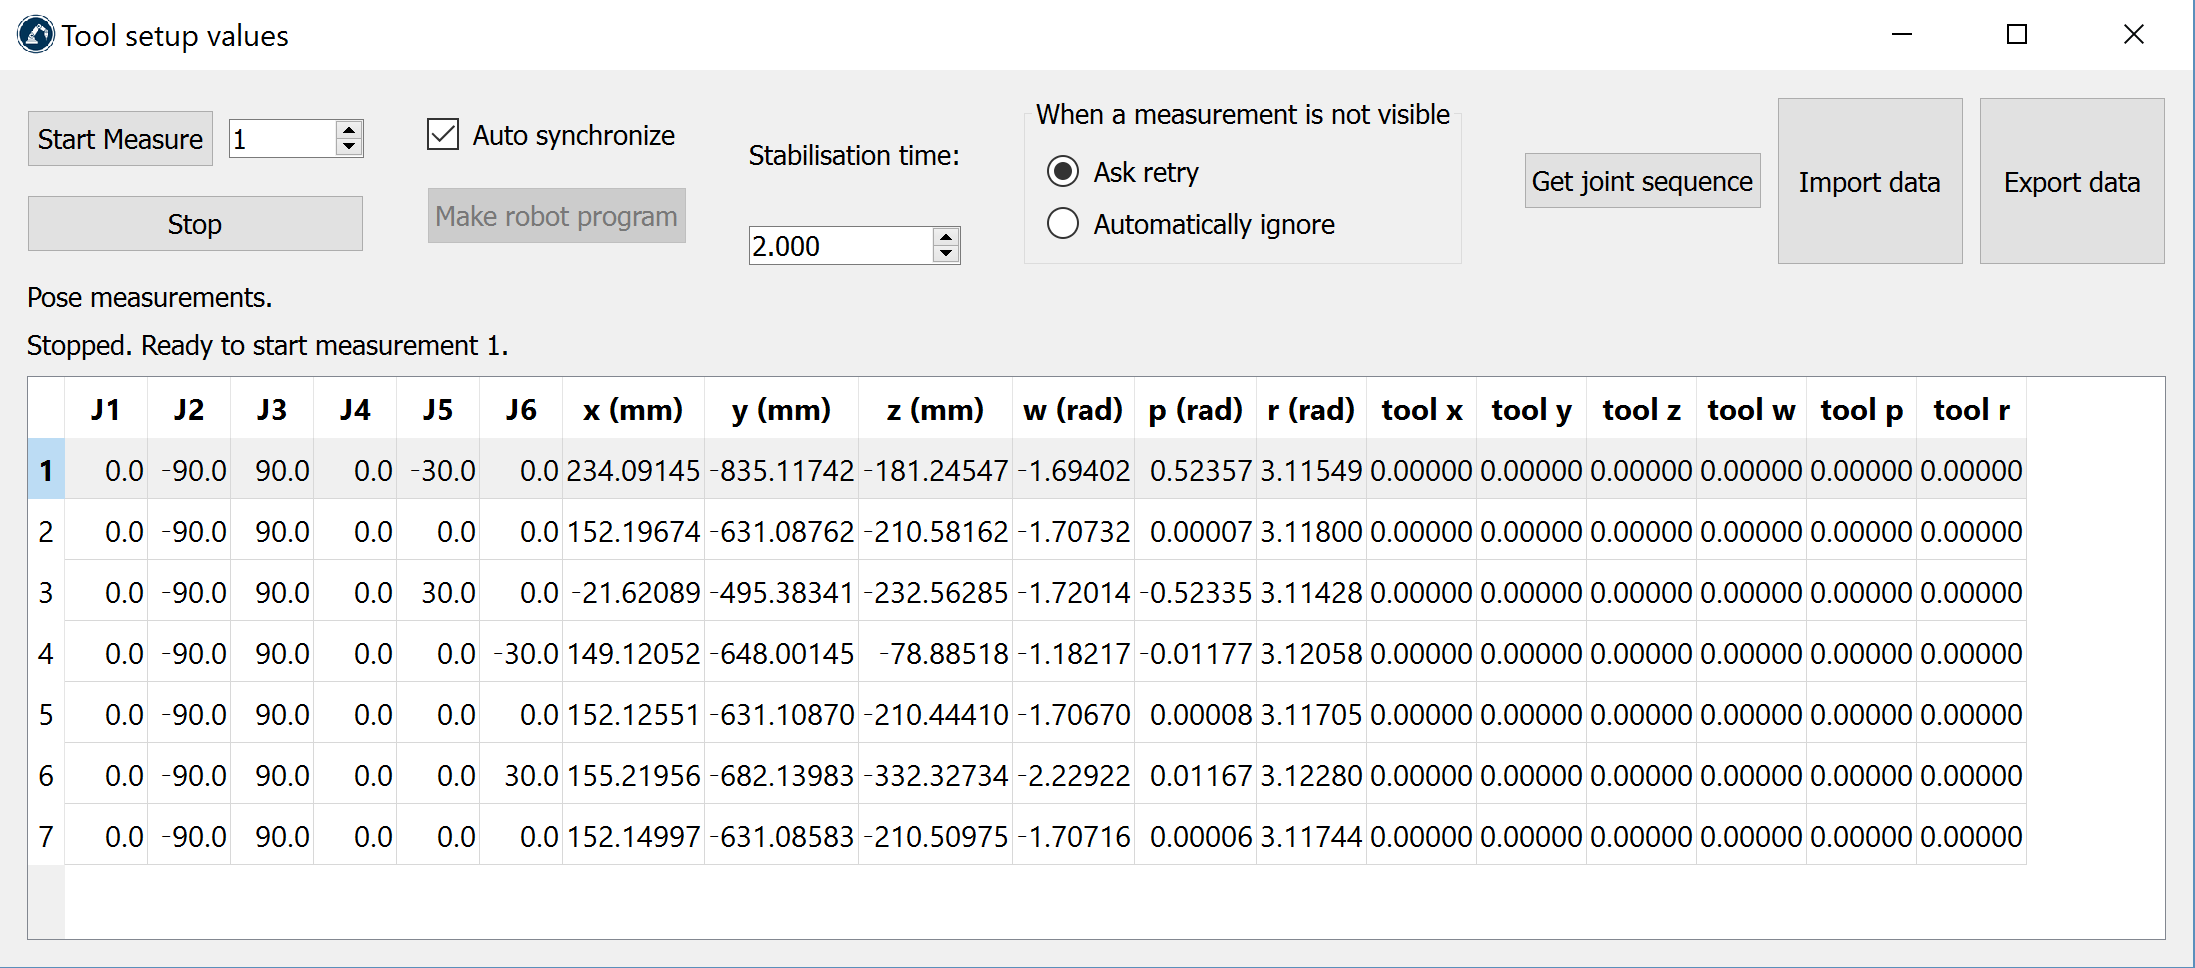
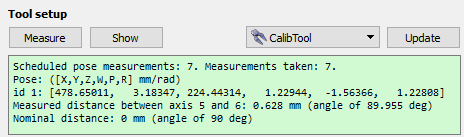
El resum mostrarà el TCP calibrat (posició i orientació) quan el procediment s'hagi completat. La definició del TCP (a la imatge següent, «Spindle») s'actualitzarà automàticament. Si no heu seleccionat cap TCP, en podeu afegir un de nou (seleccioneu «Program→Add empty Tool») i seleccioneu «Recalculate».
Calibratge
Seleccioneu Mesura a la secció de Calibratge per obrir la finestra de mesuraments de calibratge del robot. A continuació, seleccioneu Inicia la mesura i el robot es mourà seqüencialment pels mesuraments planificats. Feu doble clic en un mesurament per continuar mesurant des d'aquesta posició.
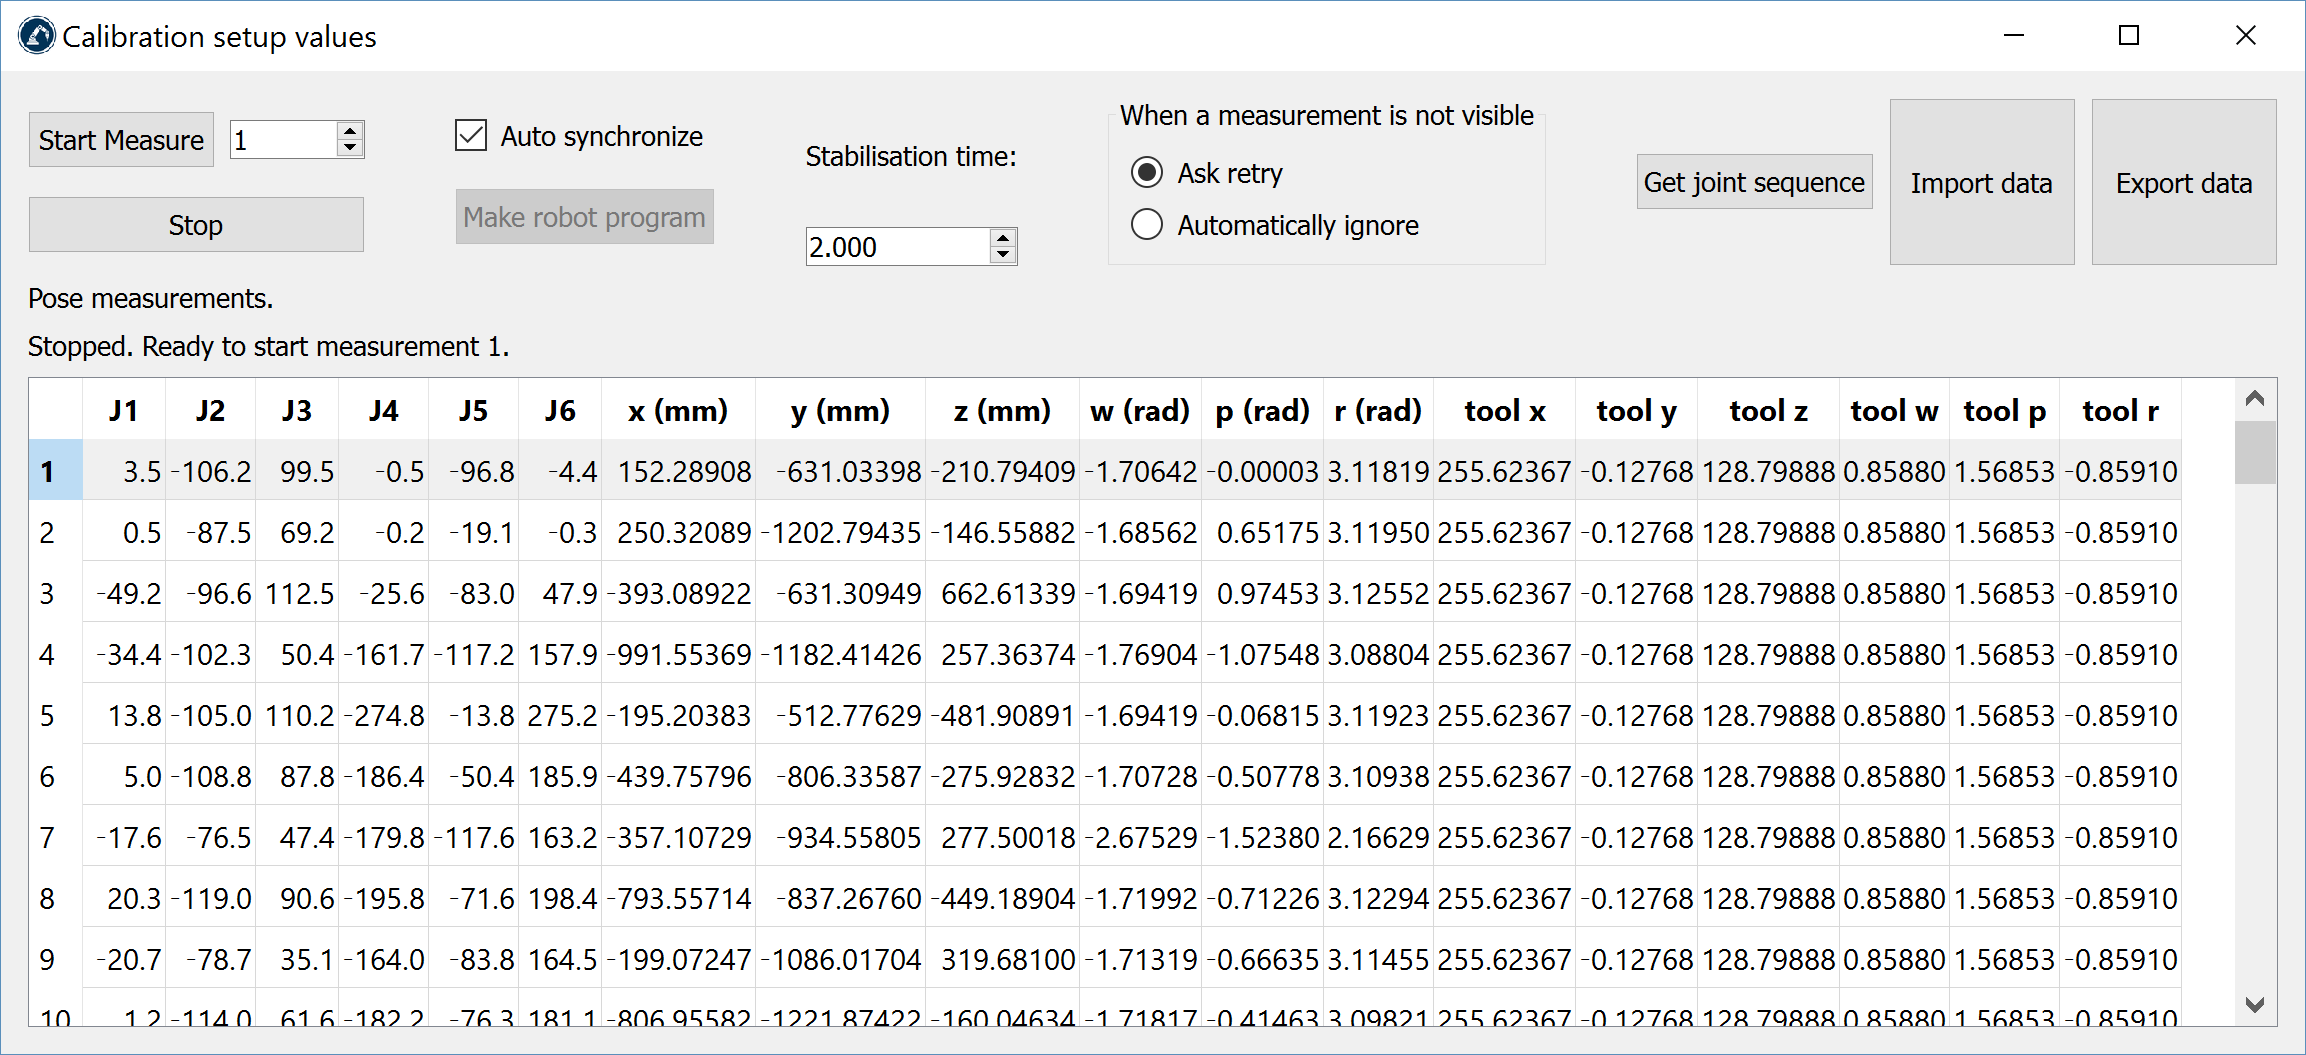
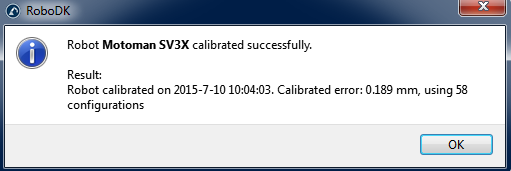
Tanqueu la finestra quan els mesuraments s'hagin completat. El robot es calibrarà automàticament i mostrarà el missatge següent si no hi ha cap problema.
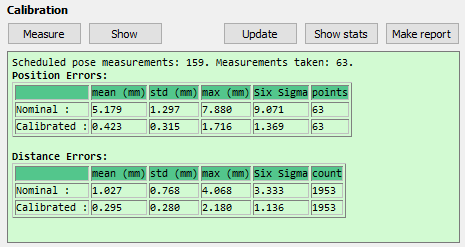
Finalment, la pantalla verda mostrarà algunes estadístiques sobre els mesuraments de calibratge i quant es millora la precisió d'aquests mesuraments.
Validació
No s'hauria de validar la precisió del robot utilitzant les mateixes mesures que s'han fet servir per calibrar-lo; per tant, es recomana fer mesures addicionals per validar la precisió (per tenir un punt de vista més objectiu dels resultats de precisió).
Cal seguir el mateix procediment de calibratge per realitzar les mesures de validació. El resum mostrarà les estadístiques de validació. Consulteu la secció de resultats següent per a més informació.


