Connectar-se al rastrejador
Es necessita la IP del rastrejador per configurar correctament la comunicació a RoboDK. Assegureu-vos que VXelements no s'estigui executant i seguiu aquests passos per verificar la comunicació amb el rastrejador:
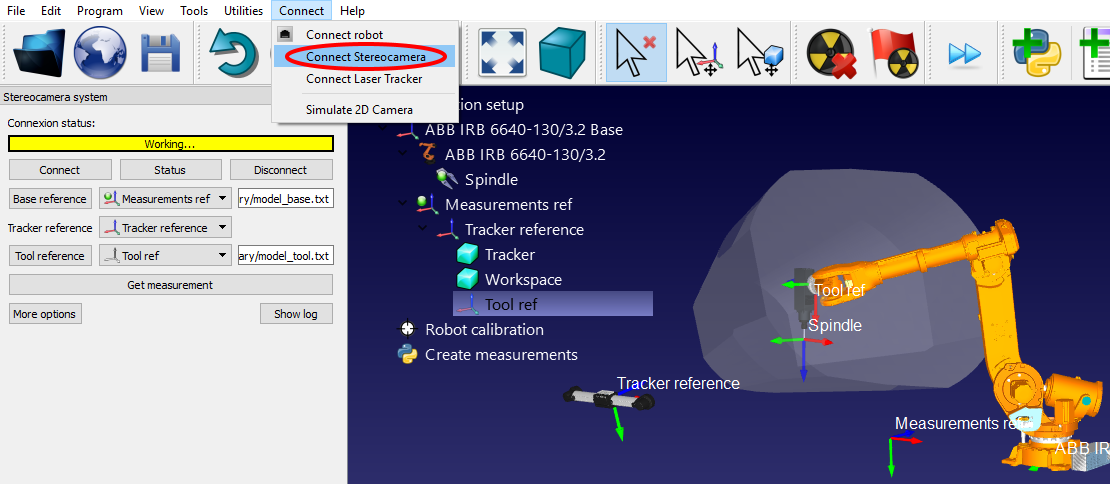
a.Seleccioneu el menú "Connectar ➔Connectar estereocàmera". S'hauria d'obrir una finestra nova.
b.Introduïu el "Base model" i el "Tool model", com a fitxers de text (generats a la secció anterior). Aquestes són les posicions dels objectius que defineixen el sistema de referència i el sistema de referència de l'eina, respectivament.
c.Seleccioneu el botó "Connectar".
d.Quan la connexió sigui correcta, heu de proporcionar els models Base i Eina com a fitxers de text (.txt).
Veureu que s'inicia una versió integrada de VXelements i, després d'uns segons, hauríeu de veure un missatge verd que mostra «Ready» si la connexió és correcta. Les finestres de VXelements es poden tancar i la connexió romandrà activa. Si la connexió no s'estableix, heu d'assegurar-vos que no hi hagi cap procés de VXelements en execució en segon pla a la barra de tasques de Windows o al gestor de tasques (seleccioneu CTRL+ALT+DEL per aturar forçadament el procés «VXelementsApiImplementation»), i després seleccioneu «Connectar» a RoboDK per tornar-ho a provar.