Connectar-se al robot
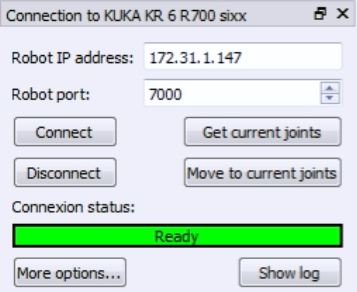
Es necessita la IP del robot (o el número de port COM per a connexions RS232) per configurar correctament la comunicació amb RoboDK. Seguiu aquests passos per verificar la comunicació amb el robot:
1.Seleccioneu Connectar→Connectar robot. Apareixerà una finestra nova.
2.Introduïu la IP i el port del robot (o el port COM si la connexió és a través d'RS232).
3.Feu clic al botó Connectar.
4.Consulteu l'apèndix si sorgeixen problemes.
Si la connexió és correcta, hauríeu de veure un missatge verd que mostra "Llest". La posició del robot virtual hauria de coincidir exactament amb la posició del robot real si seleccioneu "Obtén posició". Alternativament, seleccioneu "Mou articulacions" per moure el robot a la posició actual establerta al simulador. La finestra es pot tancar i la connexió romandrà activa.