Estació RoboDK
Una estació de RoboDK és on s'emmagatzema l'estació d'entorn virtual i la informació de calibratge. L'estació es desa com un fitxer RDK. Seguiu els passos següents per crear una estació de robot per al calibratge de robots des de zero (previsualització del vídeo: https://youtu.be/Nkb9uDamFb4):
1.Seleccioneu el robot:
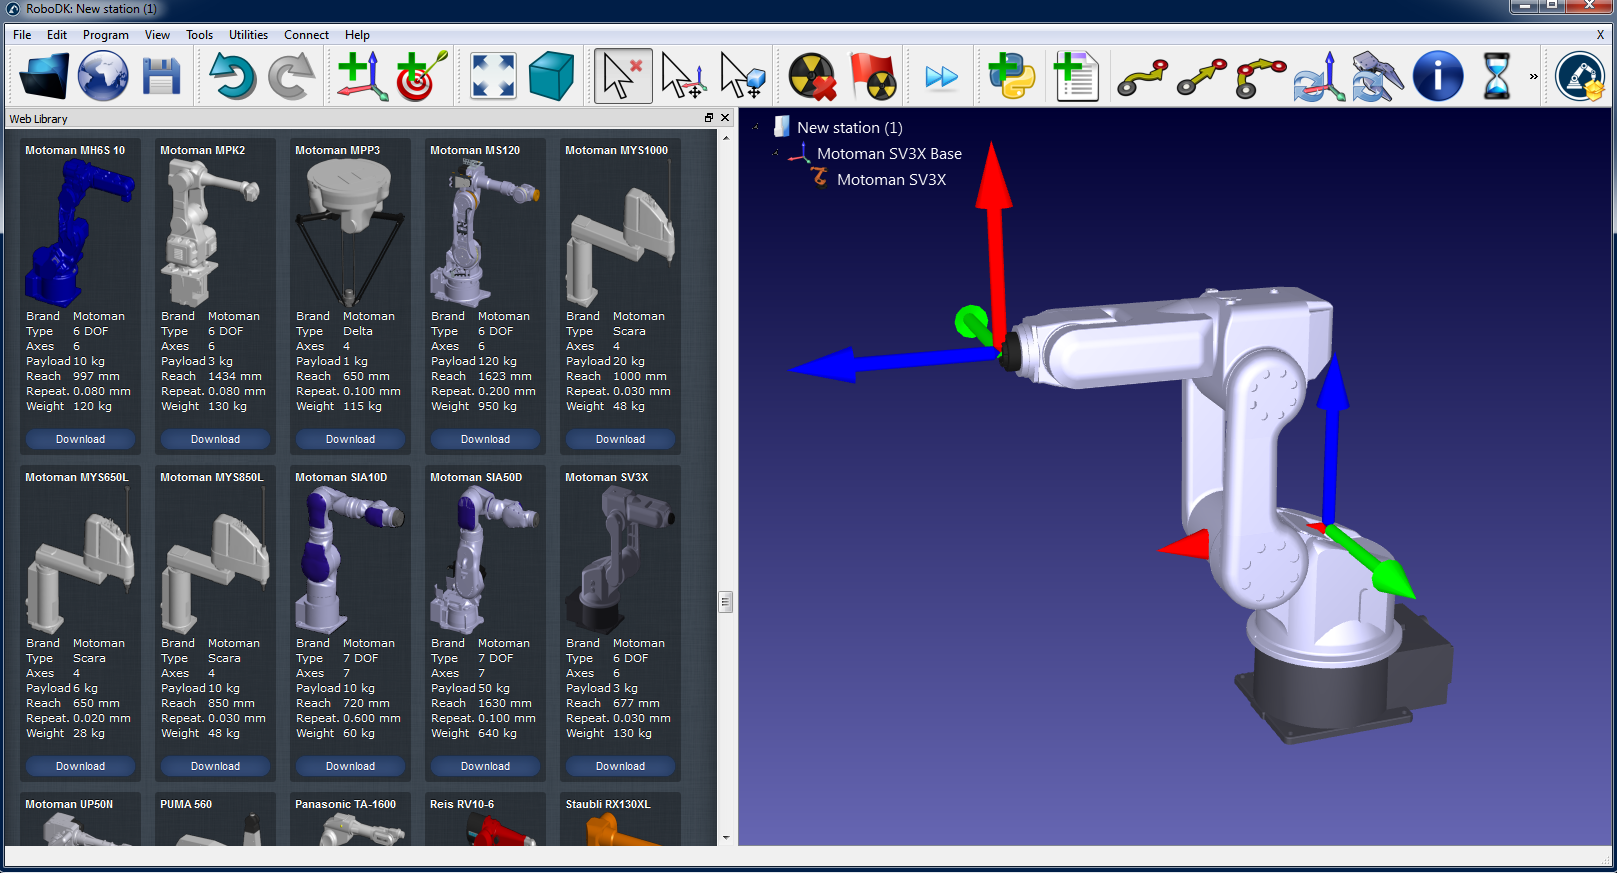
a.Seleccioneu Fitxer → Obre la biblioteca de robots. La biblioteca en línia s'obrirà al vostre navegador.
b.Utilitzeu els filtres per trobar el vostre robot pel nom, la marca, la càrrega útil, ...
c.Seleccioneu Obre i el robot hauria d'aparèixer automàticament al vostre projecte de RoboDK obert.
d.Alternativament, podeu descarregar els fitxers del robot (.robot) des de http://robodk.com/library i obrir-los amb RoboDK.
1.Prepareu el vostre projecte per al calibratge del robot:
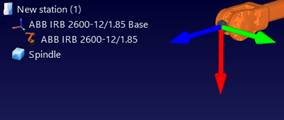
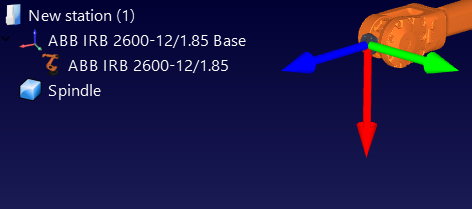
a.Afegiu sistemes de referència seleccionant Programa➔Afegeix sistema de referència.
i.Cal afegir un sistema de referència «Referència de mesuraments» respecte al sistema de referència de la base del robot.
ii.S'ha d'afegir una «Referència del rastrejador» respecte a la «Referència de mesuraments» que acabeu d'afegir.
iii.Es pot afegir opcionalment una «Referència d'eina» addicional respecte al sistema de referència «Referència de mesuraments» per visualitzar la posició de l'eina que veu el rastrejador.
Consell 1: Arrossegueu i deixeu anar els elements a l'arbre per reconstruir la dependència que existeix en el món real. Per exemple, la referència del rastrejador s'ha de col·locar respecte a la «Referència de mesuraments».
Consell 2: podeu moure aproximadament qualsevol sistema de referència o sistema de referència d'eina mantenint premudes la tecla ALT i la tecla SHIFT+ALT, respectivament. Alternativament, podeu fer doble clic al sistema de referència i introduir les coordenades correctes.
Consell 3: Renomineu qualsevol objecte prement la tecla F2 quan l'element estigui seleccionat a l'arbre d'elements.
b.Afegiu l'objecte d'eina (els formats de fitxer STL, IGES i STEP són compatibles) i arrossegueu-lo i deixeu-lo anar al robot (dins de l'arbre d'elements); això convertirà automàticament l'objecte en una eina. Més informació disponible aquí.
Opcional: Seleccioneu Programa→Afegeix eina (TCP) per afegir qualsevol TCP que vulgueu visualitzar a l'estació (per comprovar col·lisions o altres). Per establir un valor aproximat del TCP:
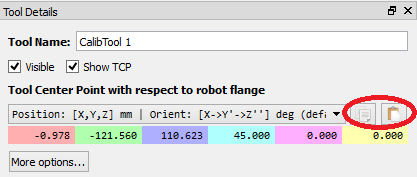
i.Feu doble clic a la nova eina.
ii.Establiu un valor aproximat del TCP. Podeu copiar/enganxar els 6 valors alhora fent servir els dos botons de la dreta.
iii.Es recomana canviar el nom dels TCP utilitzats per al calibratge amb el nom «CalibTool id», on id és el número de l'objectiu de calibratge.
c.Afegiu altres fitxers CAD 3D (STL, IGES, STEP, SLD, ...) per modelar l'estació virtual fent servir el menú Fitxer→Obre… Alternativament, arrossegueu i deixeu anar els fitxers a la finestra principal de RoboDK.
Consell 1: importeu els fitxers 3D de l'espai de treball de mesurament i anomeneu-lo Workspace perquè les mesures del robot es generin dins de l'espai de treball del seguidor. Alternativament, configureu l'espai de treball com a invisible si no voleu limitar les mesures a l'espai de treball del seguidor. Trobareu més informació a la secció següent.
Consell 1: importeu els fitxers 3D de l'espai de treball de mesurament i anomeneu-lo Workspace perquè els mesuraments del robot es generin dins de l'espai de treball del rastrejador. Alternativament, configureu l'espai de treball com a invisible si no voleu limitar els mesuraments a l'espai de treball del rastrejador. Trobareu més informació a la secció següent.
2.Afegiu el mòdul de calibratge a l'estació:
a.Seleccioneu el menú Utilitats→Calibra el robot.
b.Seleccioneu Postures (6 DOF).
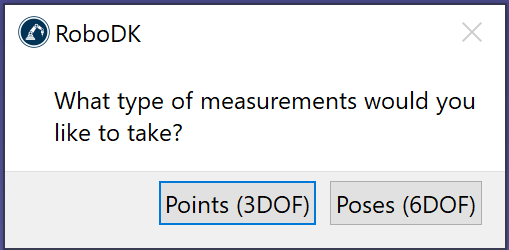
A continuació, apareixerà la finestra següent.
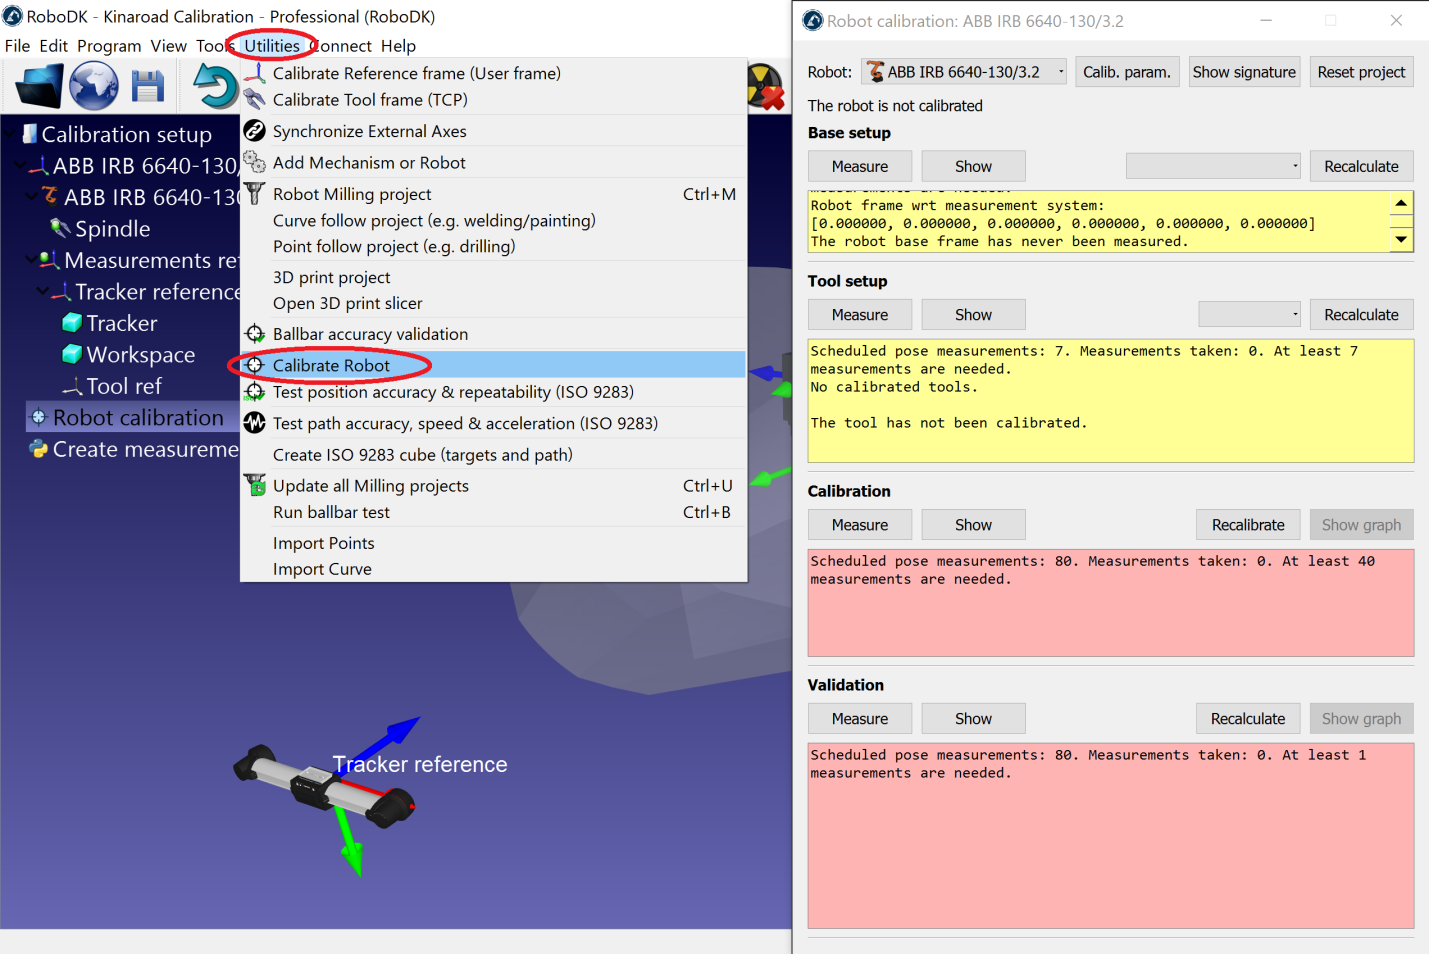
Aquesta finestra es pot tancar de moment. La podeu obrir en qualsevol moment fent doble clic a l'element «Estació de calibratge del robot».
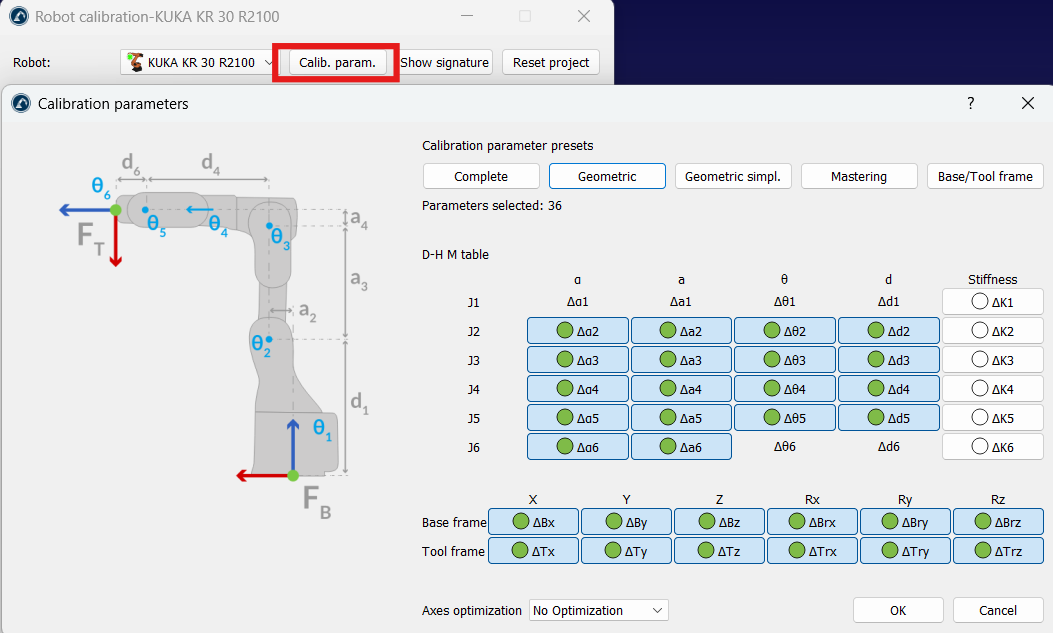
3.Consell: per calibrar un conjunt de paràmetres personalitzat, podeu seleccionar Calib. param. des del menú de configuració de calibratge. A continuació, podeu seleccionar el subconjunt de paràmetres que vulgueu (com a grup o individualment). Per exemple, podeu seleccionar certs paràmetres cinemàtics o només calcular la posada a zero (mastering) dels eixos de les articulacions. Per defecte, RoboDK utilitza el conjunt complet de paràmetres per al calibratge per obtenir els resultats de màxima precisió. Això inclou els paràmetres de rigidesa per a la majoria de robots quan el tipus de robot ho admet.
a.Seleccioneu Fitxer→Desa l'estació.
b.Seleccioneu una carpeta i trieu un nom de fitxer.
c.Seleccioneu Desa. Es generarà un nou fitxer RDK (fitxer d'estació de RoboDK).
Podeu recuperar les modificacions de l'estació en qualsevol moment obrint el fitxer RDK (feu doble clic al fitxer).
En resum, és important comprovar els punts següents:
1.El sistema de referència «Referència de mesuraments» ha d'estar directament acoblat al sistema de referència de la base del robot.
2.La referència del Tracker s'ha d'adjuntar directament a la referència de les Mesures. La referència del tracker ha de ser una posició estimada del dispositiu de mesura del tracker respecte a la referència de les mesures. La configuració bàsica trobarà la posició exacta del tracker.
3.La referència del rastrejador s'ha d'adjuntar directament a la Referència de mesuraments. La referència del rastrejador ha de ser una posició estimada del dispositiu de mesurament del rastrejador respecte a la referència de mesuraments. La configuració bàsica trobarà la posició exacta del rastrejador.
4.Si voleu comprovar automàticament les col·lisions, heu d'utilitzar l'etiqueta de nom «collision» a cada objecte que vulgueu utilitzar per comprovar col·lisions. Es recomana utilitzar una eina aproximadament un 25% més gran que l'eina calibrada per evitar col·lisions amb seguretat.


