Mesurar l'eina
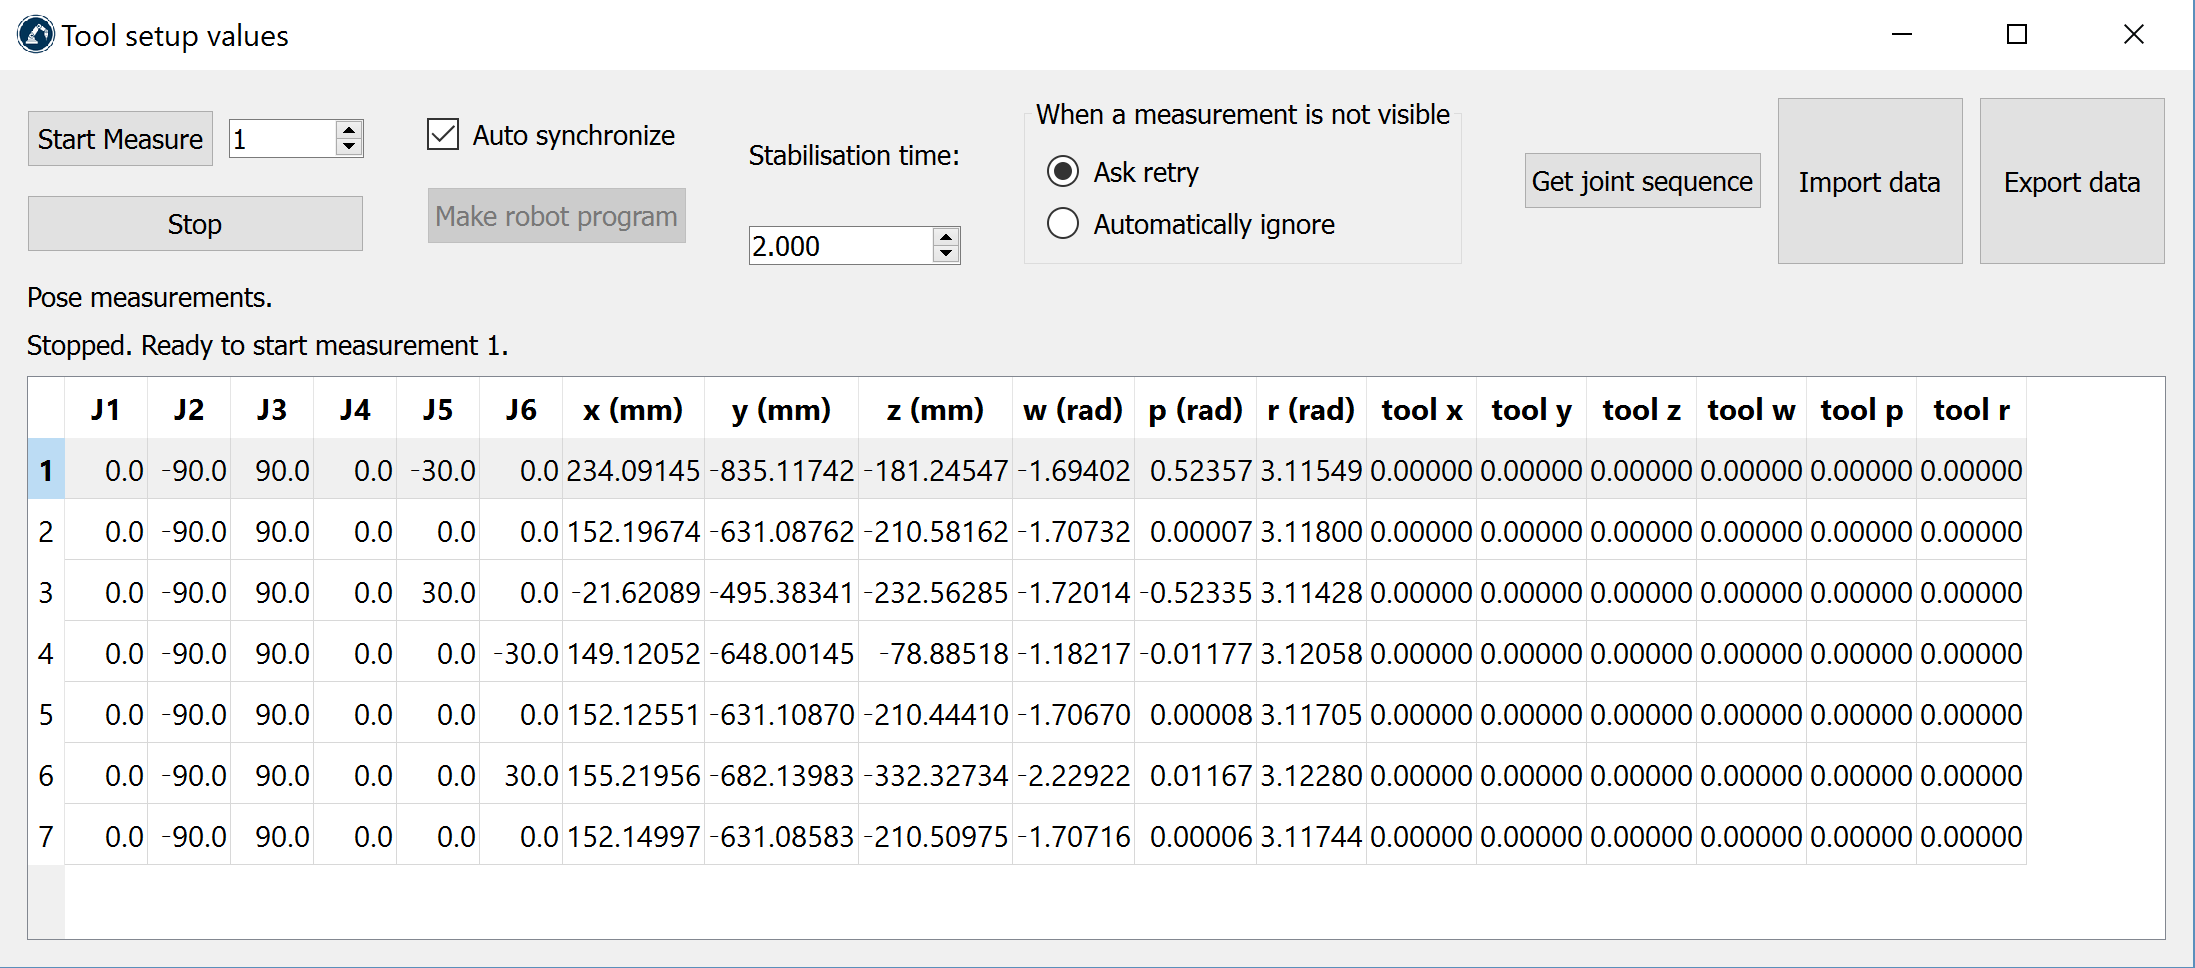
Com a la secció anterior: seleccioneu Mesurar a la secció de configuració de l'eina. S'obrirà la finestra següent. Seleccioneu Inicia el mesurament i el robot es mourà seqüencialment a través dels mesuraments planificats. Feu doble clic en un mesurament per continuar mesurant des d'aquesta posició.
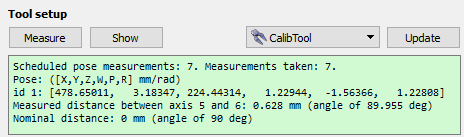
El resum mostrarà el TCP calibrat (posició i orientació) quan el procediment s'hagi completat. La definició del TCP (a la imatge següent, «Spindle») s'actualitzarà automàticament. Si no heu seleccionat cap TCP, en podeu afegir un de nou (seleccioneu «Program→Add empty Tool») i seleccioneu «Recalculate».