Referència eix 6
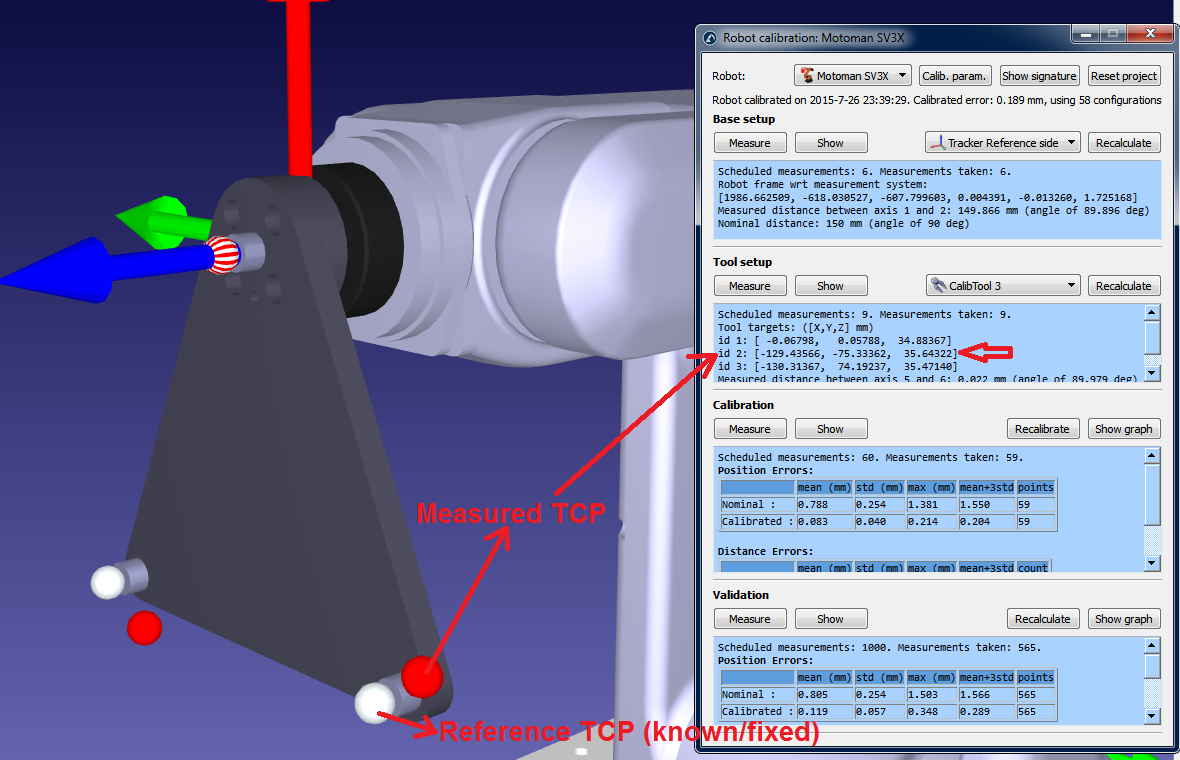
Cal utilitzar un objectiu de referència per establir correctament la posició d'"inici" de l'eix 6. El desplaçament angular serà la rotació al voltant de l'eix Z de la brida de l'eina necessària per ajustar millor el TCP mesurat (X, Y, Z) amb la referència de TCP coneguda. El TCP mesurat (vegeu la imatge següent) és un dels TCP que es van mesurar en el pas dos del procediment de calibratge. El TCP de referència és una referència coneguda que correspon a un dels TCP de l'eina de calibratge que s'està utilitzant.
Idealment, el TCP de referència ha de ser mesurat per la CMM respecte a la brida de l'eina (el millor seria una rèplica de la brida de l'eina del robot). Alternativament, podeu utilitzar un robot nou per mesurar (pas dos del procediment de calibratge) el TCP per primera vegada i utilitzar un TCP mesurat com a referència. És important utilitzar un passador i/o una referència de brida d'eina adequada per assegurar-vos que l'efector final sempre es col·loqui a la mateixa posició.