Resultats
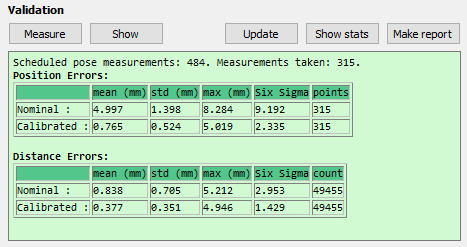
Un cop completat el calibratge, podeu analitzar la millora de la precisió llegint les estadístiques proporcionades per RoboDK. Per mostrar aquestes estadístiques, obriu la finestra de calibratge del robot (feu doble clic a la icona Calibratge del robot). La finestra de resum de la secció de validació mostrarà els errors abans del calibratge (cinemàtica nominal) i després del calibratge (cinemàtica calibrada). Es proporcionen dues taules, una mostra les estadístiques relatives als errors de posició i l'altra mostra els errors de distància:
●Errors de posició: l'error de posició és la precisió amb què el robot pot assolir un punt respecte a un sistema de referència.
●Errors de distància: L'error de distància s'obté mesurant l'error de distància de parells de punts. La distància entre dos punts vistos pel robot (obtinguda utilitzant la cinemàtica calibrada) es compara amb la distància vista pel sistema de mesurament (mesurada físicament). Es tenen en compte totes les combinacions. Si heu pres 315 mesuraments, tindreu 315x314/2= 49455 valors d'error de distància.
Les estadístiques que es proporcionen són l'error mitjà, la desviació estàndard (std) i l'error màxim. També es proporciona la mitjana més tres vegades la desviació estàndard, que correspon a l'error esperat per al 99,98 % de tots els mesuraments (si es té en compte que els errors segueixen una distribució normal).
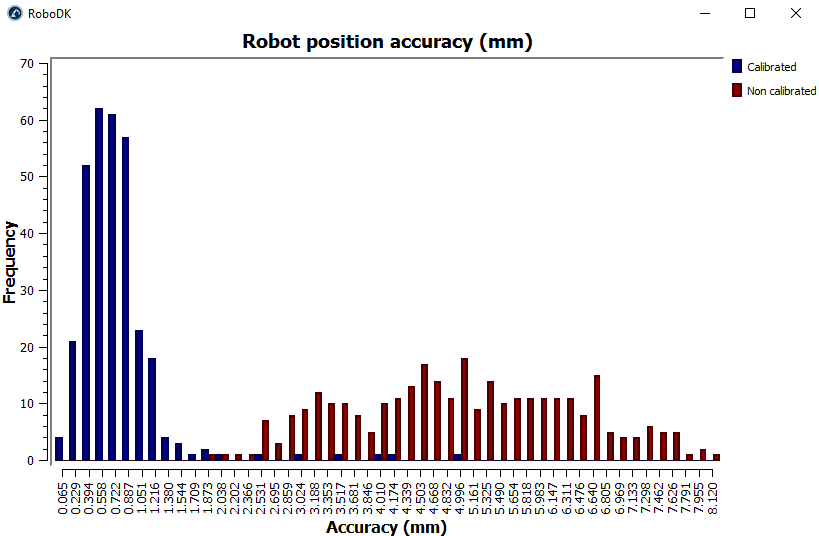
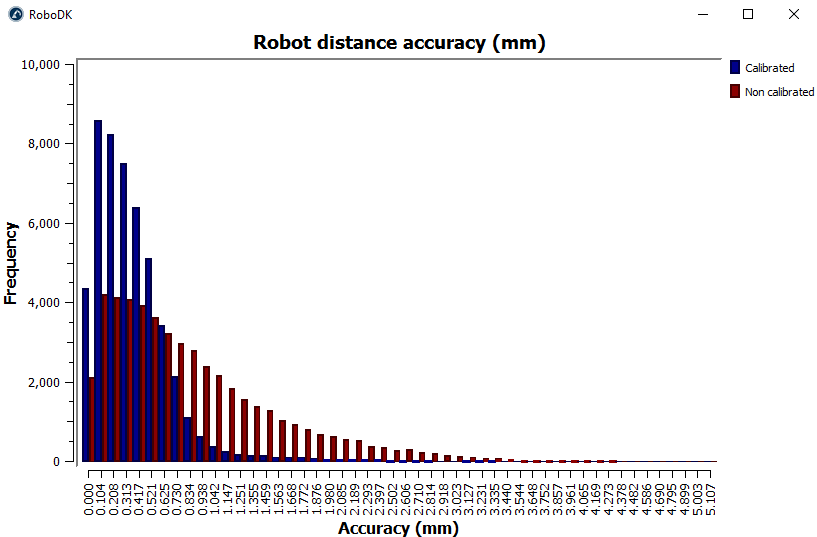
Seleccioneu Mostra estadístiques i dos histogrames mostraran la distribució dels errors abans i després del calibratge, un histograma per a la precisió de posició i l'altre per a la precisió de distància. Les imatges següents corresponen als 315 mesuraments de validació utilitzats en aquest exemple.
Finalment, podeu seleccionar "Genera informe" i es generarà un informe en PDF amb la informació presentada en aquesta secció.


