Sistema de referència i sistema de referència de l'eina
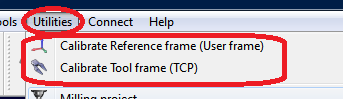
RoboDK proporciona algunes utilitats per calibrar els sistemes de referència i els sistemes de referència de l'eina. Aquestes eines es poden accedir des de Utileries ➔ Calibrar sistema de referència i Utileries ➔ Calibrar sistema de referència de l'eina, respectivament.
Per calibrar un sistema de referència o un sistema de referència de l'eina (també conegut com a sistema de referència d'usuari i TCP, respectivament), calen algunes configuracions de robot que toquin 3 o més punts; aquestes configuracions poden ser valors de les articulacions o coordenades cartesianes (amb dades d'orientació en alguns casos). Es recomana utilitzar els valors de les articulacions en lloc de les coordenades cartesianes, ja que és més fàcil comprovar la configuració real del robot a RoboDK (copiant i enganxant les articulacions del robot a la pantalla principal de RoboDK).
Calibratge de l'eina
Seleccioneu Utilitats → Calibrar eina per calibrar el TCP amb RoboDK. Podeu utilitzar tants punts com vulgueu, amb diferents orientacions. Com més punts i canvis d'orientació més grans, millor, ja que obtindreu una millor estimació del TCP, així com una bona estimació de l'error del TCP.
Les dues opcions següents estan disponibles per calibrar un TCP:
●Tocant un punt fix amb el TCP amb diferents orientacions.
●Tocant un pla amb el TCP (com una sonda de toc).
Es recomana calibrar tocant una referència plana si heu de calibrar una sonda de toc o un capçal. Aquest mètode és més estable davant dels errors de l'usuari.
Si el TCP és esfèric, el centre de l'esfera es calcula com el nou TCP (no cal proporcionar el diàmetre de l'esfera).
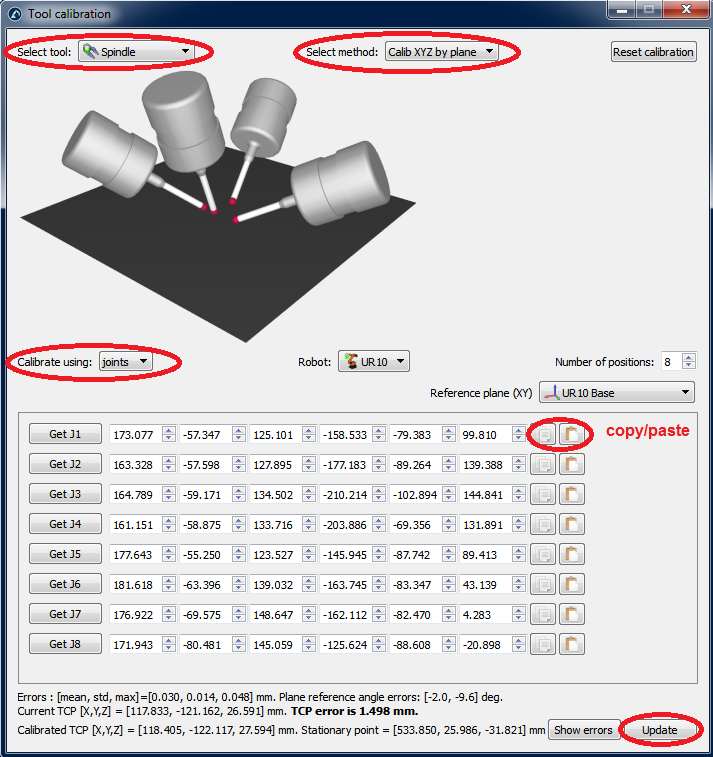
Cal seguir els passos següents per calibrar el TCP amb un pla (com es veu a la imatge):
1.Seleccioneu l'eina que cal calibrar.
2.Seleccioneu el mètode de calibratge ➔"Calibratge XYZ per pla".
3.Seleccioneu calibrar mitjançant "articulacions".
4.Seleccioneu el robot que s'està utilitzant.
5.Seleccioneu el nombre de configuracions que utilitzareu per al calibratge del TCP (es recomana prendre 8 configuracions o més).
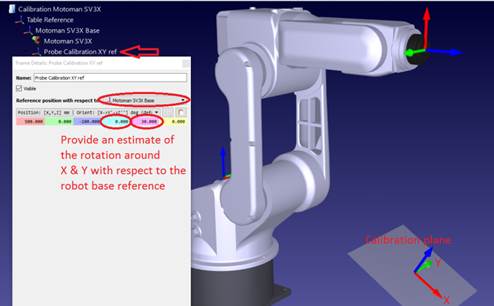
6.Seleccioneu una estimació del pla de referència. Si el pla de referència no és paral·lel al pla XY del robot (segons la referència del robot), heu d'afegir una estimació d'aquest pla de referència dins d'un marge de ±20 graus. La posició d'aquest pla no és important, només la seva orientació.
7.Podeu començar a omplir la taula de valors de les articulacions. La podeu omplir manualment o fent còpia/enganxada amb els botons (com es mostra a la imatge). També podeu fer servir el botó "Get Jx" per obtenir els valors actuals de les articulacions del robot al simulador. Si obteniu les articulacions d'un robot real connectat al robot, primer heu de seleccionar «Obtén les articulacions actuals» (Get current joints) des del menú de connexió del robot (vegeu la imatge adjunta o l'apèndix per a més informació sobre com connectar un robot amb RoboDK). Es recomana encaridament guardar una còpia separada de les articulacions utilitzades per al calibratge (per exemple, en un fitxer de text).
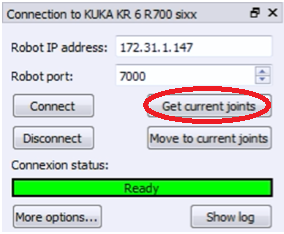
8.Un cop s'hagi omplert la taula, veureu els nous valors del TCP (X, Y, Z) com a «TCP calibrat», cap al final de la finestra. Podeu seleccionar «Actualitza» i el nou TCP s'actualitzarà a l'estació de RoboDK. L'orientació de la sonda no es pot obtenir amb aquest mètode.
9.Podeu seleccionar "Mostra errors" i veureu l'error de cada configuració respecte al TCP calculat (que és la mitjana de totes les configuracions). Podeu eliminar una configuració si té un error més gran que les altres.
10.Heu d'actualitzar manualment els valors al controlador real del robot (només X, Y i Z). Si aquest TCP s'utilitzarà en un programa generat per RoboDK, no cal actualitzar els valors al controlador del robot.
Calibratge del sistema de referència
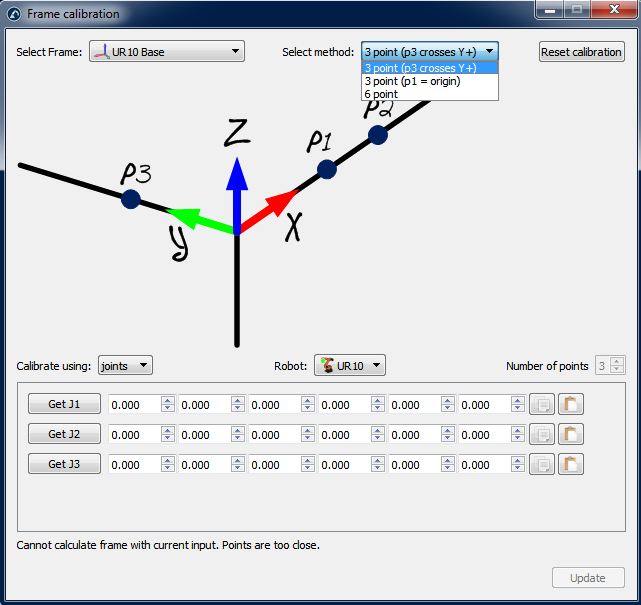
Seleccioneu Utilitats➔Calibrar referència per calibrar un sistema de referència. És possible establir un sistema de referència mitjançant diferents mètodes. En l'exemple de la figura, un sistema de referència es defineix per tres punts: els punts 1 i 2 defineixen la direcció de l'eix X i el punt 3 defineix l'eix Y positiu.