Sondatge de sistemes de referència
En primer lloc, es necessiten dos models: un model de l'eina i un model que representi el sistema de referència. Un model és un objecte definit com una llista de punts (coordenades X, Y, Z) que corresponen als objectius respecte a la referència del model (referència de l'eina o del sistema de referència base).
Heu de seguir aquests passos dues vegades per definir els models d'eina i de base:
1.Connecteu-vos a VXElements seleccionant Connectar➔Connectar C-Track Optical CMM de Creaform.
2.Seleccioneu Connectar i espereu que la connexió estigui a punt.
Assegureu-vos de calibrar el rastrejador i la HandyProbe si VXElements ho requereix. A més, assegureu-vos de tenir les opcions de programari VXTrack i VXModel proporcionades per Creaform.
3.Seleccioneu Base reference a RoboDK. S'obrirà VXelements i es mostraran els objectius de posicionament visibles. Heu de seleccionar els punts estàtics. Assegureu-vos de seleccionar tots els punts que representen la referència estàtica. No heu d'incloure els punts que es puguin moure.
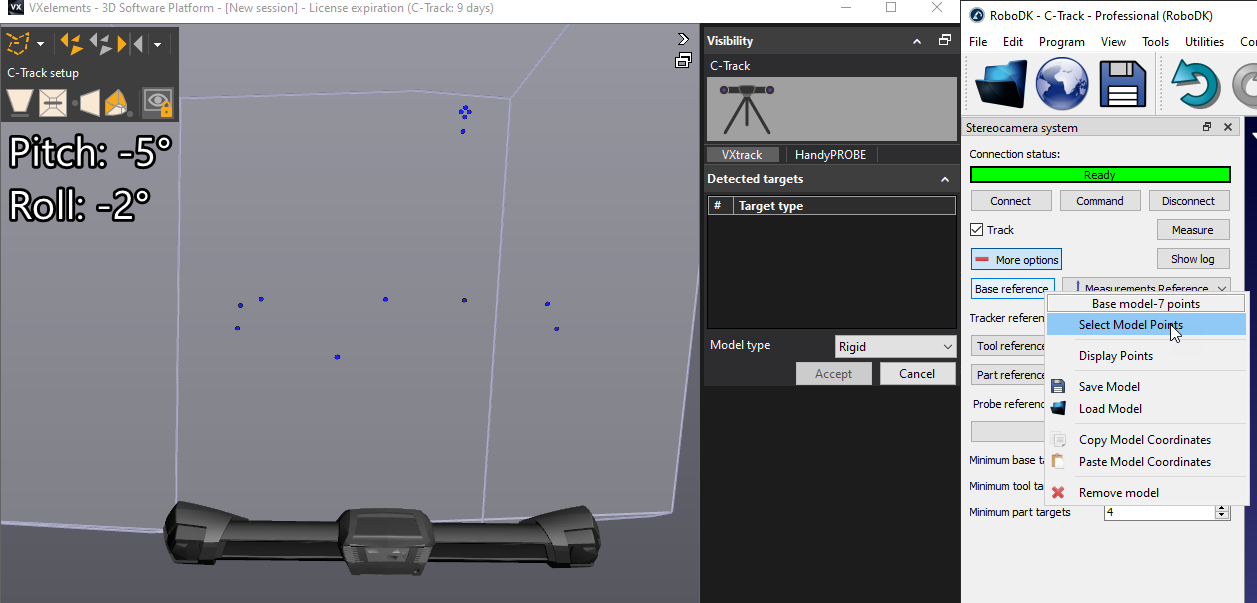
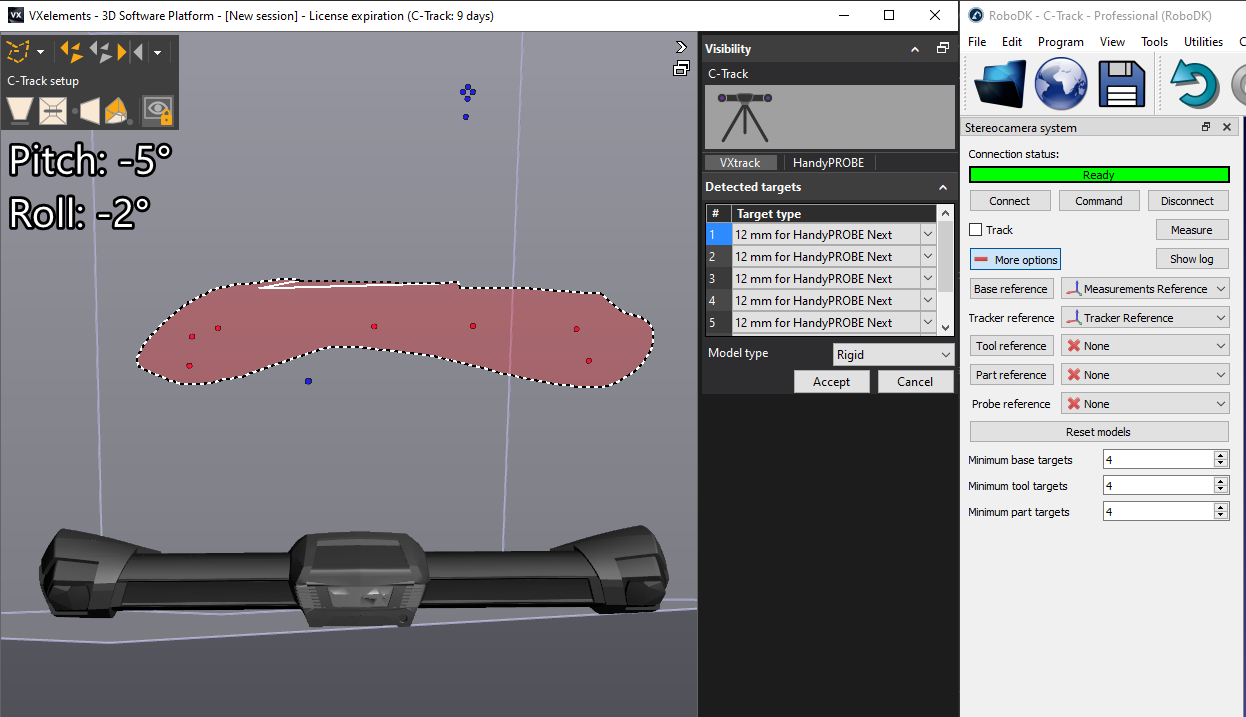
4.Seleccioneu Tool reference a RoboDK i repetiu aquesta operació seleccionant els punts que representen el model d'eina.
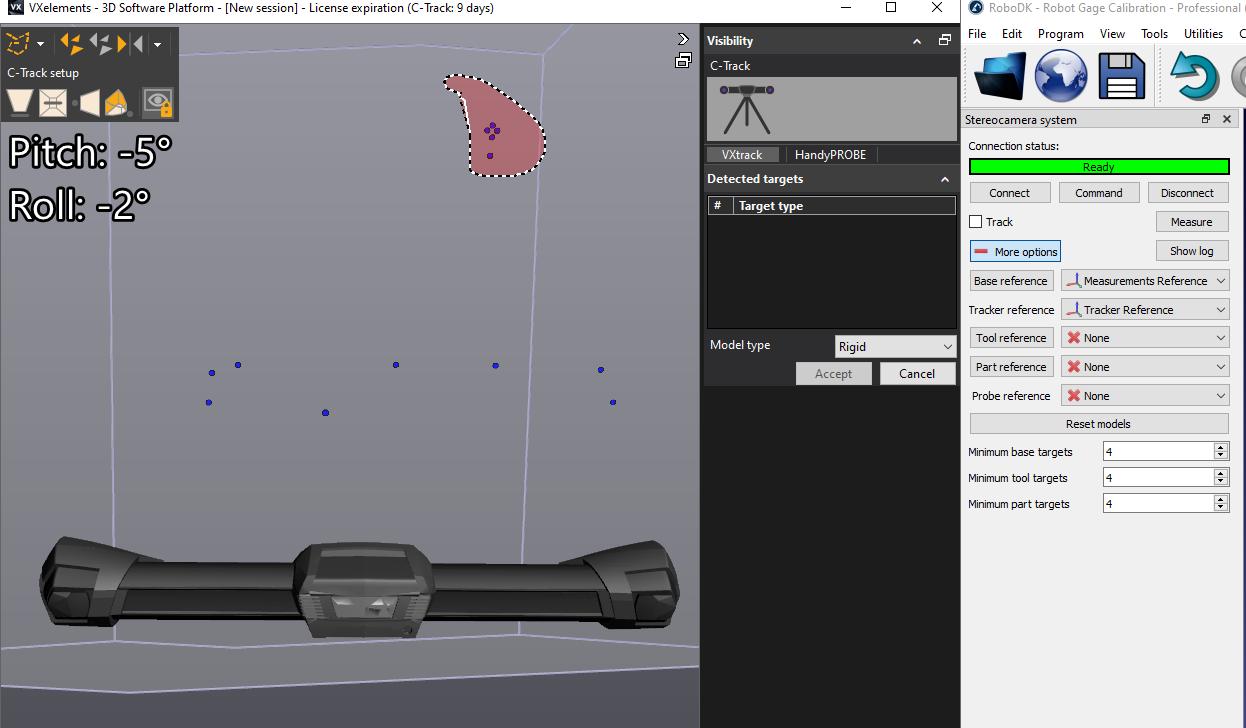
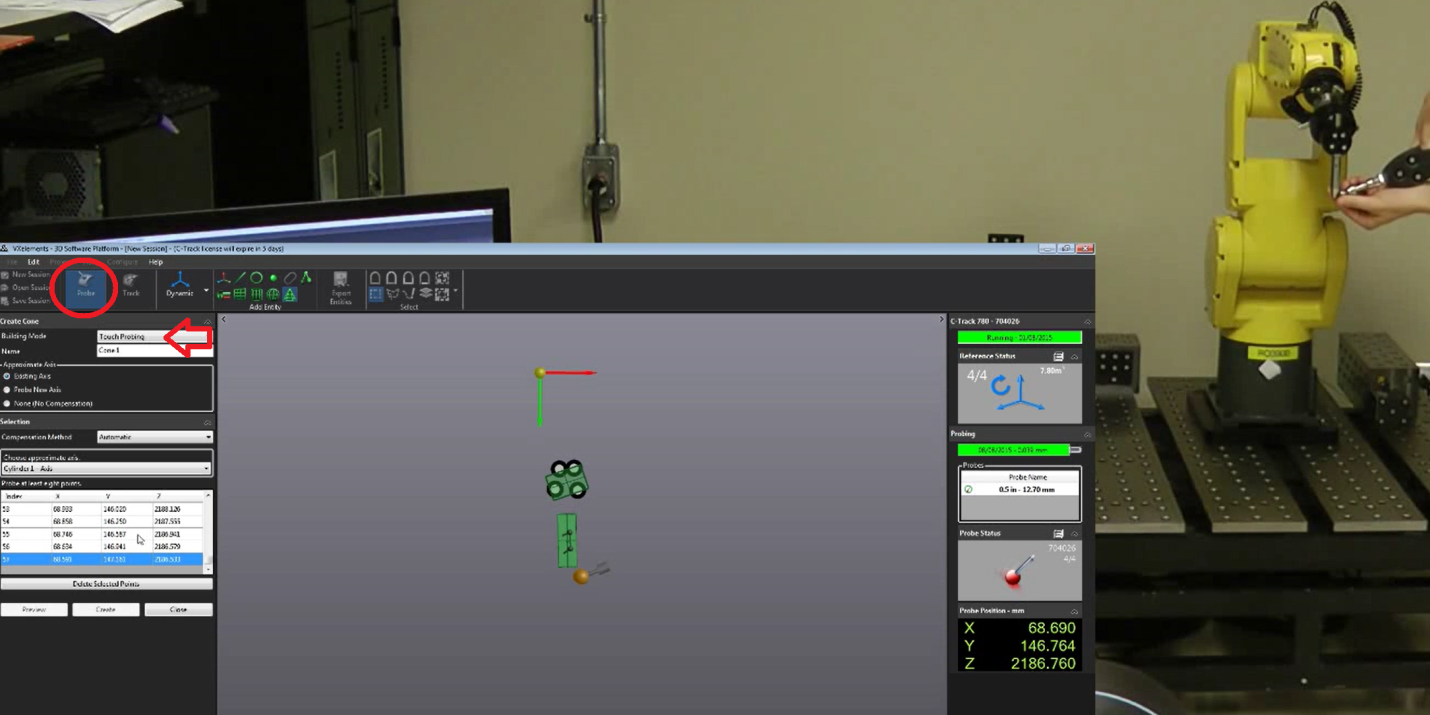
Per moure correctament el sistema de referència de l'objecte, heu d'utilitzar la HandyProbe i importar aquests elements a la sessió virtual de VXelements. El model que s'utilitza s'ha de definir com a model de posicionament perquè els elements es sondegin respecte a aquest model. És possible sondar punts, línies, plans, cilindres i cons, i definir sistemes de referència respecte a aquests elements.