Annex I – Masterització per als eixos 1 i 6
Cal prestar especial atenció si voleu recuperar els valors de masterització/inici dels eixos 1 i 6. Aquests valors estan directament relacionats amb el sistema de referència de la base del robot per a l'eix 1 i amb una referència TCP per a l'eix 6. Per tant, cal prendre mesures externes per establir correctament aquests valors. Aquesta finestra apareix després de seleccionar "Fer programa de masterització" al menú de calibratge.
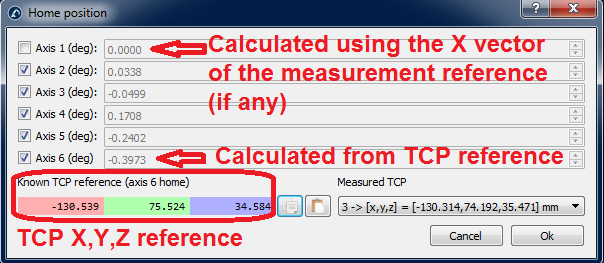
Cal seguir els dos procediments següents per establir correctament els paràmetres de masterització per a aquests dos eixos.
Referència de l'eix 6
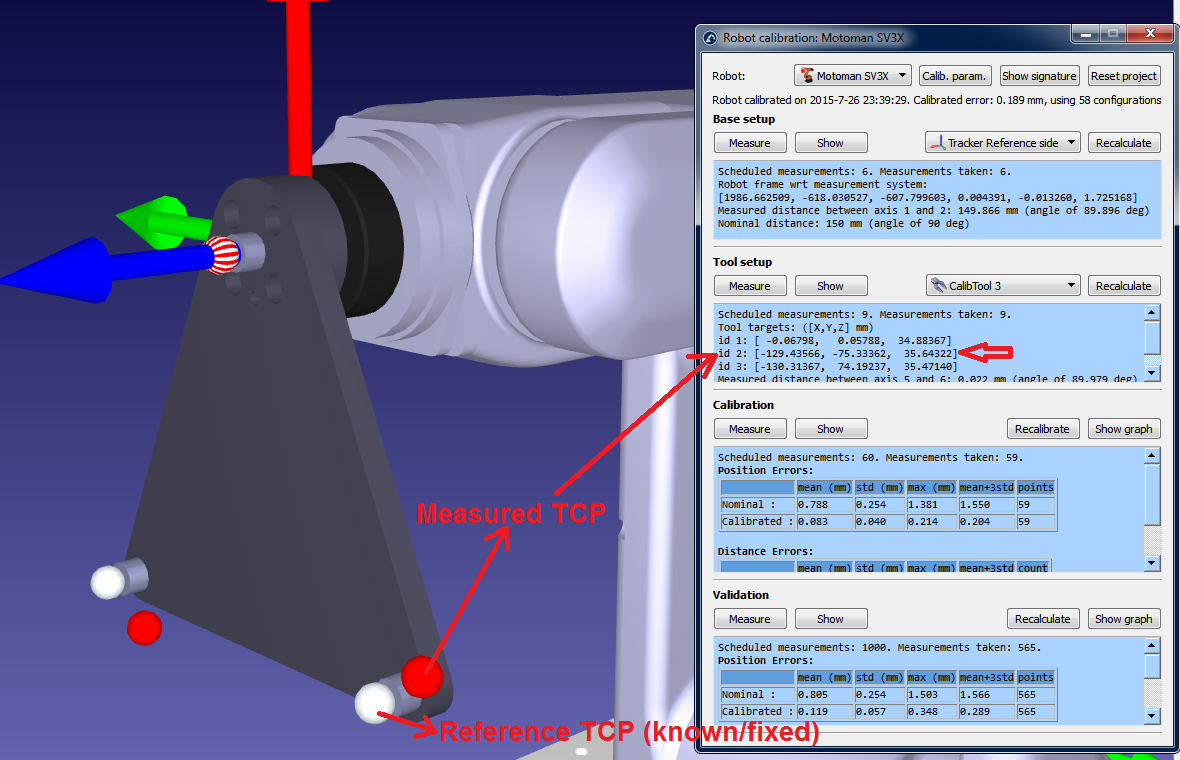
Cal utilitzar un objectiu de referència per establir correctament la posició d'"inici" de l'eix 6. El desplaçament angular serà la rotació al voltant de l'eix Z de la brida de l'eina necessària per ajustar millor el TCP mesurat (X, Y, Z) amb la referència de TCP coneguda. El TCP mesurat (vegeu la imatge següent) és un dels TCP que es van mesurar en el pas dos del procediment de calibratge. El TCP de referència és una referència coneguda que correspon a un dels TCP de l'eina de calibratge que s'està utilitzant.
Idealment, el TCP de referència ha de ser mesurat per la CMM respecte a la brida de l'eina (el millor seria una rèplica de la brida de l'eina del robot). Alternativament, podeu utilitzar un robot nou per mesurar (pas dos del procediment de calibratge) el TCP per primera vegada i utilitzar un TCP mesurat com a referència. És important utilitzar un passador de centratge i/o una referència de brida d'eina adequada per assegurar-vos que l'efector final sempre es col·loqui a la mateixa posició.
Referència eix 1
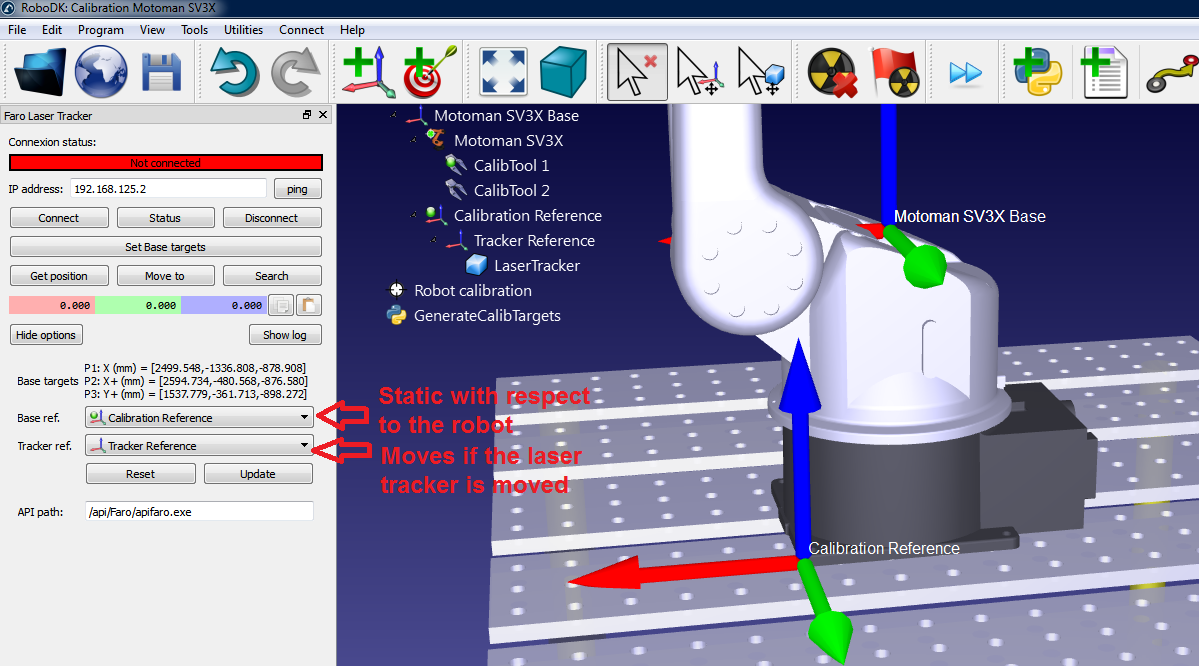
Cal mesurar correctament tres objectius de base abans de començar un calibratge del robot si volem alinear l'eix 1 amb el sistema de referència real de la base del robot. Aquests objectius de base s'han de triar de manera que el sistema de referència es pugui trobar respecte al robot.
La posició d'"inici" de l'eix 1 depèn directament dels tres objectius de base, així com de la configuració de la base del robot. La configuració de la base del robot és el primer pas de calibratge, en què el sistema de referència de la base del sistema de mesurament es col·loca respecte al sistema de referència de la base del robot movent i mesurant els eixos 1 i 2.
Els objectius de base del sistema de mesurament es poden establir prement "Set base targets" (vegeu la imatge següent). Aquests són 3 mesuraments que definiran el sistema de referència desitjat del robot (els dos primers mesuraments defineixen l'eix X i el tercer punt, l'eix Y positiu). Heu d'utilitzar punts de referència adequats relacionats amb la base del robot perquè aquest procediment sigui repetible.
L'angle de correcció per a l'articulació 1 serà l'angle entre l'eix X de la referència base mesurada a través de 3 punts i la referència base mesurada movent els eixos 1 i 2 del robot. Per descomptat, ambdós vectors es projecten prèviament al pla XY de la referència base obtinguda tocant els tres punts.