Annex II – Proveu el rastrejador làser Faro
El calibratge del robot requereix que es prenguin mesuraments del robot amb un sistema de mesurament. Per prendre aquests mesuraments, cal un rastrejador làser Faro que es comuniqui amb un ordinador. La comunicació es fa a través d'un fitxer exe del controlador que es pot executar en mode consola.
Per exemple, Faro proporciona una aplicació gratuïta anomenada "Tracker Utilities". Aquesta aplicació pot inicialitzar el rastrejador làser i realitzar algunes comprovacions d'estat, entre altres coses.
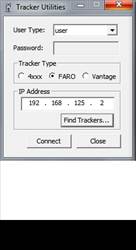
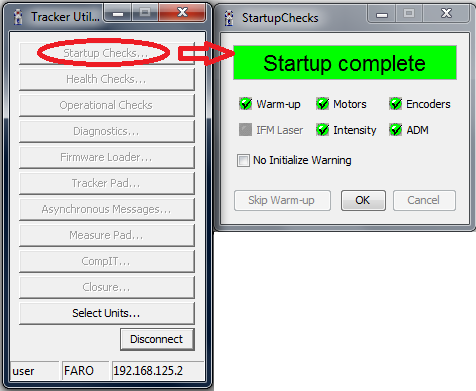
Per inicialitzar el rastrejador, heu d'iniciar l'aplicació «Tracker Utilities», connectar-vos-hi mitjançant la IP del rastrejador i, a continuació, seleccionar «Startup Checks». Quan el rastrejador s'inicialitzi, heu de col·locar un objectiu SMR de 1,5" a la posició «inici» abans de la inicialització. Altrament, la llum verda parpellejarà després de la inicialització i els mesuraments no seran vàlids.
Un cop feta la inicialització, hauríeu de llegir el missatge «Startup complete», com es mostra a la imatge següent.
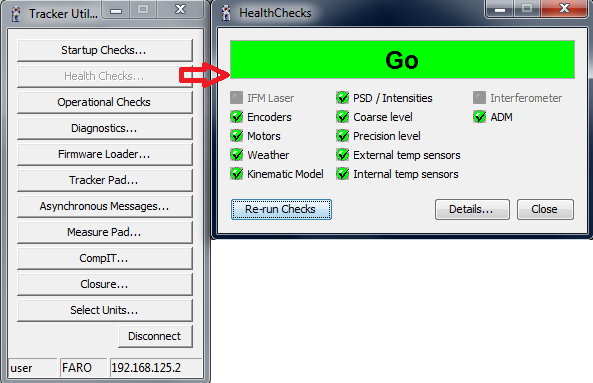
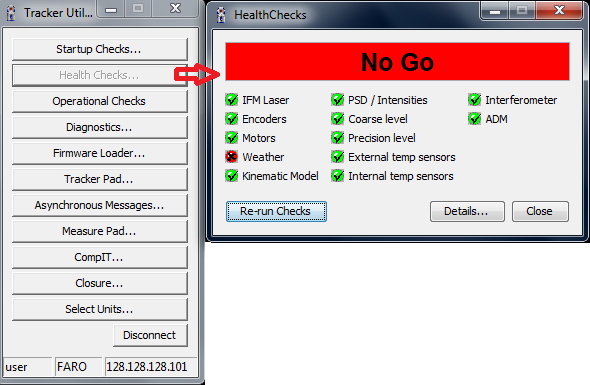
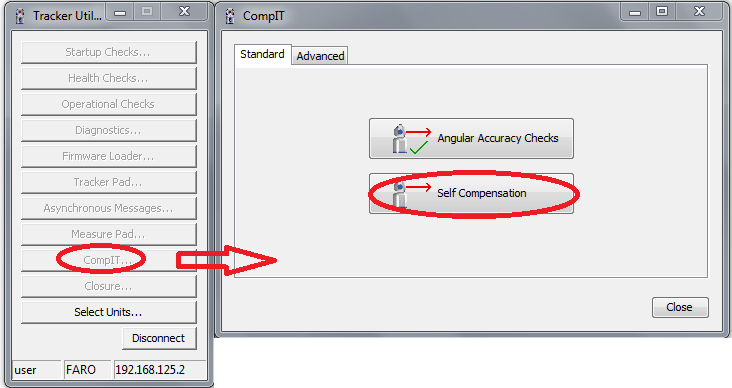
Si teniu problemes amb el rastrejador, podeu executar algunes comprovacions d'estat prement "Health Checks…". Les dues imatges següents mostren una comprovació reeixida i una comprovació fallida, respectivament. De vegades, els problemes es resolen després de reconnectar els cables i reiniciar el rastrejador làser.
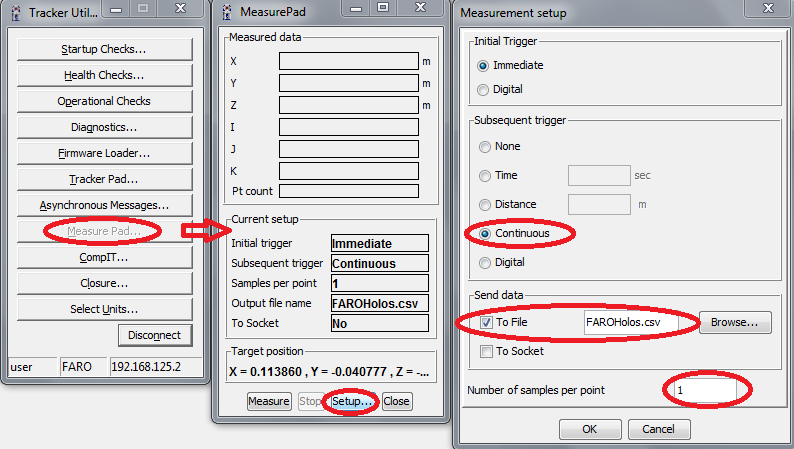
Finalment, podeu utilitzar la "Measure pad" per prendre alguns mesuraments. El rastrejador làser pot seguir un objectiu i mesurar la posició XYZ a una freqüència de 1000 Hz. Si establiu 1 mostra per punt i un desencadenament continu, el rastrejador registrarà 1000 mesuraments per segon en un fitxer CSV.
Podeu utilitzar aquesta funció per mesurar una trajectòria de robot i fer servir la comprovació de precisió de trajectòries de RoboDK per comprovar la precisió, la velocitat i l'acceleració al llarg de la trajectòria.