Calibratge del sistema de referència
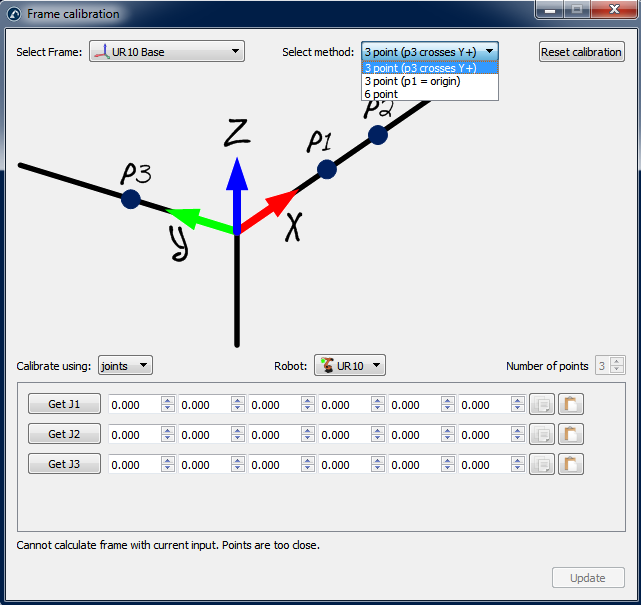
Seleccioneu Utilitats➔Calibra referència per calibrar un sistema de referència. És possible establir un sistema de referència mitjançant diferents mètodes. En l'exemple de la figura, un sistema de referència es defineix per tres punts: els punts 1 i 2 defineixen la direcció de l'eix X i el punt 3 defineix l'eix Y positiu.
Important: Es recomana utilitzar objectius de les articulacions i activar la precisió del robot abans de calibrar el sistema de referència, ja que la precisió del braç del robot ajudarà a definir millor el sistema de referència.
Nota: Hi ha més informació disponible sobre el calibratge del sistema de referència a la secció de consells.


