Configuració de calibratge de robot
Cal assegurar-se que es disposa d'una configuració adequada per obtenir la millor precisió després del calibratge.
Primer, heu de connectar el rastrejador làser. Opcionalment, podeu connectar el vostre robot a l'ordinador per automatitzar completament el procediment de presa de mesuraments.
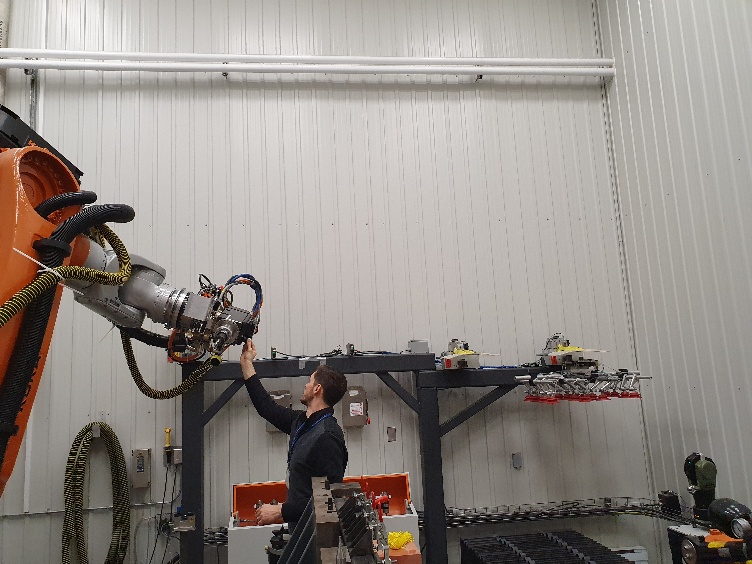
A més, assegureu-vos de fixar almenys un objectiu SMR, com es mostra a les imatges següents. Un SMR hauria de ser suficient per obtenir resultats precisos. Us recomanem que col·loqueu l'objectiu SMR a prop del TCP d'interès. Per exemple, si utilitzareu el vostre robot per al mecanitzat robotitzat, podríeu provar de col·locar un SMR a l'eix de tall del capçal.
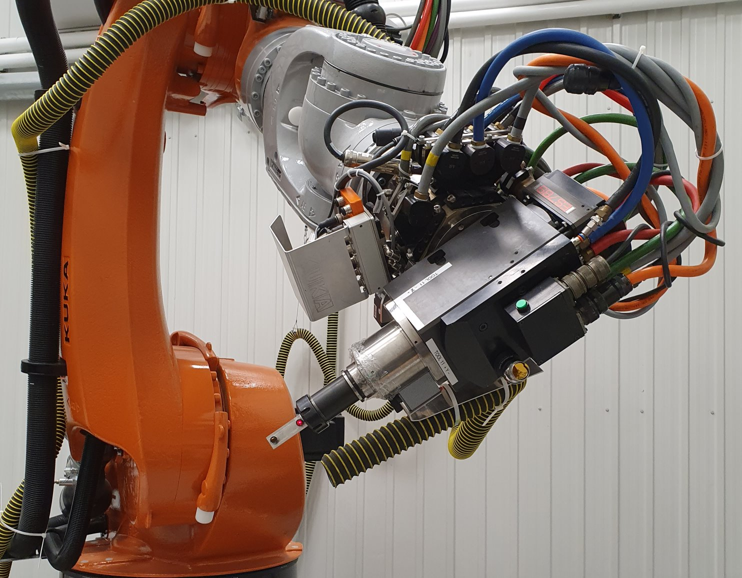
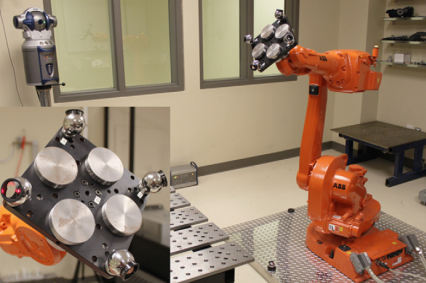
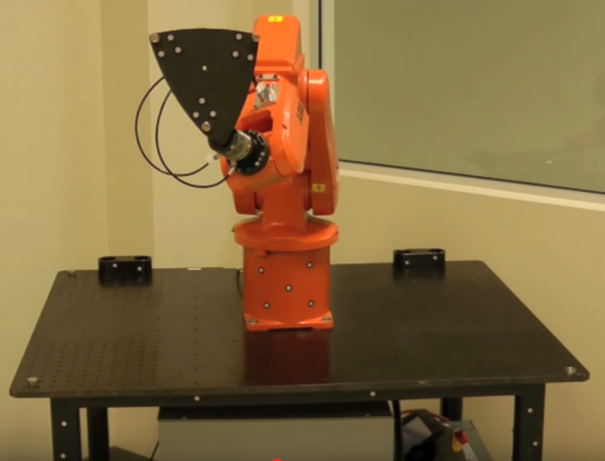
Connectar al rastrejador
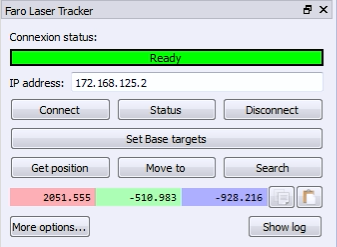
Es necessita la IP del rastrejador làser per configurar correctament la comunicació amb RoboDK. Seguiu aquests passos per verificar la comunicació amb el rastrejador làser:
a.Seleccioneu el menú «Connectar ➔ Connectar rastrejador làser». S'hauria d'obrir una finestra nova.
b.Establiu la IP del rastrejador làser.
c.Feu clic al botó «Connectar».
Si la connexió és correcta, hauríeu de veure un missatge verd que indiqui "Ready". Podeu tancar la finestra i la connexió romandrà activa.
Connectar-se al robot
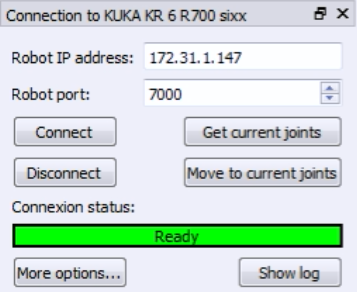
Es necessita la IP del robot (o el número de port COM per a connexions RS232) per configurar correctament la comunicació amb RoboDK. Seguiu aquests passos per verificar la comunicació amb el robot:
1.Seleccioneu Connectar → Connectar robot. Apareixerà una finestra nova.
2.Establiu la IP i el port del robot (o el port COM si la connexió és a través d'RS232).
3.Feu clic al botó Connectar.
4.Consulteu l'apèndix si sorgeixen problemes.
Si la connexió és correcta, hauríeu de veure un missatge verd que mostra "Ready". La posició del robot virtual ha de coincidir exactament amb la posició del robot real si seleccioneu "Get Position". Alternativament, seleccioneu "Move Joints" per moure el robot a la posició actual al simulador. Podeu tancar aquesta finestra lateral de moment i la connexió romandrà activa.
Mesurar els objectius de referència
Podeu utilitzar un sistema de referència de calibratge si teniu previst moure el rastrejador làser durant el calibratge o si voleu recuperar el mastering de l'eix 1.
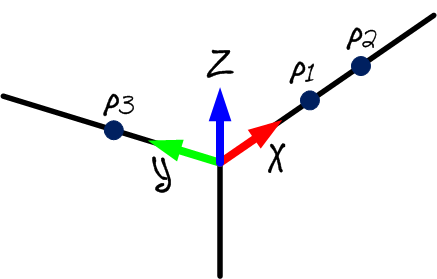
La referència de calibratge s'ha d'adjuntar a la base del robot; això serà útil si voleu moure el rastrejador durant el calibratge o comparar dos calibratges de robot. El sistema de referència de calibratge s'ha de definir amb 3 punts tangibles o SMR.
Podeu saltar aquest pas si no teniu previst moure el rastrejador respecte al robot o no necessiteu recuperar la posició d'inici de l'eix 1. En aquest cas, s'utilitzarà la referència del rastrejador làser.
Hauríeu de seguir aquests passos cada vegada que es mogui el rastrejador làser:
1.Seleccioneu Connectar ➔ Connectar Faro Laser Tracker. O el rastrejador corresponent que tingueu.
2.Establiu la IP del rastrejador làser i seleccioneu Connectar (si el rastrejador làser no està connectat).
3.Establiu la referència de calibratge i la referència del rastrejador tal com es mostra a la imatge. La referència de calibratge també es coneix com a "referència de mesuraments".
4.Seleccioneu Estableix objectius de base.
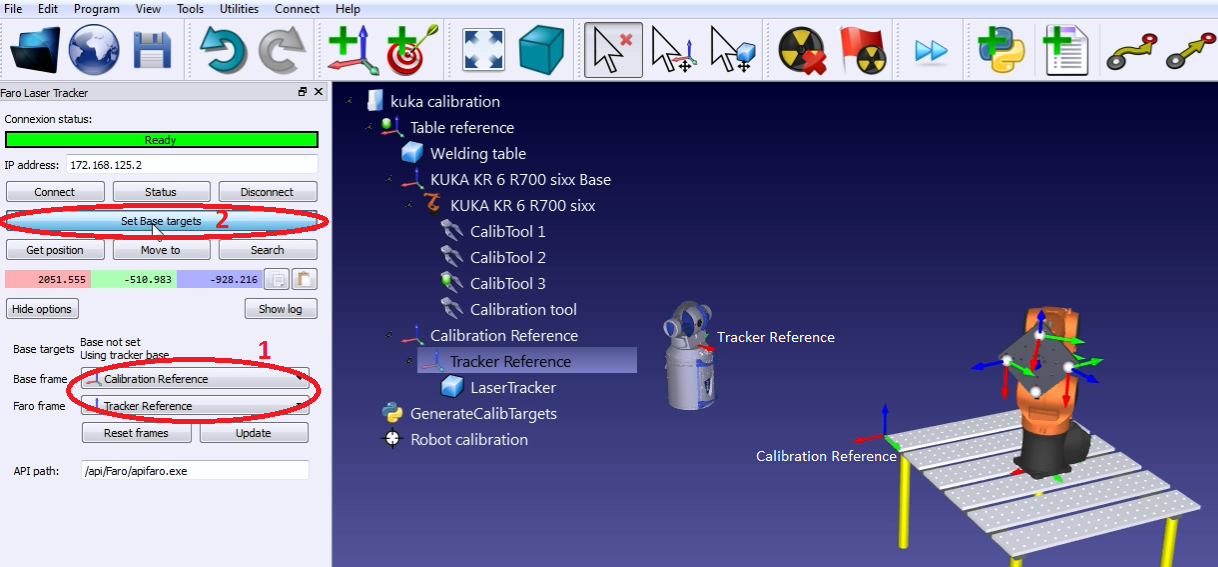
RoboDK guiarà l'usuari amb els menús que es mostren a la imatge següent. La posició del rastrejador làser s'actualitzarà automàticament respecte a la referència de calibratge un cop finalitzat el procediment.