Generar objectius de calibratge
Hi ha quatre conjunts de mesuraments que són necessaris per calibrar correctament el robot:
1.Configuració de la base: es necessiten sis mesuraments (o més) movent els eixos 1 i 2 per col·locar la referència de calibratge respecte al robot. Seleccioneu Mostra a la finestra de configuració de calibratge i el robot es mourà al llarg de la seqüència.
2.Configuració de l'eina: es necessiten set o més mesuraments per calibrar la brida de l'eina i els objectius de l'eina (movent els eixos 5 i 6). Seleccioneu Mostra i el robot es mourà al llarg de la seqüència.
3.Mesuraments de calibratge: es necessiten 60 mesuraments o més per calibrar el robot. Aquests mesuraments es poden col·locar de manera aleatòria a l'espai de treball del robot i sense col·lidir amb els objectes circumdants.
4.Mesuraments de validació (opcional): programeu tants mesuraments com desitgeu per validar la precisió del robot. Aquests mesuraments s'utilitzen només per validar la precisió del robot i no per calibrar-lo.
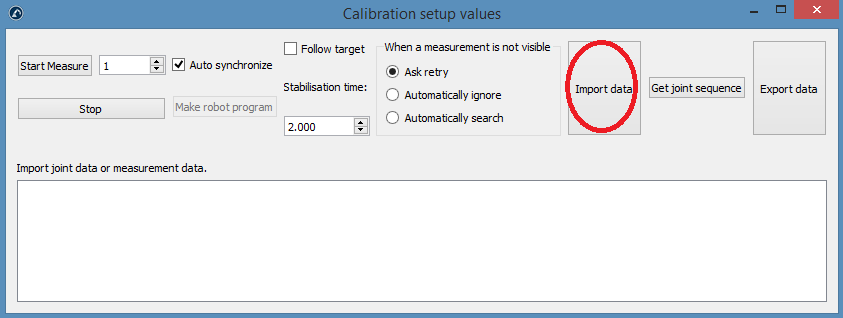
Els dos primers conjunts de mesuraments els genera automàticament RoboDK. Seleccioneu Mostra i el robot seguirà la seqüència (com es mostra a les imatges següents). Si cal canviar la seqüència, seleccioneu Mesura i exporteu els mesuraments de calibratge com a fitxer CSV seleccionant Exporta dades. Aquest fitxer es pot editar amb un full d'Excel i tornar a importar fent clic a Importa dades.
Els dos últims conjunts de mesuraments (calibratge i validació) es poden generar utilitzant l'script de macro anomenat «Create measurements». Aquest script s'afegeix automàticament a l'estació quan inicieu el projecte de calibratge del robot. Feu doble clic a la macro per executar-la. Aquest és un programa de Python que guia l'usuari per definir les configuracions següents:
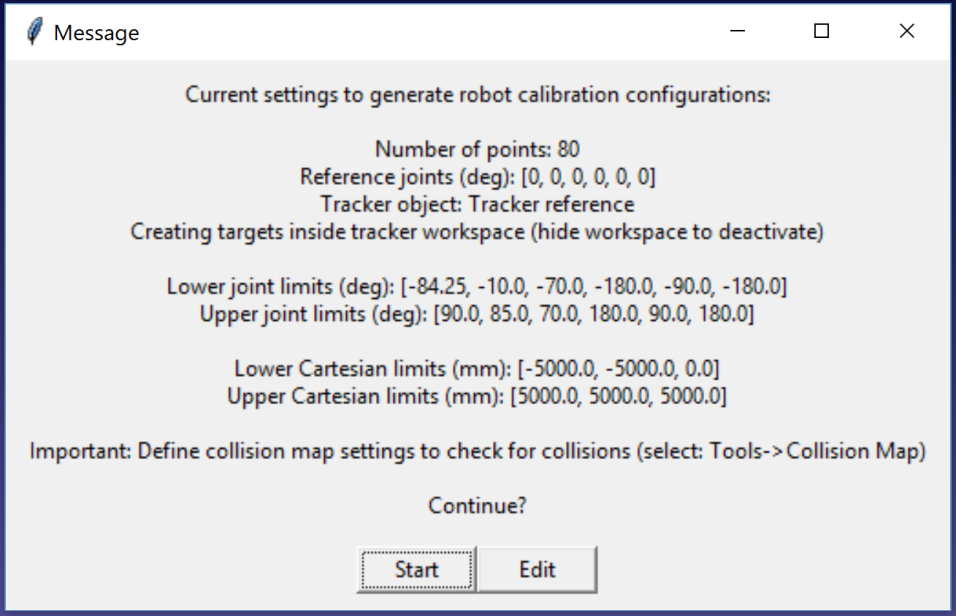
●Nombre de mesuraments: El nombre de mesuraments que cal generar. Per defecte, s'utilitzen 80 mesuraments perquè es requereix un mínim de 60 mesuraments per al calibratge del robot.
●Posició de referència: La posició de referència ha de ser una posició del robot on l'eina estigui orientada cap al rastrejador amb objectius visibles.
●Límits de les articulacions: Cal proporcionar els límits mínim i màxim de les articulacions.
●Límits cartesians: Podeu proporcionar límits cartesians (valors X, Y, Z) respecte al sistema de referència del robot.
L'script genera automàticament mesuraments en què l'eina mira el rastrejador, respectant tant les restriccions de les articulacions com les cartesianes. Es permet una rotació de +/-180 graus al voltant de l'eix de l'eina en la direcció que mira el rastrejador a la posició de referència. A més, la seqüència de moviments de les articulacions no té col·lisions i es troba dins de l'espai de treball de mesurament (si l'espai de treball està configurat com a visible). La imatge següent mostra el resum que es presenta a l'usuari abans que comenci la seqüència automàtica. La seqüència pot trigar fins a 5 minuts a finalitzar.
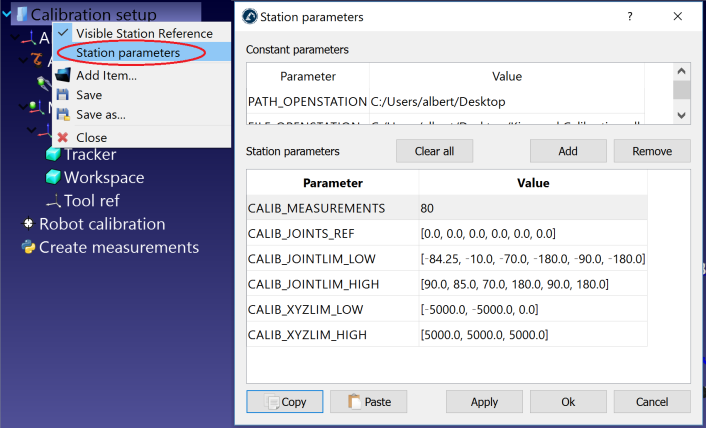
Si ho desitgeu, podeu modificar l'script fent clic amb el botó dret a l'script «Create measurements» i seleccionant «Edit script», i després modificant paràmetres addicionals de l'algorisme. L'script desa automàticament les dades d'entrada de l'usuari com a paràmetres de l'estació. Podeu veure, editar o suprimir aquests paràmetres fent clic amb el botó dret a l'estació i seleccionant «Station parameters», tal com es mostra a la imatge següent.
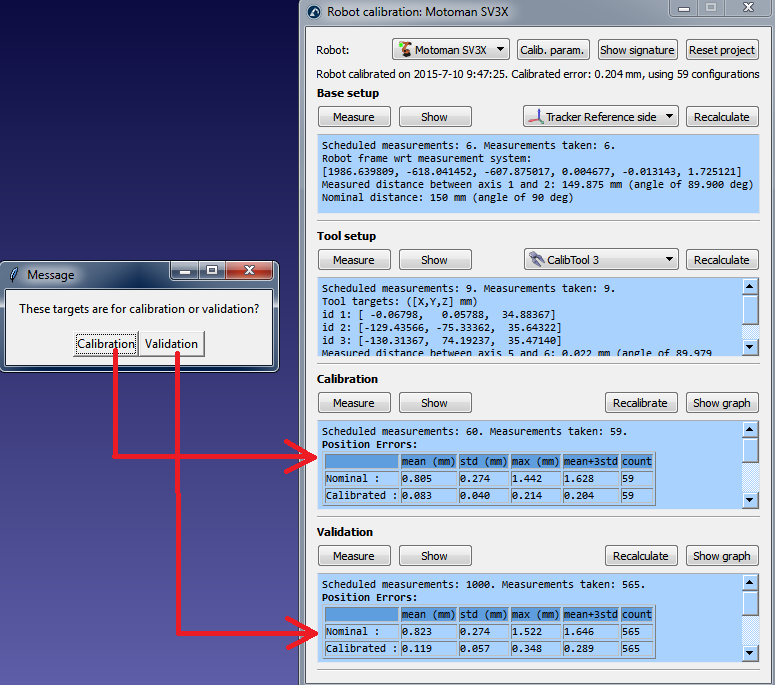
Apareixerà un nou missatge un cop l'algorisme hagi acabat. Podeu seleccionar "Calibratge" per utilitzar els 60 mesuraments per al calibratge del robot. Podeu tornar a executar el mateix script per generar un altre conjunt de mesuraments per a la validació. Aquest pas és opcional, però es recomanen 80 mesuraments per a finalitats de validació.
Finalment, també és possible importar configuracions que s'hagin seleccionat manualment seleccionant Importa dades (dins del menú Mesura). Podeu importar un fitxer CSV o TXT com un array Nx6 de valors, on N és el nombre de configuracions.