Introducció
Els braços de robots industrials són molt repetibles però no precisos, per tant, la precisió d'un robot industrial es pot millorar mitjançant el calibratge del robot. La precisió nominal d'un robot depèn de la marca i el model del robot. Amb RoboDK i l'opció de calibratge de robots, podeu millorar la precisió del robot entre 2 i 10 vegades.
Amb RoboDK podeu calibrar braços robòtics de 6 eixos i obtenir precisions de fins a 0,050 mm per a robots petits i 0,150 mm per a robots de mida mitjana. La precisió que podeu obtenir després del calibratge depèn en gran mesura del model de robot i de la vostra configuració. Amb RoboDK no podeu calibrar braços robòtics de 5 eixos o de 7 eixos.
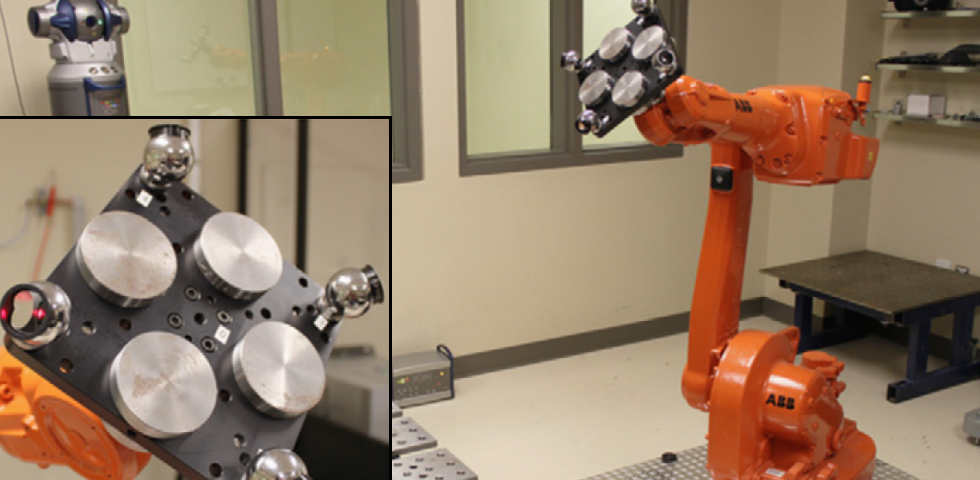
Per calibrar un robot cal un sistema de mesurament. RoboDK es pot utilitzar per calibrar els robots, així com per generar programes de robot precisos (això inclou filtrar els programes i utilitzar el motor de programació fora de línia de RoboDK). RoboDK també es pot utilitzar per provar la precisió del robot abans i després del calibratge mitjançant proves de ballbar o fresatge amb robot.
El calibratge del robot pot millorar notablement la precisió dels robots programats fora de línia, el que es coneix com a programació fora de línia (OLP). Un robot calibrat té una precisió de posicionament absoluta i relativa més alta que un que no ho està.


