Mastering del robot
Un cop el robot ha estat calibrat, normalment necessiteu RoboDK per filtrar programes, per tant, es requereix una llicència de RoboDK (una llicència OLP bàsica és suficient per generar programes de robot precisos un cop el robot ha estat calibrat). Filtrar un programa significa que els objectius d'un programa s'alteren/optimitzen per millorar la precisió del robot, tenint en compte tots els paràmetres de calibratge (uns 30 paràmetres).
Alternativament, podeu calibrar només els desplaçaments de les articulacions més els sistemes de referència de la base i de l'eina (4 paràmetres de desplaçament d'articulacions, més 6 paràmetres per al sistema de referència de la base i 6 paràmetres per al sistema de referència de l'eina). El calibratge no serà tan precís com si utilitzéssiu el calibratge complet per defecte, però pot permetre introduir certs paràmetres al controlador del robot i no dependre de RoboDK per generar programes de robot.
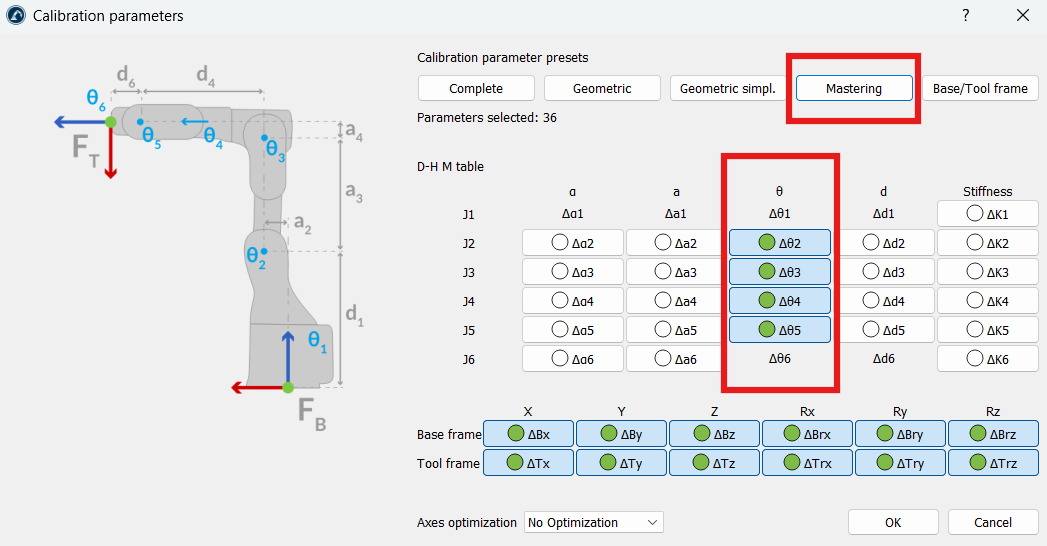
Per obtenir el calibratge només per als desplaçaments de les articulacions, heu de seleccionar el botó Calib. Param., i després el botó Mastering (dins del menú de calibratge del robot).
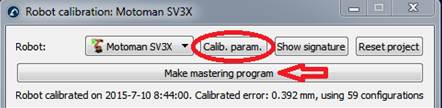
Apareixerà una finestra nova després de seleccionar Genera el programa de mastering. En aquesta finestra podeu seleccionar quins eixos voleu tenir en compte per crear la nova posició d'inici.
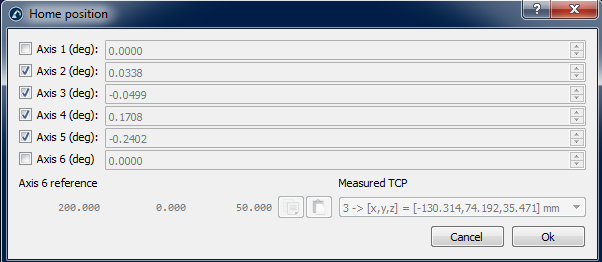
El botó Genera el programa de mastering apareixerà a la finestra de calibratge del robot. Seleccioneu aquest botó per generar un programa que portarà el robot a la nova posició d'inici. Transfereu-lo al robot i executeu-lo; a continuació, s'ha de registrar la nova posició d'inici.
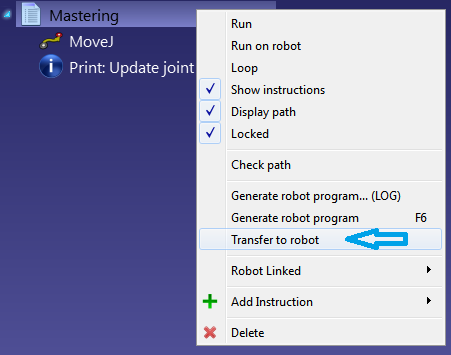
Si el robot i l'ordinador estan connectats, podeu fer clic amb el botó dret al programa i seleccionar Envia el programa al robot per enviar el programa al robot automàticament. Altrament, podeu seleccionar Genera el programa del robot per veure els nous valors de les articulacions per a la posició d'inici.
Com a exemple, heu de seguir els passos següents per actualitzar la posició d'inici per als robots Motoman.
Primer heu d'executar el programa "MASTERING" per portar el robot a la nova posició d'inici.
Un cop el programa estigui al controlador, heu d'iniciar la sessió al "mode de gestió" (la contrasenya per als robots Motoman sol ser 99999999) i heu d'estar en mode d'ensenyament. Les imatges següents mostren els passos que s'han de seguir.
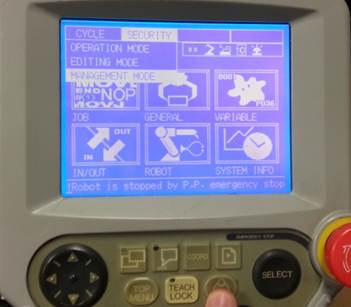
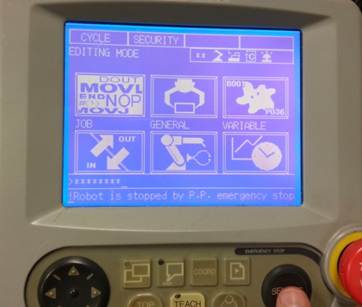
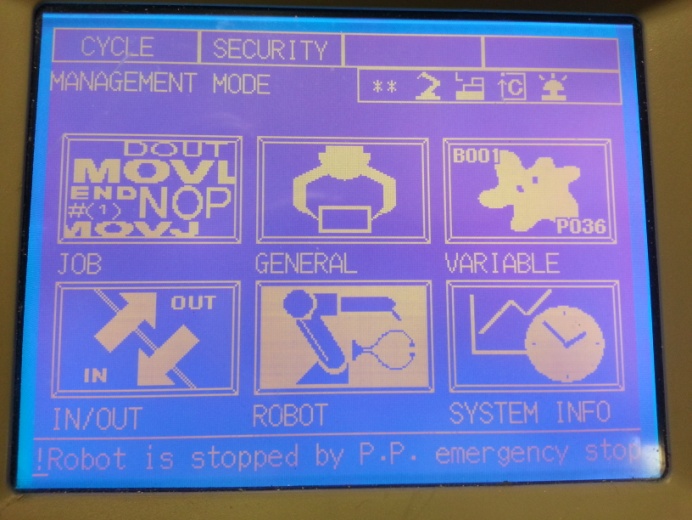
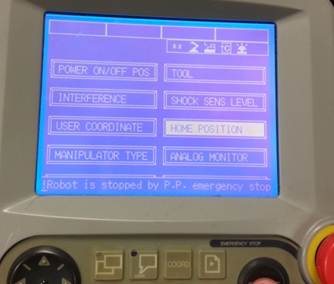
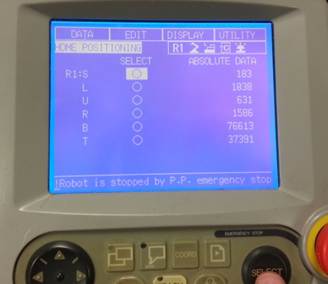
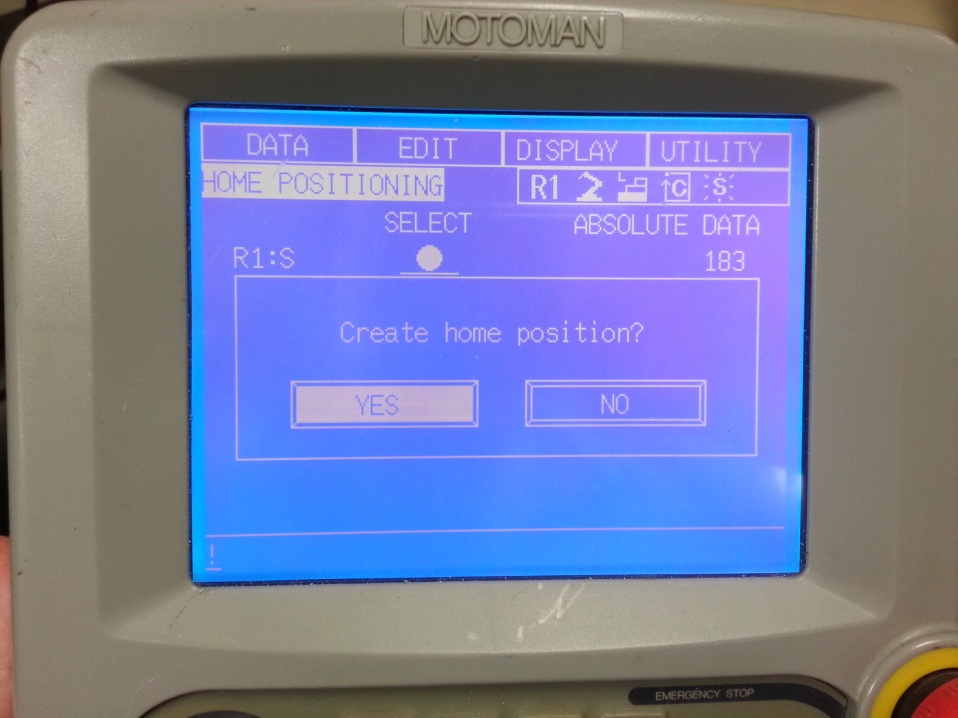
Assegureu-vos d'actualitzar la posició d'inici per a totes les articulacions del robot.
Un cop establerta la posició d'inici, heu d'esborrar el programa del robot que l'ha portat a la nova posició d'inici.


