Mesurar la base
Aquests mesuraments es poden realitzar a qualsevol lloc de la brida de l'eina si mesureu el mateix objectiu per als sis mesuraments. Per començar els mesuraments, seleccioneu Mesurar a la secció de configuració de la base. S'obrirà la finestra següent. A continuació, seleccioneu Comença mesurar i el robot es mourà seqüencialment pels mesuraments programats.
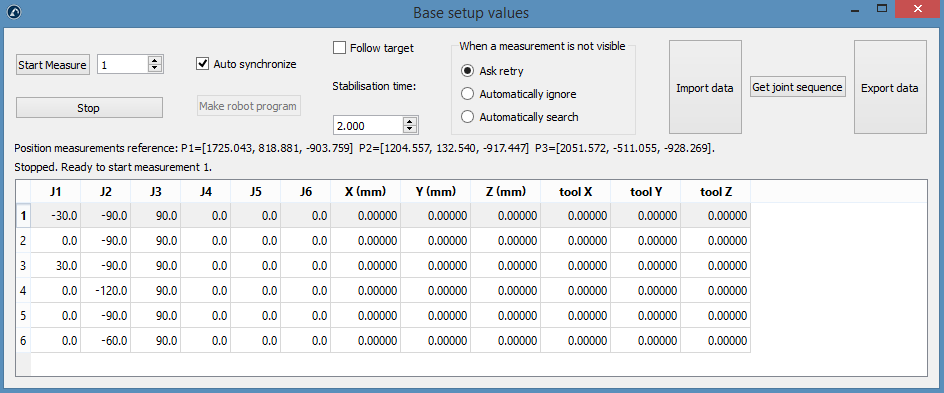
Tanqueu la finestra quan els mesuraments s'hagin completat i el sistema de referència dels mesuraments s'actualitzarà respecte al sistema de referència de la base del robot. Si no heu seleccionat cap sistema de referència, podeu afegir-ne un (seleccioneu Programa➔Afegeix sistema de referència) i col·locar-lo sota el sistema de referència de la base del robot (arrossegueu i deixeu anar a l'arbre d'elements).
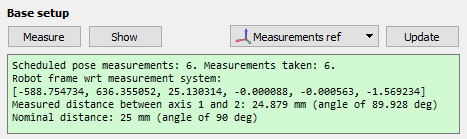
El resum mostrarà la posició i l'orientació del sistema de referència del robot respecte al sistema de referència de calibratge (format [x,y,z,w,p,r] en mm i radians).


