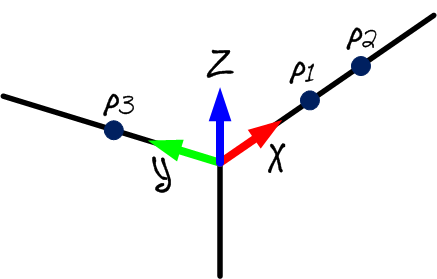
Mesurar els objectius de referència
Podeu utilitzar un sistema de referència de calibratge si teniu previst moure el rastrejador làser durant el calibratge o si voleu recuperar el mastering de l'eix 1.
La referència de calibratge s'ha d'adjuntar a la base del robot; això serà útil si voleu moure el rastrejador durant el calibratge o comparar dos calibratges de robot. El sistema de referència de calibratge s'ha de definir amb 3 punts tangibles o SMR.
Podeu saltar aquest pas si no teniu previst moure el rastrejador respecte al robot o no necessiteu recuperar la posició d'inici de l'eix 1. En aquest cas, s'utilitzarà la referència del rastrejador làser.
Hauríeu de seguir aquests passos cada vegada que es mogui el rastrejador làser:
1.Seleccioneu Connectar ➔ Connectar Faro Laser Tracker. O el rastrejador corresponent que tingueu.
2.Establiu la IP del rastrejador làser i seleccioneu Connectar (si el rastrejador làser no està connectat).
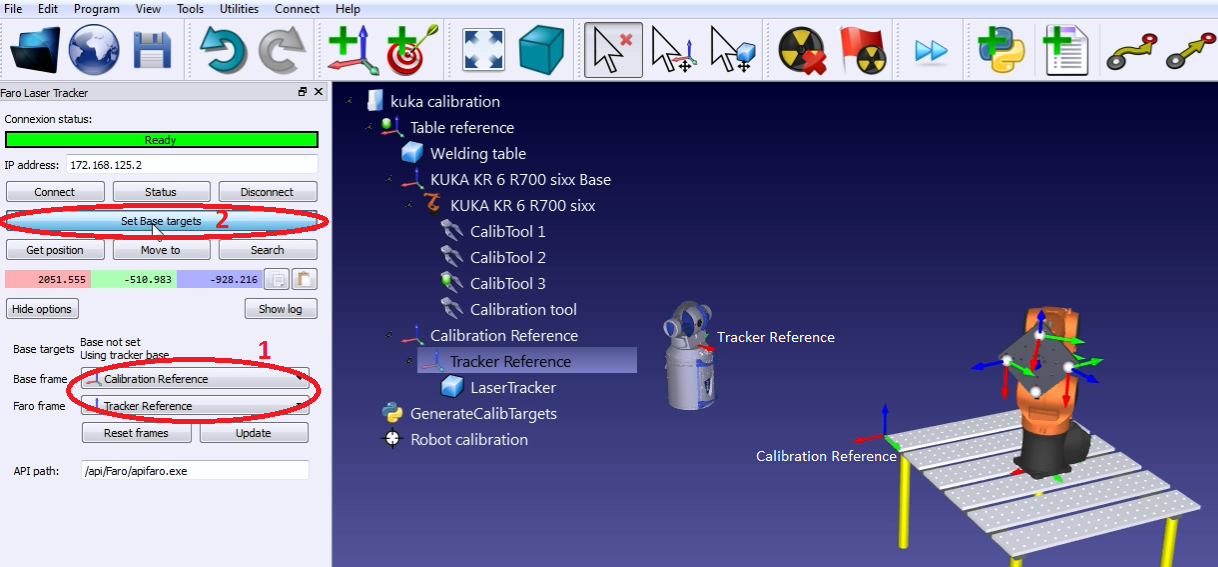
3.Establiu la referència de calibratge i la referència del rastrejador tal com es mostra a la imatge. La referència de calibratge també es coneix com a "referència de mesuraments".
4.Seleccioneu Estableix objectius de base.
RoboDK guiarà l'usuari amb els menús que es mostren a la imatge següent. La posició del rastrejador làser s'actualitzarà automàticament respecte a la referència de calibratge un cop finalitzat el procediment.