Referència eix 1
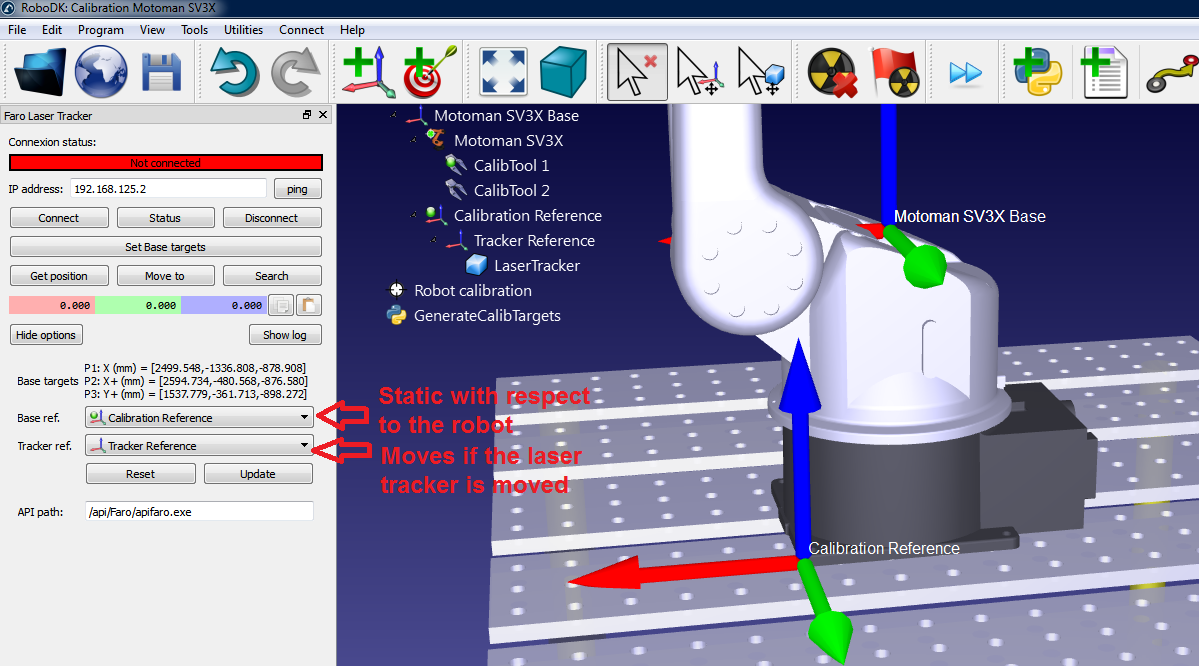
Cal mesurar correctament tres objectius de base abans de començar un calibratge del robot si volem alinear l'eix 1 amb el sistema de referència real de la base del robot. Aquests objectius de base s'han de triar de manera que el sistema de referència es pugui trobar respecte al robot.
La posició d'"inici" de l'eix 1 depèn directament dels tres objectius de base, així com de la configuració de la base del robot. La configuració de la base del robot és el primer pas de calibratge, en què el sistema de referència de la base del sistema de mesurament es col·loca respecte al sistema de referència de la base del robot movent i mesurant els eixos 1 i 2.
Els objectius de base del sistema de mesurament es poden establir prement "Set base targets" (vegeu la imatge següent). Aquests són 3 mesuraments que definiran el sistema de referència desitjat del robot (els dos primers mesuraments defineixen l'eix X i el tercer punt, l'eix Y positiu). Heu d'utilitzar punts de referència adequats relacionats amb la base del robot perquè aquest procediment sigui repetible.
L'angle de correcció per a l'articulació 1 serà l'angle entre l'eix X de la referència base mesurada a través de 3 punts i la referència base mesurada movent els eixos 1 i 2 del robot. Per descomptat, ambdós vectors es projecten prèviament al pla XY de la referència base obtinguda tocant els tres punts.