Robot Calibration (Laser Tracker)
Introducció
Els braços de robots industrials són molt repetibles però no precisos, per tant, la precisió d'un robot industrial es pot millorar mitjançant el calibratge del robot. La precisió nominal d'un robot depèn de la marca i el model del robot. Amb RoboDK i l'opció de calibratge de robots, podeu millorar la precisió del robot entre 2 i 10 vegades.
Amb RoboDK podeu calibrar braços robòtics de 6 eixos i obtenir precisions de fins a 0,050 mm per a robots petits i 0,150 mm per a robots de mida mitjana. La precisió que podeu obtenir després del calibratge depèn en gran mesura del model de robot i de la vostra configuració. Amb RoboDK no podeu calibrar braços robòtics de 5 eixos o de 7 eixos.
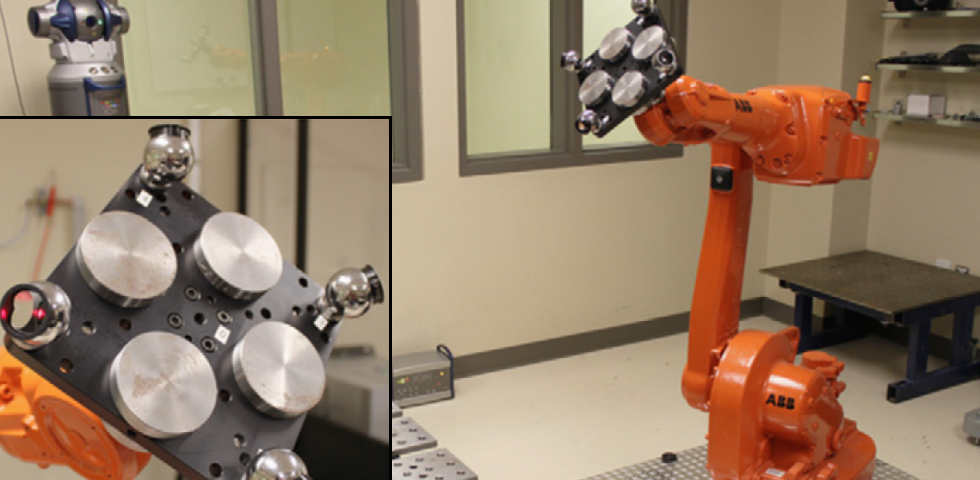
Per calibrar un robot cal un sistema de mesurament. RoboDK es pot utilitzar per calibrar els robots, així com per generar programes de robot precisos (això inclou filtrar els programes i utilitzar el motor de programació fora de línia de RoboDK). RoboDK també es pot utilitzar per provar la precisió del robot abans i després del calibratge mitjançant proves de ballbar o fresatge amb robot.
El calibratge del robot pot millorar notablement la precisió dels robots programats fora de línia, el que es coneix com a programació fora de línia (OLP). Un robot calibrat té una precisió de posicionament absoluta i relativa més alta que un que no ho està.
Requisits
Els components de maquinari i programari següents són necessaris per dur a terme correctament el calibratge de robots amb RoboDK.
1.Un o més braços robòtics (braç robòtic de 6 eixos).
2.Un sistema de mesurament: qualsevol rastrejador làser com Leica, API o Faro i/o un CMM òptic com la càmera estereoscòpica C-Track de Creaform hauria de funcionar. També s'ha d'instal·lar el programari corresponent per comunicar-se amb el sistema de mesurament. Per exemple, els rastrejadors Leica no necessiten cap programari addicional instal·lat, en canvi, el sistema C-Track requereix VxElements amb les opcions VxTrack i VxModel instal·lades.
3.Cal instal·lar el programari RoboDK i es requereix una llicència adequada per a les proves de calibratge de robots. Per a les llicències de xarxa, es necessita una connexió a Internet per comprovar la llicència. Per instal·lar o actualitzar RoboDK per al calibratge de robots:
a.Descarregueu RoboDK des del lloc web: https://robodk.com/download.
b.Configurar el controlador per al sistema de mesurament (no necessari per als rastrejadors Leica més recents)
Descomprimeix i copia la subcarpeta a:
C:/RoboDK/api/
Seguidor làser API: https://robodk.com/downloads/private/API.zip (trackers OTII i Radian).
Faro Laser Tracker: https://robodk.com/downloads/private/Faro.zip (tots els trackers Faro).
Leica Laser Tracker: https://robodk.com/downloads/private/Leica.zip (tots els Leica Trackers) .
4.Quan s'utilitza un rastrejador làser, s'ha d'adjuntar un o més objectius a l'eina del robot. Important: Assegureu-vos d'evitar col·locar l'objectiu a prop de l'eix 6 durant la configuració de l'eina. Altrament, no és possible identificar correctament la ubicació de la brida del robot (les coordenades [X, Y] del TCP no haurien de ser [0,0]).
Configuració fora de línia
Es recomana crear un entorn virtual de la configuració del robot a RoboDK (configuració fora de línia) abans de començar a prendre mesures. Aquesta secció explica com preparar l'estació de RoboDK fora de línia. Això es pot fer abans de tenir el robot i el rastrejador, només fent servir un ordinador amb RoboDK instal·lat.
Es poden descarregar exemples de projectes de calibratge de RoboDK de la biblioteca d'estacions de mostra.
Ometeu aquesta secció si ja teniu una cel·la fora de línia. Els marcs de referència i els marcs d'eina es poden estimar aproximadament. A la imatge següent es mostra una estació de mostra.
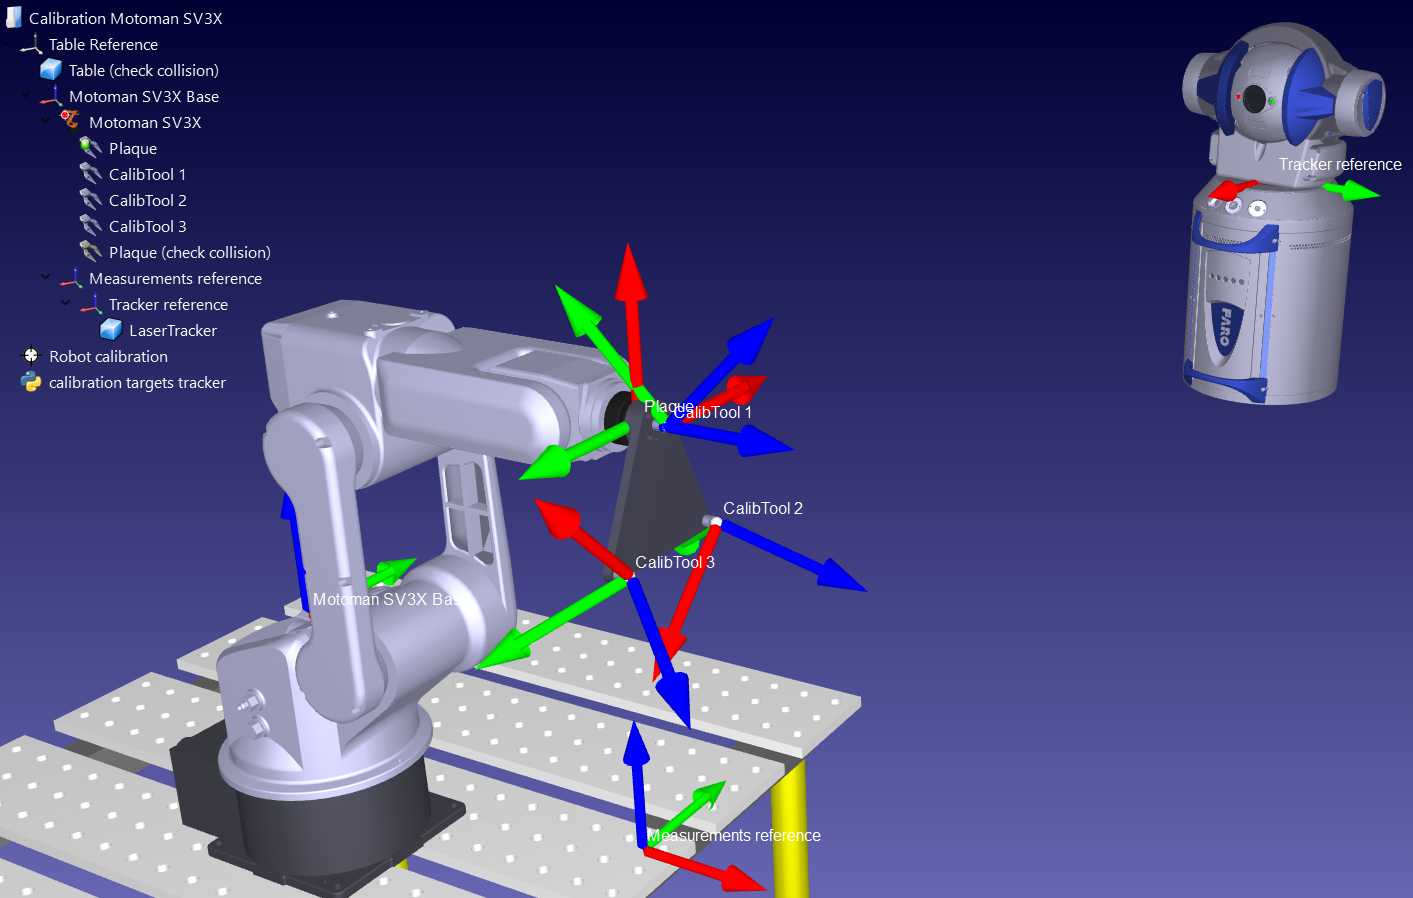
Estació RoboDK
Una estació RoboDK és on s'emmagatzema l'estació d'entorn virtual i la informació de calibratge. L'estació es desa com un fitxer RDK. Seguiu els passos següents per crear una estació de robot per al calibratge de robots des de zero (previsualització del vídeo: https://youtu.be/Nkb9uDamFb4):
1.Seleccioneu el robot:
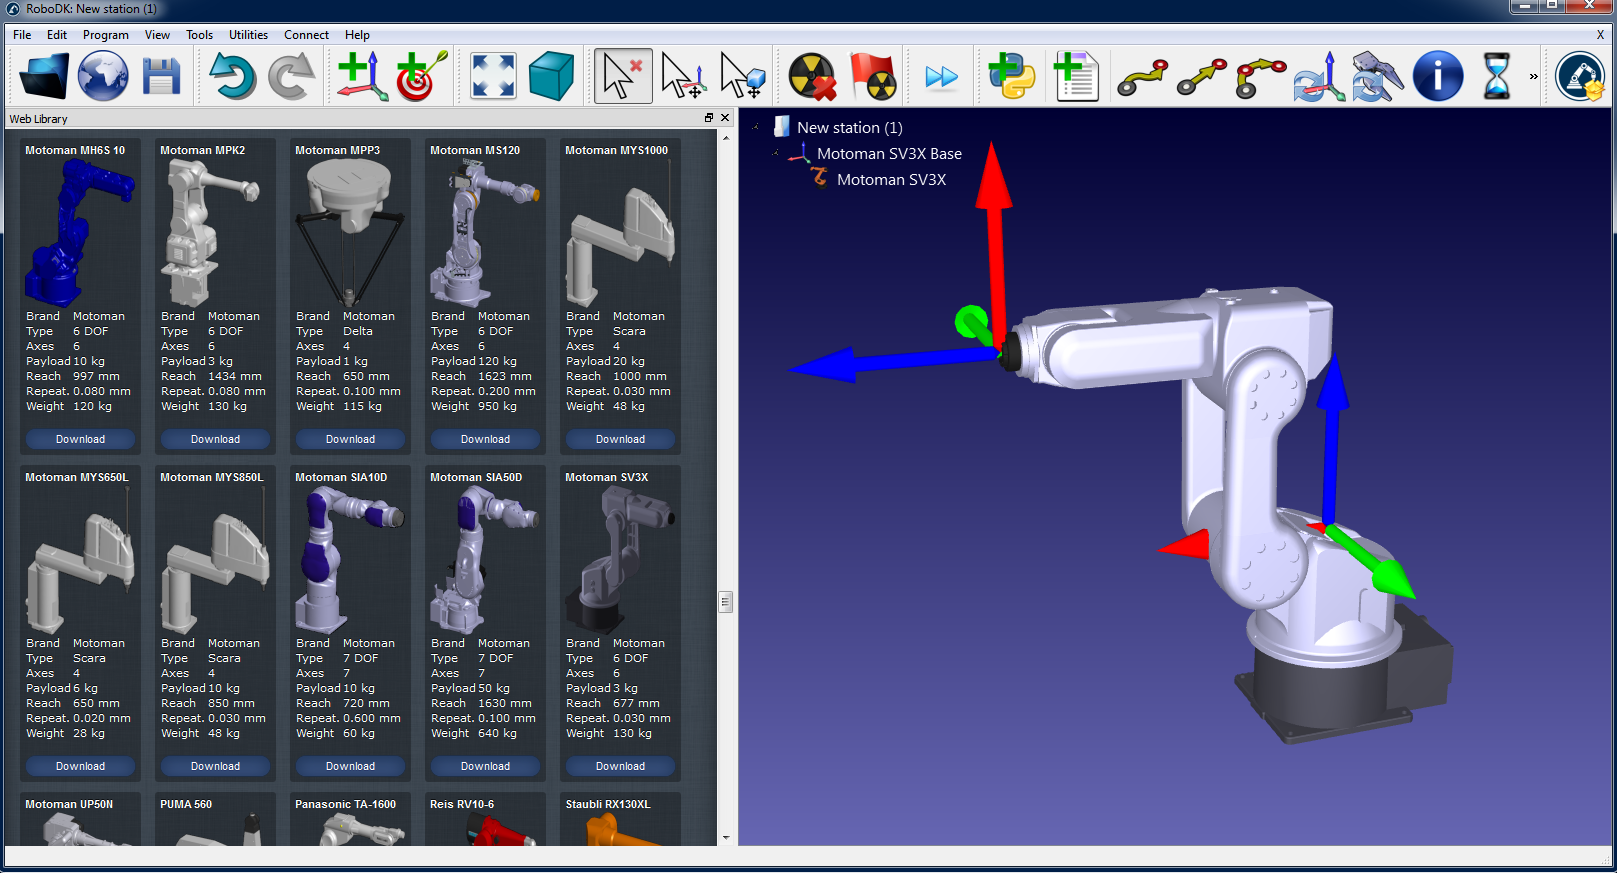
a.Seleccioneu Fitxer → Obre la biblioteca de robots. La biblioteca en línia s'obrirà al vostre navegador.
b.Utilitzeu els filtres per trobar el vostre robot per nom, marca, càrrega útil, ...
c.Seleccioneu Obre i el robot hauria d'aparèixer automàticament al vostre projecte de RoboDK obert.
d.Alternativament, podeu descarregar els fitxers del robot (.robot) des de http://robodk.com/library i obrir-los amb RoboDK.
2.Prepareu el vostre projecte per al calibratge del robot:
a.Afegiu sistemes de referència seleccionant Programa➔Afegeix sistema de referència.
i.Cal afegir un sistema de referència «Referència de mesuraments» respecte al sistema de referència de la base del robot.
ii.S'ha d'afegir una «Referència del rastrejador» respecte a la «Referència de mesuraments» que acabeu d'afegir.
iii.Es pot afegir opcionalment una «Referència d'eina» addicional respecte al sistema de referència «Referència de mesuraments» per visualitzar la posició de l'eina que veu el rastrejador.
b.Afegiu l'objecte d'eina (els formats STL, IGES i STEP són formats admesos) i arrossegueu-lo i deixeu-lo anar al robot (dins de l'arbre d'elements); això convertirà automàticament l'objecte en una eina. Trobareu més informació aquí.
Opcional: Seleccioneu Programa→Afegeix eina (TCP) per afegir qualsevol TCP que vulgueu visualitzar a l'estació (per comprovar col·lisions o altres). Per establir un valor aproximat del TCP:
i.Feu doble clic a la nova eina.
ii.Establiu un valor aproximat del TCP. Podeu copiar i enganxar els 6 valors alhora fent servir els dos botons de la dreta.
iii.Es recomana canviar el nom dels TCP utilitzats per al calibratge amb el nom "CalibTool id", on id és el número d'objectiu de calibratge.
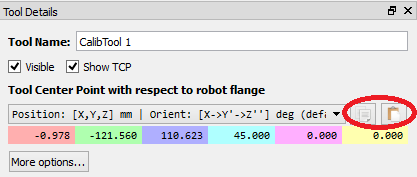
c.Afegiu altres fitxers CAD 3D (STL, IGES, STEP, SLD, ...) per modelar l'estació virtual fent servir el menú Fitxer→Obre… Alternativament, arrossegueu i deixeu anar els fitxers a la finestra principal de RoboDK.
3.Afegiu el mòdul de calibratge a l'estació:
a.Seleccioneu el menú Utilitats→Calibrar robot.
b.Seleccioneu Punts (3 DOF). Opcionalment, podeu seleccionar Postes (6 DOF) si disposeu d'un seguidor làser capaç de prendre mesures de postura i compatible amb RoboDK (com ara el seguidor làser Leica T-Mac).
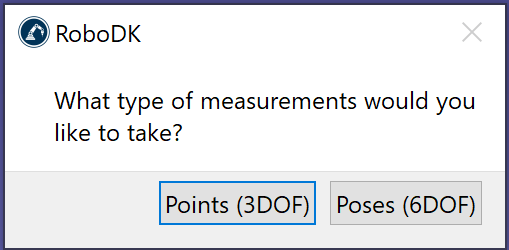
Seleccioneu Punts (3 DOF). Opcionalment, podeu seleccionar Poses (6 DOF) si disposeu d'un rastrejador làser capaç de prendre mesuraments de posa i compatible amb RoboDK (com ara el rastrejador làser Leica T-Mac).
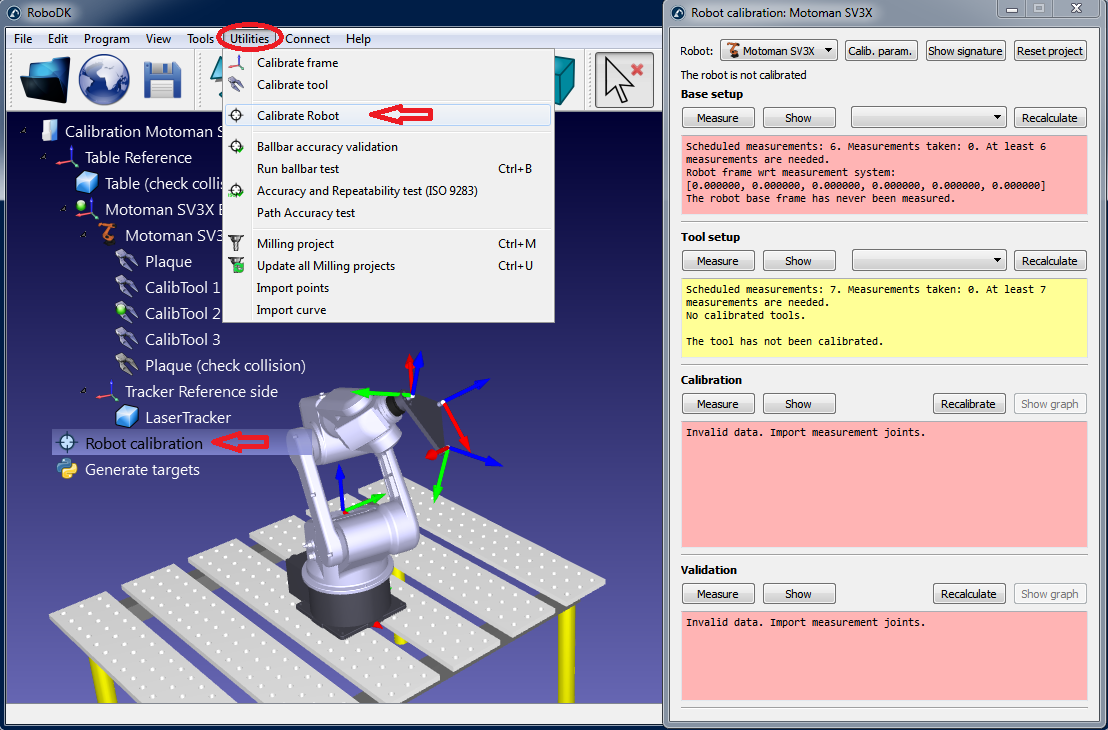
Aquesta finestra es pot tancar de moment. La podeu obrir en qualsevol moment fent doble clic a l'element «Estació de calibratge del robot».
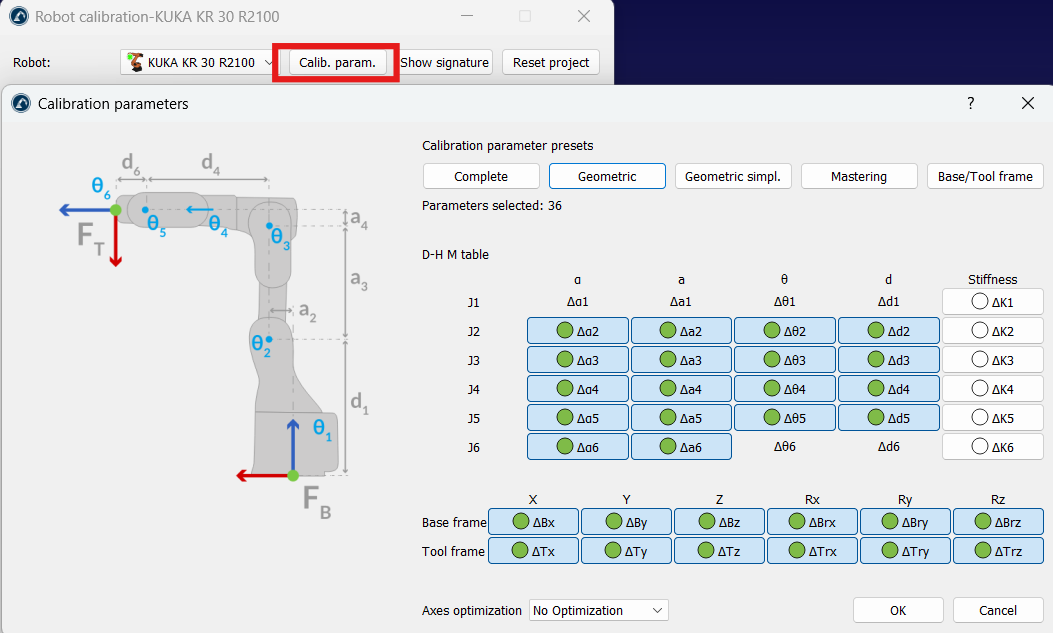
4.Consell: per calibrar un conjunt de paràmetres personalitzat, podeu seleccionar Calib. param. des del menú de configuració de calibratge. A continuació, podeu seleccionar el subconjunt de paràmetres que vulgueu (com a grup o individualment). Per exemple, podeu seleccionar certs paràmetres cinemàtics o només calcular la posada a zero (mastering) dels eixos de les articulacions. Per defecte, RoboDK utilitza el conjunt complet de paràmetres per al calibratge per obtenir els resultats amb la màxima precisió. Això inclou els paràmetres de rigidesa per a la majoria de robots quan el tipus de robot ho admet.
a.Seleccioneu Fitxer→Desa l'estació.
b.Seleccioneu una carpeta i trieu un nom de fitxer.
c.Seleccioneu Desa. Es generarà un nou fitxer RDK (fitxer d'estació de RoboDK).
Podeu recuperar les modificacions de l'estació en qualsevol moment obrint el fitxer RDK (feu doble clic al fitxer).
En resum, és important comprovar els punts següents:
1.L'eina de calibratge (SMR target) s'ha d'anomenar «CalibTool 1». Es recomana encaridament iniciar el calibratge amb només una eina/objectiu. Si teniu més objectius de calibratge, heu d'incrementar l'índex en conseqüència. Per exemple, si teniu 3 eines de calibratge/SMR, els heu d'anomenar «CalibTool 1», «CalibTool 2» i «CalibTool 3».
2.L'eina de calibratge (SMR target) s'ha d'anomenar «CalibTool 1». Es recomana encaridament iniciar el calibratge amb només una eina/objectiu. Si teniu més objectius de calibratge, heu d'incrementar l'índex en conseqüència. Per exemple, si teniu 3 eines de calibratge/SMR, les heu d'anomenar «CalibTool 1», «CalibTool 2» i «CalibTool 3».
3.La referència del Tracker s'ha d'adjuntar directament a la referència de les Mesures. La referència del tracker ha de ser una posició aproximada del laser tracker respecte a la referència de les mesures. La configuració de la Base ajustarà correctament la ubicació del tracker.
4.La referència del rastrejador s'ha d'adjuntar directament a la referència de mesuraments. La referència del rastrejador ha de ser una posició aproximada del rastrejador làser respecte a la referència de mesuraments. La configuració de la Base ajustarà correctament la ubicació del rastrejador.
5.Si voleu comprovar col·lisions automàticament, heu d'utilitzar l'etiqueta de nom «collision» en cada objecte que vulgueu utilitzar per comprovar col·lisions. Es recomana utilitzar una eina aproximadament un 25 % més gran que l'eina calibrada per comprovar col·lisions i evitar-les de manera segura.
Generar objectius de calibratge
Hi ha quatre conjunts de mesuraments que són necessaris per calibrar correctament el robot:
1.Configuració de la base: es necessiten sis mesuraments (o més) movent els eixos 1 i 2 per col·locar la referència de calibratge respecte al robot. Seleccioneu Mostra a la finestra de configuració de calibratge i el robot es mourà al llarg de la seqüència.
2.Configuració de l'eina: es necessiten set o més mesuraments per calibrar la brida de l'eina i els objectius de l'eina (movent els eixos 5 i 6). Seleccioneu Mostra i el robot es mourà al llarg de la seqüència.
3.Mesuraments de calibratge: es necessiten 60 mesuraments o més per calibrar el robot. Aquests mesuraments es poden col·locar de manera aleatòria a l'espai de treball del robot i sense col·lidir amb els objectes circumdants.
4.Mesuraments de validació (opcional): programeu tants mesuraments com desitgeu per validar la precisió del robot. Aquests mesuraments s'utilitzen només per validar la precisió del robot i no per calibrar-lo.
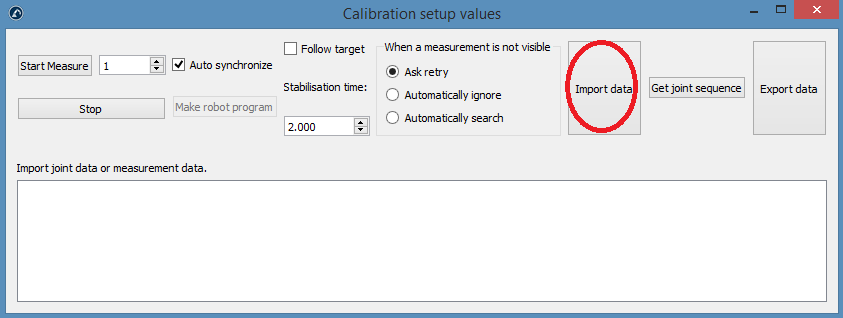
Els dos primers conjunts de mesuraments els genera automàticament RoboDK. Seleccioneu Mostra i el robot seguirà la seqüència (com es mostra a les imatges següents). Si cal canviar la seqüència, seleccioneu Mesura i exporteu els mesuraments de calibratge com a fitxer CSV seleccionant Exporta dades. Aquest fitxer es pot editar amb un full d'Excel i tornar a importar fent clic a Importa dades.
Els dos últims conjunts de mesuraments (calibratge i validació) es poden generar utilitzant l'script de macro anomenat «Create measurements». Aquest script s'afegeix automàticament a l'estació quan inicieu el projecte de calibratge del robot. Feu doble clic a la macro per executar-la. Aquest és un programa de Python que guia l'usuari per definir les configuracions següents:
●Nombre de mesuraments: El nombre de mesuraments que cal generar. Per defecte, s'utilitzen 80 mesuraments perquè es requereix un mínim de 60 mesuraments per al calibratge del robot.
●Posició de referència: La posició de referència ha de ser una posició del robot on l'eina estigui orientada cap al rastrejador amb objectius visibles.
●Límits de les articulacions: Cal proporcionar els límits mínim i màxim de les articulacions.
●Límits cartesians: Podeu proporcionar límits cartesians (valors X, Y, Z) respecte al sistema de referència del robot.
L'script genera automàticament mesuraments en què l'eina mira el rastrejador, respectant tant les restriccions de les articulacions com les cartesianes. Es permet una rotació de +/-180 graus al voltant de l'eix de l'eina en la direcció que mira el rastrejador a la posició de referència. A més, la seqüència de moviments de les articulacions no té col·lisions i es troba dins de l'espai de treball de mesurament (si l'espai de treball està configurat com a visible). La imatge següent mostra el resum que es presenta a l'usuari abans que comenci la seqüència automàtica. La seqüència pot trigar fins a 5 minuts a finalitzar.
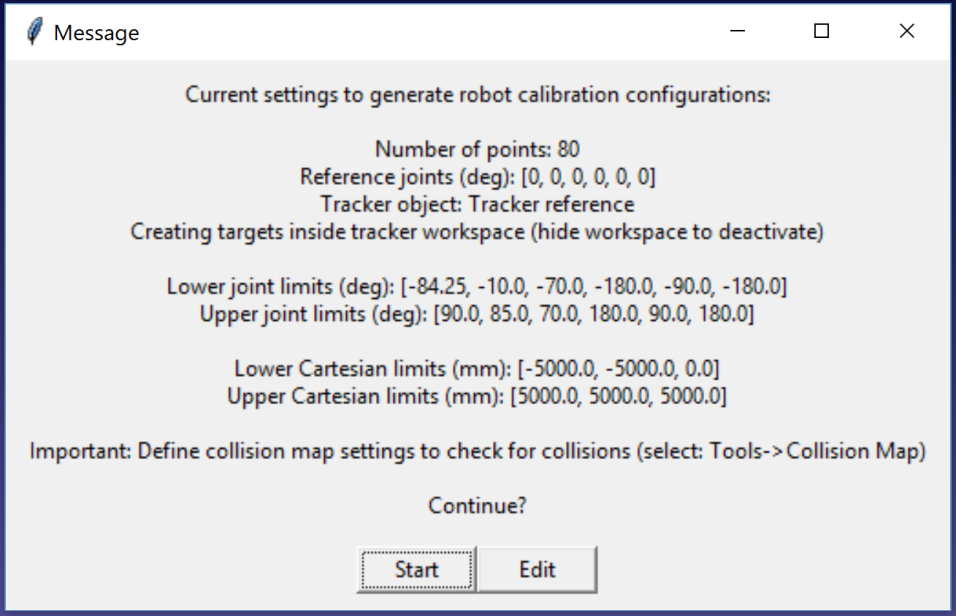
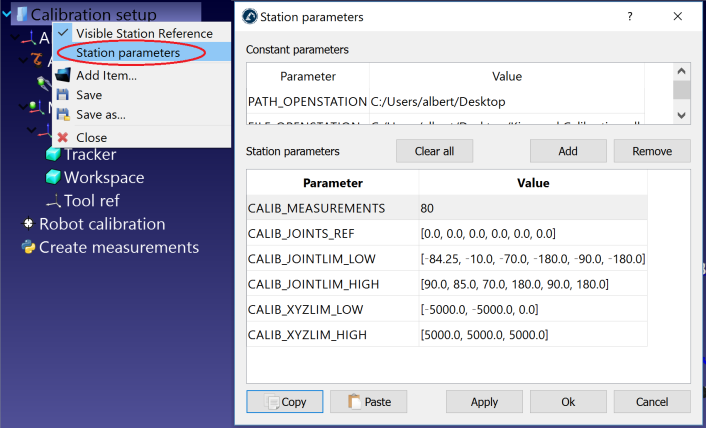
Si ho desitgeu, podeu modificar l'script fent clic amb el botó dret a l'script «Create measurements» i seleccionant «Edit script», i després modificant paràmetres addicionals de l'algorisme. L'script desa automàticament les dades d'entrada de l'usuari com a paràmetres de l'estació. Podeu veure, editar o suprimir aquests paràmetres fent clic amb el botó dret a l'estació i seleccionant «Station parameters», tal com es mostra a la imatge següent.
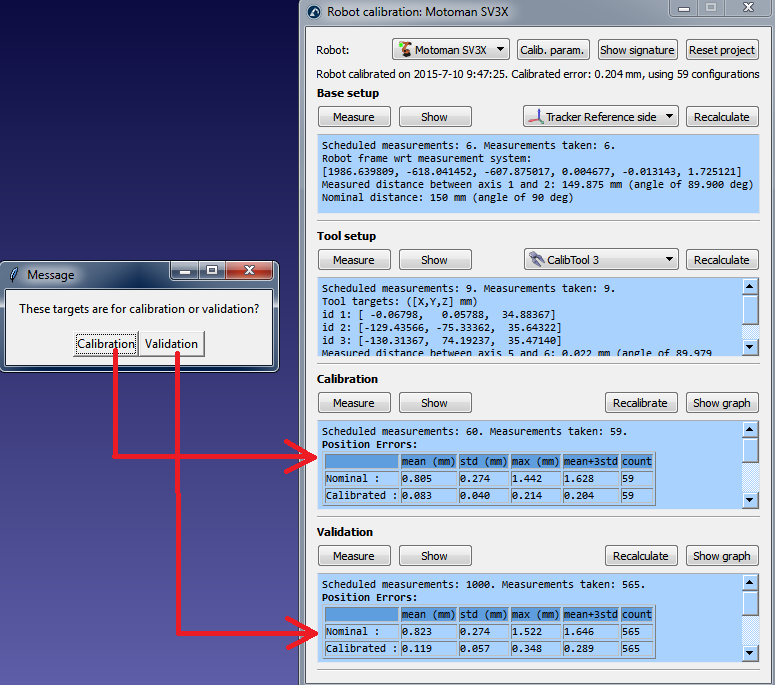
Apareixerà un nou missatge un cop l'algorisme hagi acabat. Podeu seleccionar "Calibratge" per utilitzar els 60 mesuraments per al calibratge del robot. Podeu tornar a executar el mateix script per generar un altre conjunt de mesuraments per a la validació. Aquest pas és opcional, però es recomanen 80 mesuraments per a finalitats de validació.
Finalment, també és possible importar configuracions que s'hagin seleccionat manualment seleccionant Importa dades (dins del menú Mesura). Podeu importar un fitxer CSV o TXT com un array Nx6 de valors, on N és el nombre de configuracions.
Configuració de calibratge de robot
Cal assegurar-se que es disposa d'una configuració adequada per obtenir la millor precisió després del calibratge.
Primer, heu de connectar el rastrejador làser. Opcionalment, podeu connectar el vostre robot a l'ordinador per automatitzar completament el procediment de presa de mesuraments.
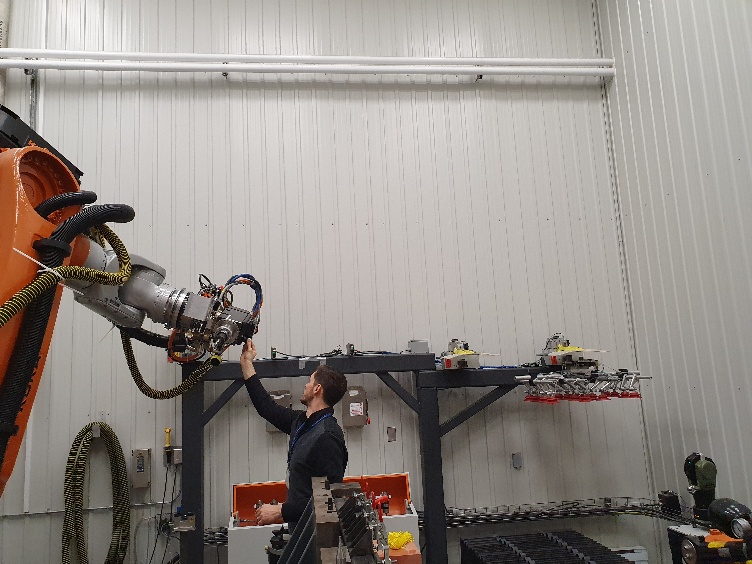
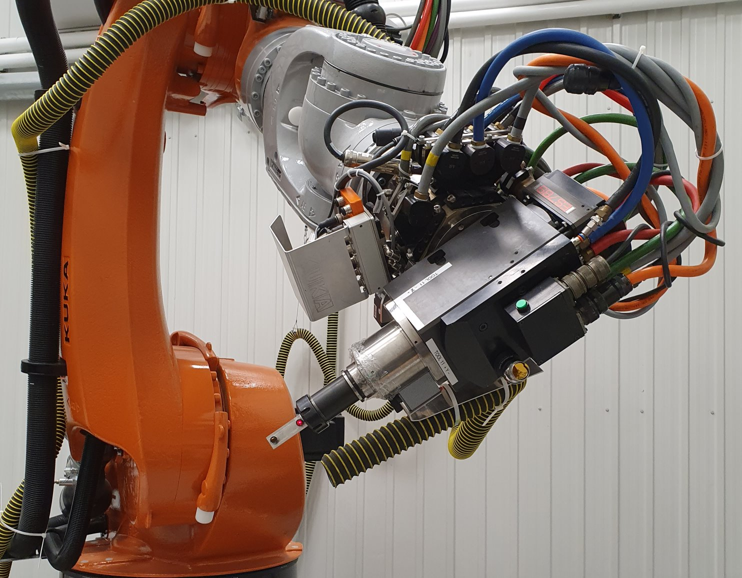
A més, assegureu-vos de fixar almenys un objectiu SMR, com es mostra a les imatges següents. Un SMR hauria de ser suficient per obtenir resultats precisos. Us recomanem que col·loqueu l'objectiu SMR a prop del TCP d'interès. Per exemple, si utilitzareu el vostre robot per al mecanitzat robotitzat, podríeu provar de col·locar un SMR a l'eix de tall del capçal.
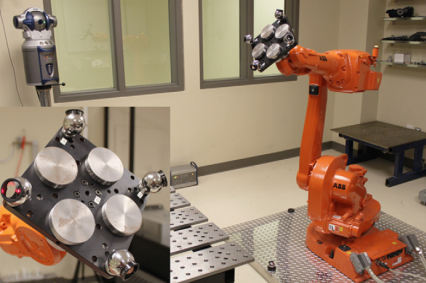
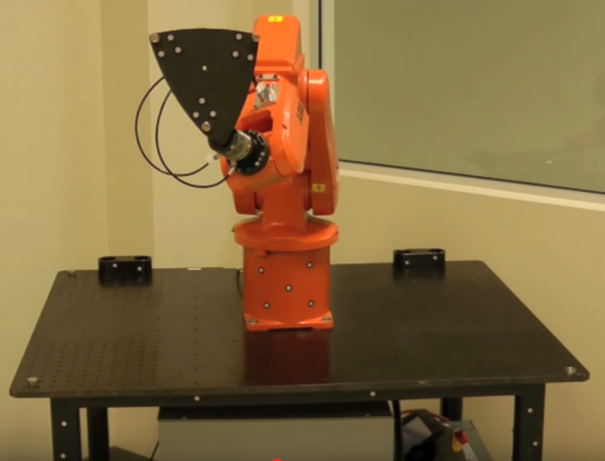
Connectar al rastrejador
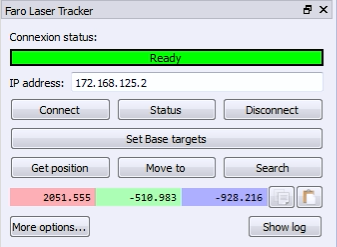
Es necessita la IP del rastrejador làser per configurar correctament la comunicació amb RoboDK. Seguiu aquests passos per verificar la comunicació amb el rastrejador làser:
a.Seleccioneu el menú «Connectar ➔ Connectar rastrejador làser». S'hauria d'obrir una finestra nova.
b.Establiu la IP del rastrejador làser.
c.Feu clic al botó «Connectar».
Si la connexió és correcta, hauríeu de veure un missatge verd que indiqui "Ready". Podeu tancar la finestra i la connexió romandrà activa.
Connectar-se al robot
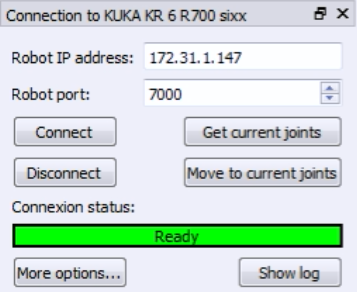
Es necessita la IP del robot (o el número de port COM per a connexions RS232) per configurar correctament la comunicació amb RoboDK. Seguiu aquests passos per verificar la comunicació amb el robot:
1.Seleccioneu Connectar → Connectar robot. Apareixerà una finestra nova.
2.Establiu la IP i el port del robot (o el port COM si la connexió és a través d'RS232).
3.Feu clic al botó Connectar.
4.Consulteu l'apèndix si sorgeixen problemes.
Si la connexió és correcta, hauríeu de veure un missatge verd que mostra "Ready". La posició del robot virtual ha de coincidir exactament amb la posició del robot real si seleccioneu "Get Position". Alternativament, seleccioneu "Move Joints" per moure el robot a la posició actual al simulador. Podeu tancar aquesta finestra lateral de moment i la connexió romandrà activa.
Mesurar els objectius de referència
Podeu utilitzar un sistema de referència de calibratge si teniu previst moure el rastrejador làser durant el calibratge o si voleu recuperar el mastering de l'eix 1.
La referència de calibratge s'ha d'adjuntar a la base del robot; això serà útil si voleu moure el rastrejador durant el calibratge o comparar dos calibratges de robot. El sistema de referència de calibratge s'ha de definir amb 3 punts tangibles o SMR.
Podeu saltar aquest pas si no teniu previst moure el rastrejador respecte al robot o no necessiteu recuperar la posició d'inici de l'eix 1. En aquest cas, s'utilitzarà la referència del rastrejador làser.
Hauríeu de seguir aquests passos cada vegada que es mogui el rastrejador làser:
1.Seleccioneu Connectar ➔ Connectar Faro Laser Tracker. O el rastrejador corresponent que tingueu.
2.Establiu la IP del rastrejador làser i seleccioneu Connectar (si el rastrejador làser no està connectat).
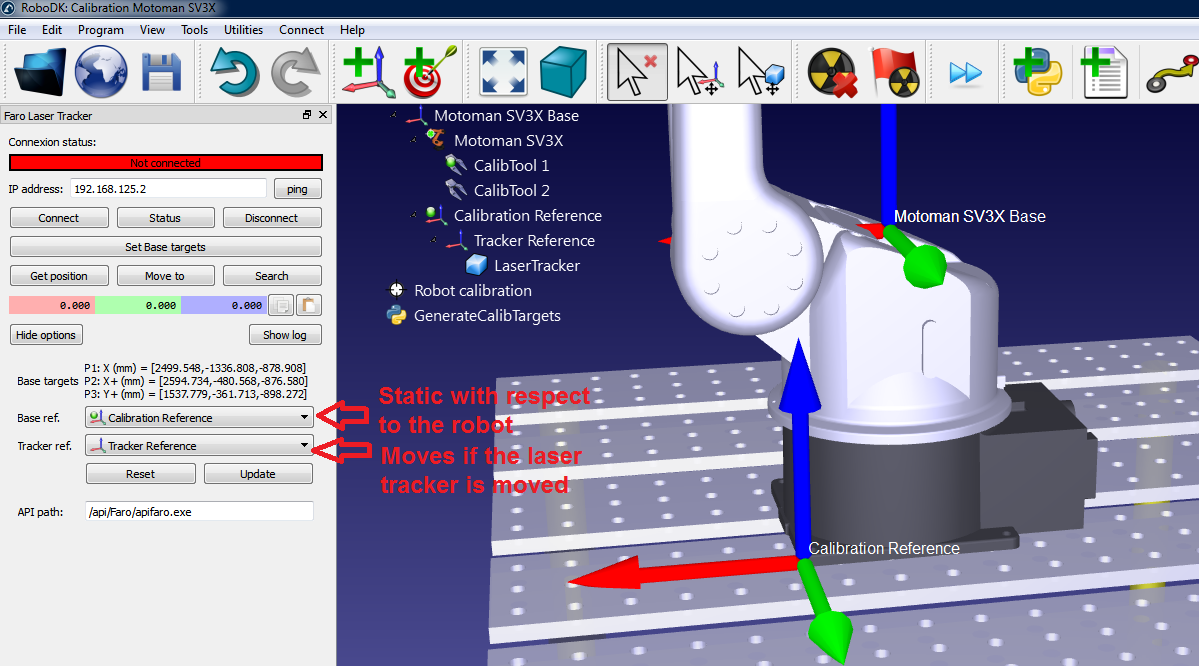
3.Establiu la referència de calibratge i la referència del rastrejador tal com es mostra a la imatge. La referència de calibratge també es coneix com a "referència de mesuraments".
4.Seleccioneu Estableix objectius de base.
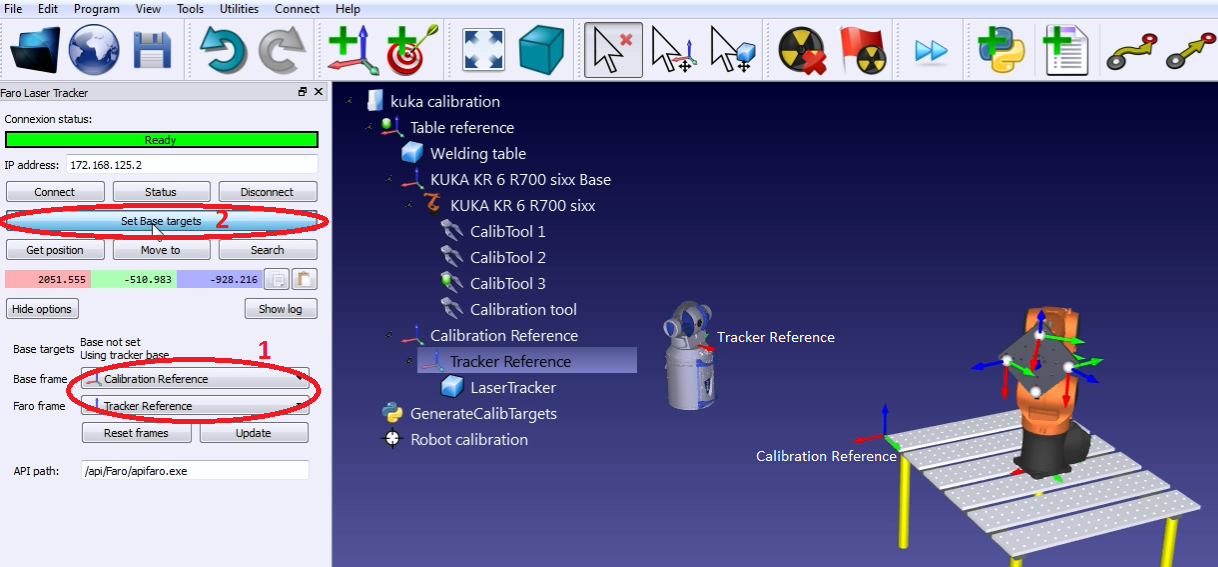
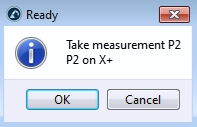
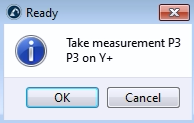
RoboDK guiarà l'usuari amb els menús que es mostren a la imatge següent. La posició del rastrejador làser s'actualitzarà automàticament respecte a la referència de calibratge un cop finalitzat el procediment.
Calibratge del robot
El calibratge del robot es divideix en 4 passos. Cada pas requereix prendre un conjunt de mesuraments. Aquests quatre passos s'han de seguir per ordre:
1.Mesuraments de referència de la base (3 minuts).
2.Mesuraments de referència de l'eina (3 minuts).
3.Mesuraments de calibratge (7 minuts, 60 mesuraments).
4.Mesuraments de validació (7 minuts, 60 mesuraments).
El vídeo següent mostra com fer aquest calibratge en 20 minuts: https://www.robodk.com/robot-calibration#tab-lt. Els mesuraments de validació (pas 4) no són obligatoris per calibrar el robot, però proporcionen un punt de vista objectiu dels resultats de precisió. També és possible veure l'impacte de calibrar el robot en una àrea i validar-lo en una de diferent.
Seleccioneu el botó Mesura per a cadascun dels quatre conjunts de mesuraments. Això obrirà una finestra nova que permet prendre mesuraments nous, així com importar i exportar mesuraments existents en un fitxer de text (format csv o txt).
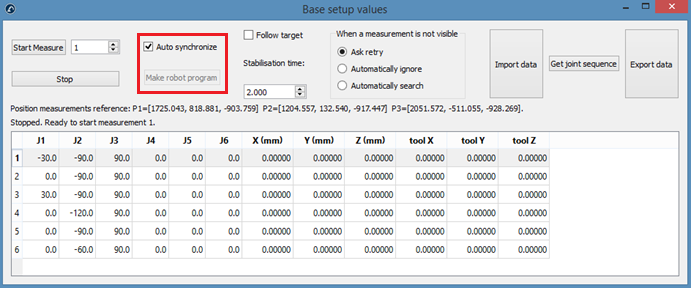
Per defecte, el robot i el sistema de mesurament es sincronitzen automàticament a través del robot connectat. Si no hi ha cap controlador de robot disponible, també podeu calibrar el robot generant un programa de robot que demanarà a l'usuari al pendant d'ensenyament una sincronització manual.
1.Desmarqueu Sincronitzar automàticament.
2.Feu clic al botó Crea el programa del robot.
3.Utilitzeu el postprocessador adequat per generar el programa del robot.
Mesurar la base
Aquests mesuraments es poden realitzar a qualsevol lloc de la brida de l'eina si mesureu el mateix objectiu per als sis mesuraments. Per començar els mesuraments, seleccioneu Mesurar a la secció de configuració de la base. S'obrirà la finestra següent. A continuació, seleccioneu Comença mesurar i el robot es mourà seqüencialment pels mesuraments programats.
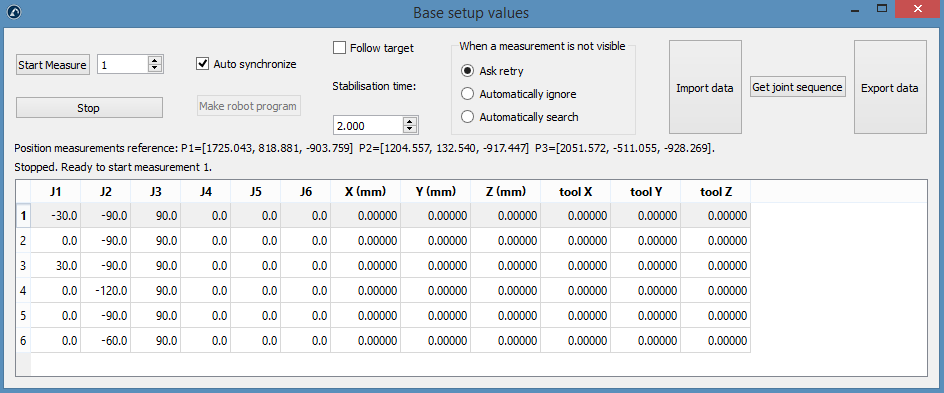
Tanqueu la finestra quan els mesuraments s'hagin completat i el sistema de referència dels mesuraments s'actualitzarà respecte al sistema de referència de la base del robot. Si no heu seleccionat cap sistema de referència, podeu afegir-ne un (seleccioneu Programa➔Afegeix sistema de referència) i col·locar-lo sota el sistema de referència de la base del robot (arrossegueu i deixeu anar a l'arbre d'elements).
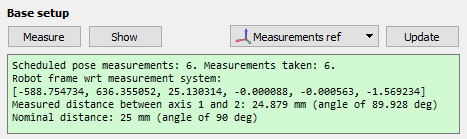
El resum mostrarà la posició i l'orientació del sistema de referència del robot respecte al sistema de referència de calibratge (format [x,y,z,w,p,r] en mm i radians).
Mesurament de l'eina
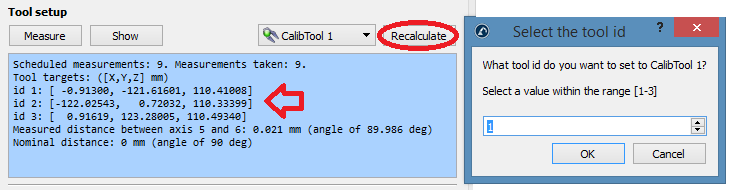
Els mesuraments 1-6 es poden realitzar a qualsevol lloc de la brida de l'eina, sempre que mesureu el mateix objectiu per als 6 mesuraments. Després d'això, cada TCP que vulgueu mesurar afegirà un mesurament per al mateix TCP; en aquest cas, teniu 3 TCP, així que en total hi haurà 6+3=9 mesuraments. Podeu fer doble clic en un mesurament per continuar mesurant des d'aquesta posició.
Com a la secció anterior: seleccioneu Mesurar a la secció de configuració de l'eina. S'obrirà la finestra següent. Seleccioneu Inicia el mesurament i el robot es mourà seqüencialment pels mesuraments planificats. Feu doble clic en un mesurament per continuar mesurant des d'aquesta posició.
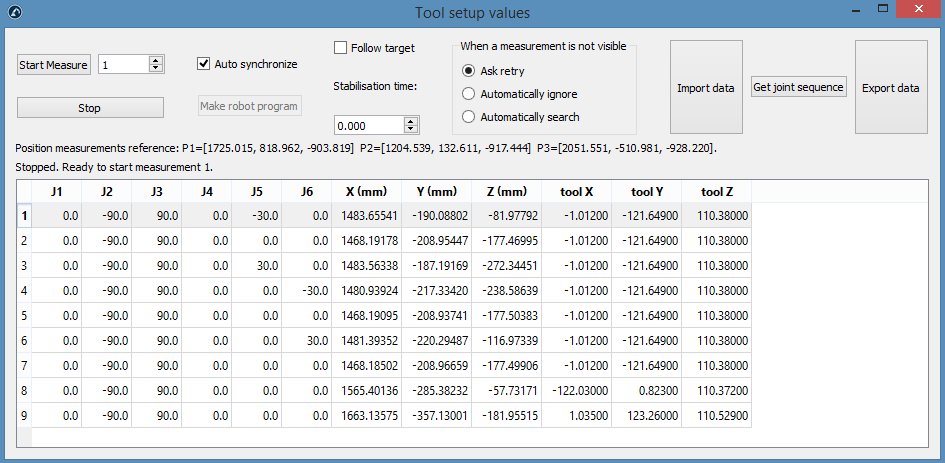
El resum mostrarà els TCP calibrats quan el procediment s'hagi completat. La definició del TCP (a la imatge següent, "CalibTool 1") s'actualitzarà automàticament. Si no heu seleccionat cap TCP, en podeu afegir un de nou (seleccioneu "Programa➔Afegeix una eina buida") i seleccioneu "Recalcular". Apareixerà una finestra nova i haureu de seleccionar l'«id» de l'eina segons l'ordre en què hàgiu pres els mesuraments. Podeu repetir el mateix procediment per actualitzar tants TCP com necessiteu (en aquest cas, 3 TCP). L'id de l'eina es detectarà automàticament si el nom de l'eina acaba amb un número.
Calibratge
Seleccioneu Mesura a la secció Calibratge per obrir la finestra de mesuraments de calibratge del robot. A continuació, seleccioneu Inicia mesura i el robot es mourà seqüencialment pels mesuraments planificats. Feu doble clic en un mesurament per continuar mesurant des d'aquesta posició.
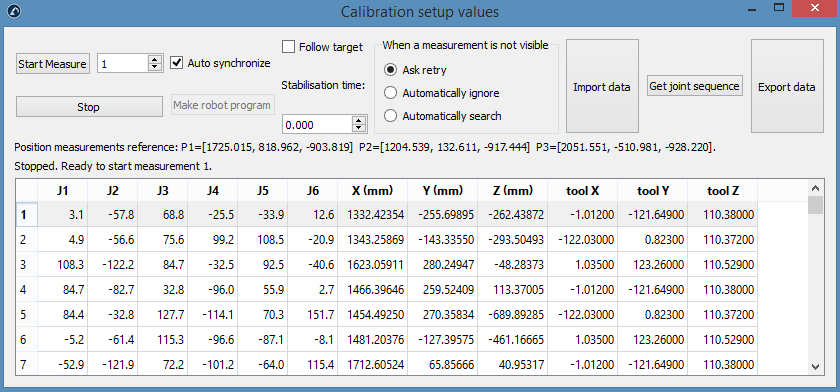
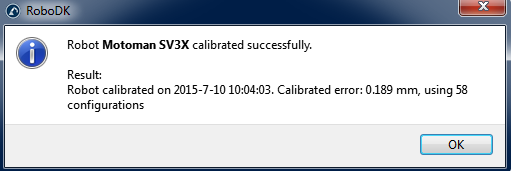
Tanqueu la finestra quan els mesuraments s'hagin completat. El robot es calibrarà automàticament i mostrarà el missatge següent si no hi ha cap problema.
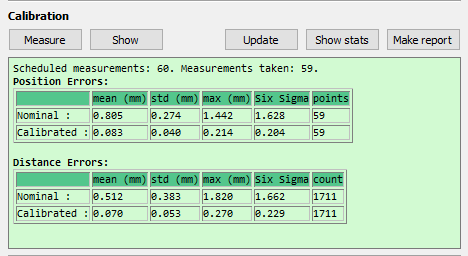
Finalment, la pantalla verda mostrarà algunes estadístiques sobre els mesuraments de calibratge i el grau de millora de la precisió d'aquests mesuraments.
Validació
No s'hauria de validar la precisió del robot amb les mateixes mesures que s'han utilitzat per calibrar-lo; per tant, es recomana fer mesures addicionals per validar la precisió (i obtenir així un punt de vista més objectiu dels resultats de precisió).
Cal seguir el mateix procediment de calibratge per prendre les mesures de validació. El resum mostrarà les estadístiques de validació. Consulteu la secció de resultats següent per a més informació.
Resultats
Un cop completat el calibratge, podeu analitzar la millora de la precisió llegint les estadístiques proporcionades per RoboDK. Per mostrar aquestes estadístiques, obriu la finestra de calibratge del robot (feu doble clic a la icona Calibratge del robot). La finestra de resum de la secció de validació mostrarà els errors abans del calibratge (cinemàtica nominal) i després del calibratge (cinemàtica calibrada). Es proporcionen dues taules, una mostra les estadístiques relatives als errors de posició i l'altra mostra els errors de distància:
●Errors de posició: L'error de posició és la precisió amb què el robot pot assolir un punt respecte a un sistema de referència.
●Errors de distància: L'error de distància s'obté mesurant l'error de distància de parells de punts. La distància entre dos punts vistos pel robot (obtinguda mitjançant la cinemàtica calibrada) es compara amb la distància vista pel sistema de mesurament (mesurada físicament). Es tenen en compte totes les combinacions de parells. Si heu pres 315 mesuraments, tindreu 315x314/2= 49455 valors d'error de distància.
Les estadístiques que es proporcionen són l'error mitjà, la desviació estàndard (std) i l'error màxim. També es proporciona la mitjana més tres vegades la desviació estàndard, que correspon a l'error esperat per al 99,98 % de tots els mesuraments (si es té en compte que els errors segueixen una distribució normal).
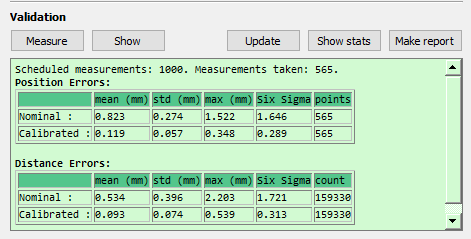
Seleccioneu Mostra estadístiques i es mostraran dos histogrames que representen la distribució dels errors abans i després del calibratge, un per a la precisió de posició i l'altre per a la precisió de distància. Les imatges següents corresponen als 315 mesuraments de validació utilitzats en aquest exemple.
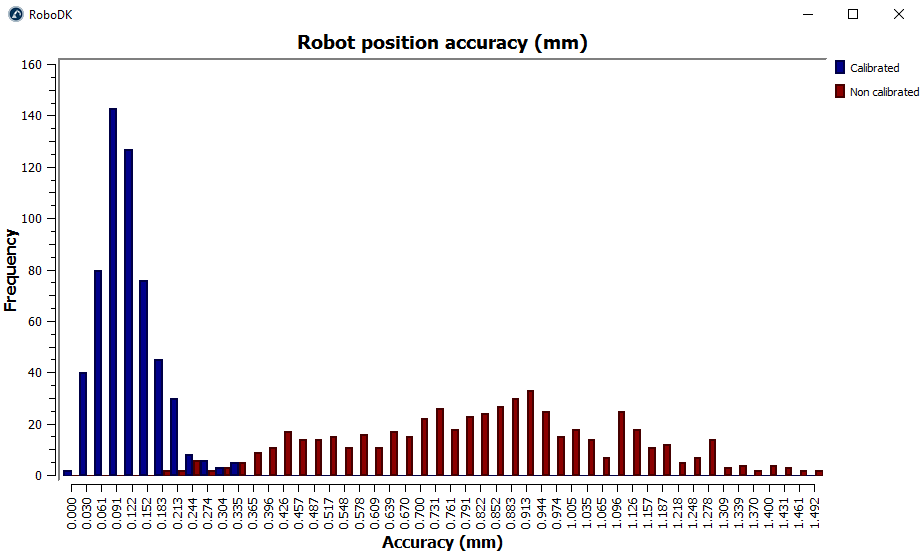
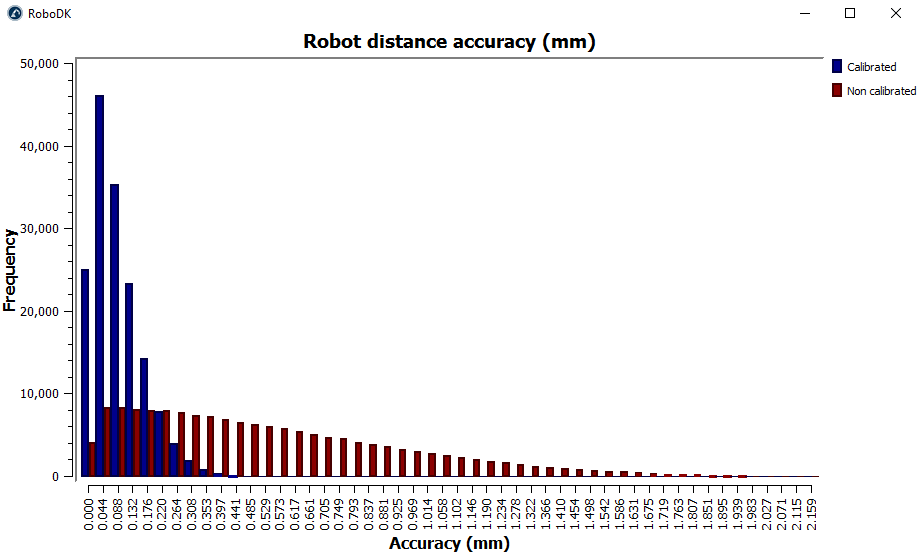
Finalment, podeu seleccionar Genera informe i es generarà un informe en PDF amb la informació presentada en aquesta secció.
Filtratge de programes
Un cop el robot ha estat calibrat, teniu diferents maneres d'utilitzar el calibratge del robot:
●Filtreu els programes existents: totes les destinacions del robot dins d'un programa es modifiquen per millorar la precisió del robot. Es pot fer manualment o mitjançant l'API.
●Utilitzeu RoboDK per a la programació fora de línia per generar programes precisos (els programes generats ja estan filtrats, inclosos els programes generats mitjançant l'API).
Per filtrar manualment un programa existent: arrossegueu i deixeu anar el fitxer del programa del robot a la pantalla principal de RoboDK (o seleccioneu Fitxer➔Obre) i seleccioneu Només filtra. El programa es filtrarà i s'enregistrarà a la mateixa carpeta. El resum del filtre indicarà si hi ha hagut cap problema en utilitzar l'algorisme de filtratge. També teniu l'opció d'importar un programa si el voleu simular dins de RoboDK. Si el programa té qualsevol dependència (definicions del sistema de referència de l'eina o del sistema de referència base, subprogrames, ...), s'han de trobar al mateix directori on s'ha importat el primer programa.
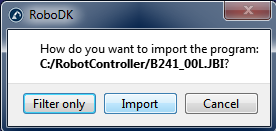
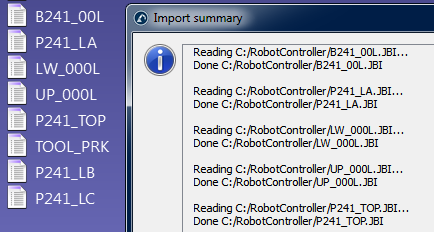
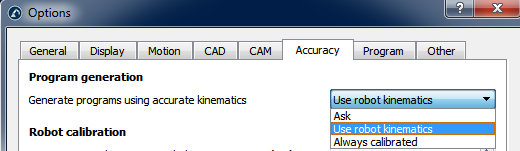
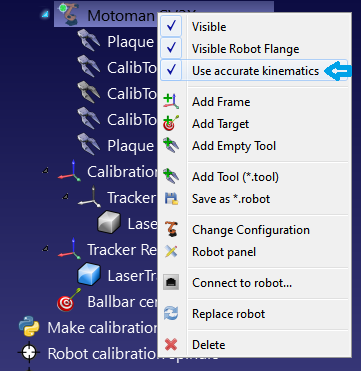
Un cop importeu el programa a RoboDK, el podeu regenerar amb o sense precisió absoluta. A la configuració principal de precisió de RoboDK (Eines→Opcions→Precisió) podeu decidir si voleu generar sempre els programes amb cinemàtica precisa, si voleu que RoboDK us ho pregunti cada vegada o si voleu utilitzar la cinemàtica actual del robot. La cinemàtica actual del robot es pot canviar fent clic amb el botó dret al robot i activant/desactivant l'etiqueta «Use accurate kinematics». Si està activa, veureu un punt verd; si no ho està, veureu un punt vermell.
Filtreu programes mitjançant l'API
És possible filtrar un programa complet amb RoboDK donat un robot calibrat i el programa del robot mitjançant la crida FilterProgram:
robot.FilterProgram(file_program)
Un exemple de macro anomenat FilterProgram està disponible a la secció Macros de la biblioteca. El codi següent és un script d'exemple en Python que utilitza l'API de RoboDK per filtrar un programa.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
import os # Path operations
# Get the current working directory
CWD = os.path.dirname(os.path.realpath(__file__))
# Start RoboDK if it is not running and link to the API
RDK = Robolink()
# optional: provide the following arguments to run behind the scenes
#RDK = Robolink(args='/NOSPLASH /NOSHOW /HIDDEN')
# Get the calibrated station (.rdk file) or robot file (.robot):
# Tip: after calibration, right click a robot and select "Save as .robot"
calibration_file = CWD + '/KUKA-KR6.rdk'
# Get the program file:
file_program = CWD + '/Prog1.src'
# Load the RDK file or the robot file:
calib_item = RDK.AddFile(calibration_file)
if not calib_item.Valid():
raise Exception("Something went wrong loading " + calibration_file)
# Retrieve the robot (no popup if there is only one robot):
robot = RDK.ItemUserPick('Select a robot to filter', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not selected or not available")
# Activate accuracy
robot.setAccuracyActive(1)
# Filter program: this will automatically save a program copy
# with a renamed file depending on the robot brand
status, summary = robot.FilterProgram(file_program)
if status == 0:
print("Program filtering succeeded")
print(summary)
calib_item.Delete()
RDK.CloseRoboDK()
else:
print("Program filtering failed! Error code: %i" % status)
print(summary)
RDK.ShowRoboDK()
Filtreu objectius mitjançant l'API
El codi següent és un exemple de script Python que utilitza l'API de RoboDK per filtrar un objectiu (objectiu de posa o objectiu d'articulació), mitjançant la comanda FilterTarget:
pose_filt, joints = robot.FilterTarget(nominal_pose, estimated_joints)
Aquest exemple és útil si una aplicació de tercers (diferent de RoboDK) genera el programa del robot utilitzant objectius de posa.
from robolink import * # API to communicate with RoboDK
from robodk import * # basic matrix operations
def XYZWPR_2_Pose(xyzwpr):
return KUKA_2_Pose(xyzwpr) # Convert X,Y,Z,A,B,C to a pose
def Pose_2_XYZWPR(pose):
return Pose_2_KUKA(pose) # Convert a pose to X,Y,Z,A,B,C
# Start the RoboDK API and retrieve the robot:
RDK = Robolink()
robot = RDK.Item('', ITEM_TYPE_ROBOT)
if not robot.Valid():
raise Exception("Robot not available")
pose_tcp = XYZWPR_2_Pose([0, 0, 200, 0, 0, 0]) # Define the TCP
pose_ref = XYZWPR_2_Pose([400, 0, 0, 0, 0, 0]) # Define the Ref Frame
# Update the robot TCP and reference frame
robot.setTool(pose_tcp)
robot.setFrame(pose_ref)
# Very important for SolveFK and SolveIK (Forward/Inverse kinematics)
robot.setAccuracyActive(False) # Accuracy can be ON or OFF
# Define a nominal target in the joint space:
joints = [0, 0, 90, 0, 90, 0]
# Calculate the nominal robot position for the joint target:
pose_rob = robot.SolveFK(joints) # robot flange wrt the robot base
# Calculate pose_target: the TCP with respect to the reference frame
pose_target = invH(pose_ref)*pose_rob*pose_tcp
print('Target not filtered:')
print(Pose_2_XYZWPR(pose_target))
joints_approx = joints # joints_approx must be within 20 deg
pose_target_filt, real_joints = robot.FilterTarget(pose_target, joints)
print('Target filtered:')
print(real_joints.tolist())
print(Pose_2_XYZWPR(pose_target_filt))
Mastering del robot
Un cop el robot ha estat calibrat, normalment necessiteu RoboDK per filtrar programes, per tant, es requereix una llicència de RoboDK (una llicència OLP bàsica és suficient per generar programes de robot precisos un cop el robot ha estat calibrat). Filtrar un programa significa que els objectius d'un programa s'alteren/optimitzen per millorar la precisió del robot, tenint en compte tots els paràmetres de calibratge (uns 30 paràmetres).
Alternativament, podeu calibrar només els desplaçaments de les articulacions més els sistemes de referència de la base i de l'eina (4 paràmetres de desplaçament d'articulacions, més 6 paràmetres per al sistema de referència de la base i 6 paràmetres per al sistema de referència de l'eina). El calibratge no serà tan precís com si utilitzéssiu el calibratge complet per defecte, però pot permetre introduir certs paràmetres al controlador del robot i no dependre de RoboDK per generar programes de robot.
Per obtenir el calibratge només per als desplaçaments de les articulacions, heu de seleccionar el botó Calib. Param., i després el botó Mastering (dins del menú de calibratge del robot).
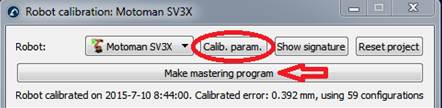
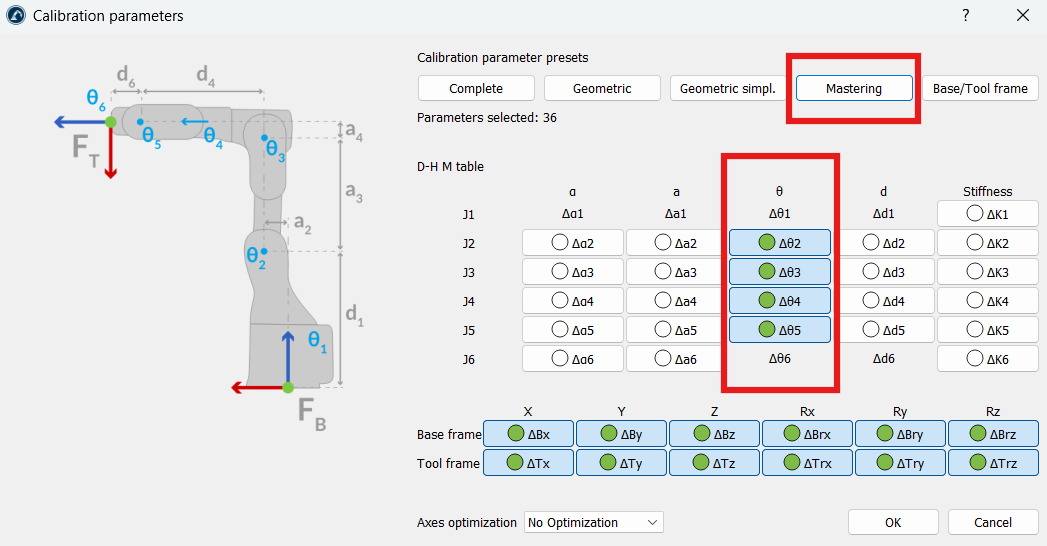
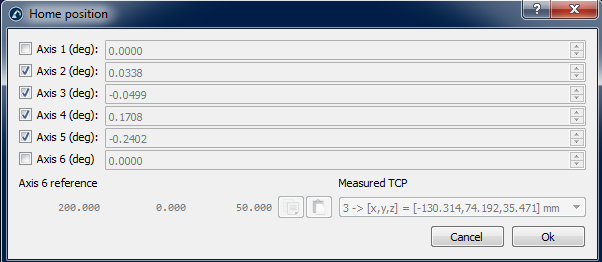
Apareixerà una finestra nova després de seleccionar Genera el programa de mastering. En aquesta finestra podeu seleccionar quins eixos voleu tenir en compte per crear la nova posició d'inici.
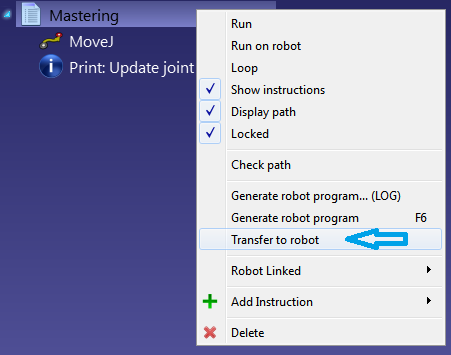
El botó Genera el programa de mastering apareixerà a la finestra de calibratge del robot. Seleccioneu aquest botó per generar un programa que portarà el robot a la nova posició d'inici. Transfereu-lo al robot i executeu-lo; a continuació, s'ha de registrar la nova posició d'inici.
Si el robot i l'ordinador estan connectats, podeu fer clic amb el botó dret al programa i seleccionar Envia el programa al robot per enviar el programa al robot automàticament. Altrament, podeu seleccionar Genera el programa del robot per veure els nous valors de les articulacions per a la posició d'inici.
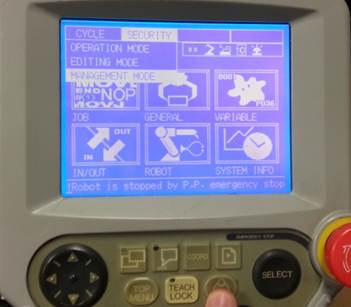
Com a exemple, heu de seguir els passos següents per actualitzar la posició d'inici per als robots Motoman.
Primer heu d'executar el programa "MASTERING" per portar el robot a la nova posició d'inici.
Un cop el programa estigui al controlador, heu d'iniciar la sessió al "mode de gestió" (la contrasenya per als robots Motoman sol ser 99999999) i heu d'estar en mode d'ensenyament. Les imatges següents mostren els passos que s'han de seguir.
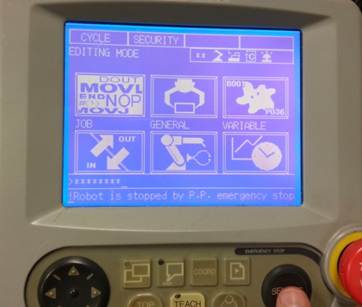
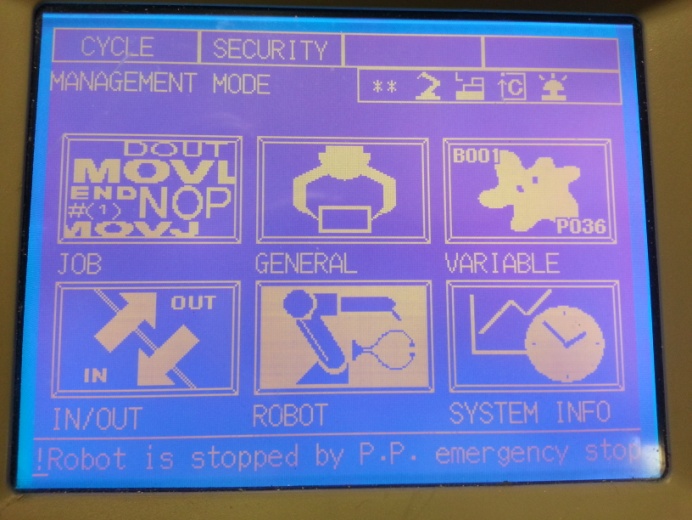
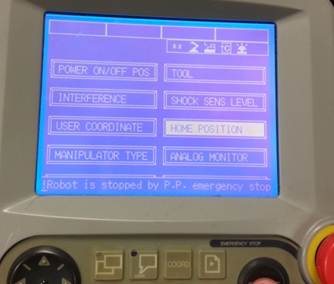
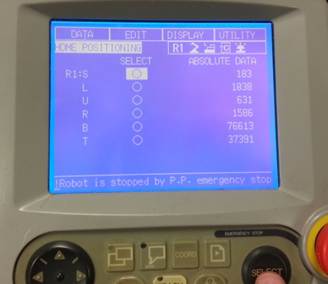
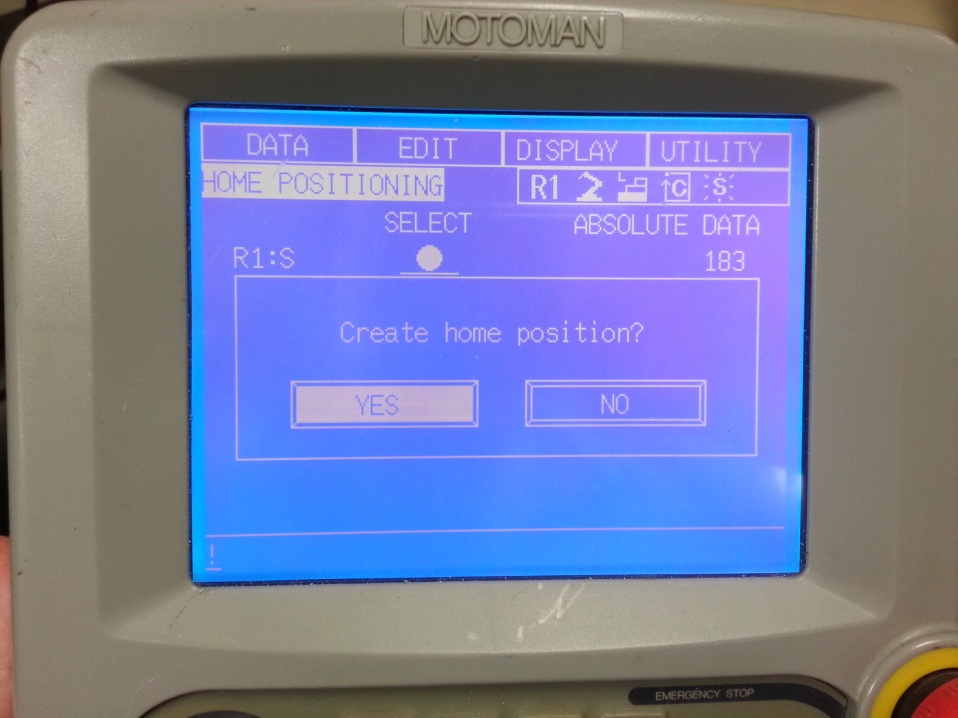
Assegureu-vos d'actualitzar la posició d'inici per a totes les articulacions del robot.
Un cop establerta la posició d'inici, heu d'esborrar el programa del robot que l'ha portat a la nova posició d'inici.
Sistema de referència i sistema de referència de l'eina
RoboDK proporciona algunes utilitats per calibrar sistemes de referència i sistemes de referència de l'eina. Aquestes eines es poden accedir des de Utileries ➔ Calibrar sistema de referència i Utileries ➔ Calibrar sistema de referència de l'eina, respectivament.
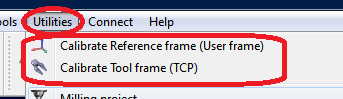
Per calibrar un sistema de referència o un sistema de referència de l'eina (també coneguts com a sistema de referència d'usuari i TCP, respectivament), necessiteu algunes configuracions de robot que toquin 3 o més punts. Aquestes configuracions de robot poden ser valors de les articulacions o coordenades cartesianes (amb dades d'orientació en alguns casos). Es recomana utilitzar els valors de les articulacions en lloc de les coordenades cartesianes, ja que és més fàcil comprovar la configuració real del robot a RoboDK (copiant i enganxant les articulacions del robot a la pantalla principal de RoboDK).
Calibratge de l'eina
Seleccioneu Utilitats → Calibra l'eina per calibrar el TCP amb RoboDK. Podeu utilitzar tants punts com vulgueu, amb diferents orientacions. Com més punts i canvis d'orientació més grans, millor, ja que obtindreu una millor estimació del TCP, així com una bona estimació de l'error del TCP.
Les dues opcions següents estan disponibles per calibrar un TCP:
●Tocant un punt fix amb el TCP en diferents orientacions.
●Tocant un pla amb el TCP (com una sonda de toc).
Es recomana calibrar tocant un pla de referència si hem de calibrar una sonda de toc o un capçal. Aquest mètode és més estable davant d'errors de l'usuari.
Si el TCP és esfèric, el centre de l'esfera es calcula com el nou TCP (no cal proporcionar el diàmetre de l'esfera).
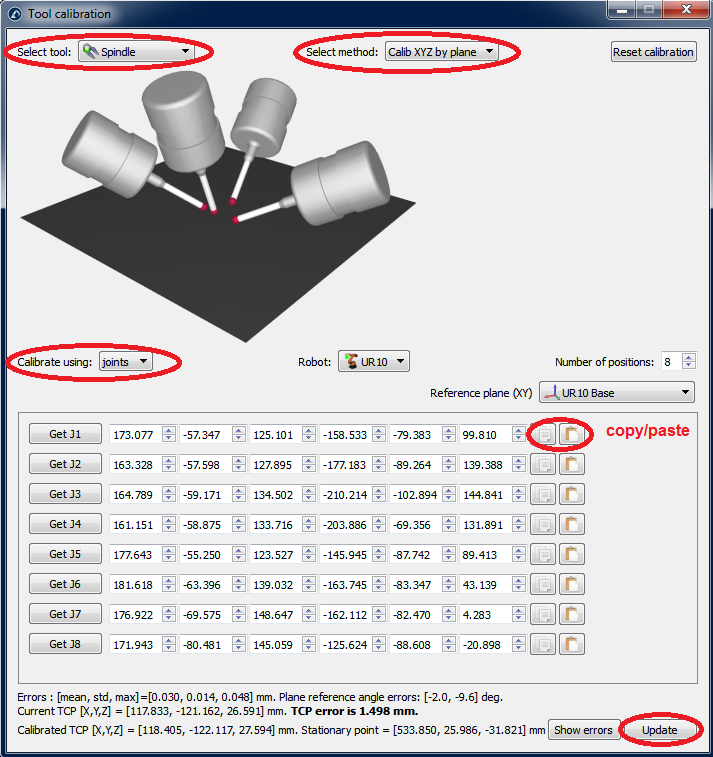
Cal seguir els passos següents per calibrar el TCP amb un pla (com es veu a la imatge):
1.Seleccioneu l'eina que cal calibrar.
2.Seleccioneu el mètode de calibratge → «Calibratge XYZ per pla».
3.Seleccioneu calibrar utilitzant "articulacions".
4.Seleccioneu el robot que s'està utilitzant.
5.Seleccioneu el nombre de configuracions que utilitzareu per al calibratge del TCP (es recomana prendre 8 configuracions o més).
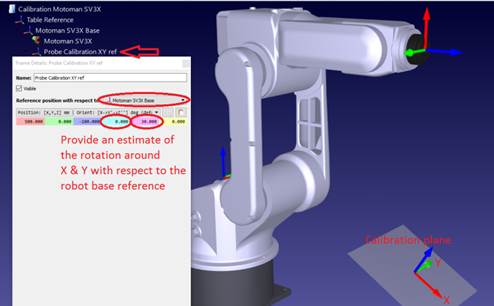
6.Seleccioneu una estimació del pla de referència. Si el pla de referència no és paral·lel al pla XY del robot (segons la referència del robot), heu d'afegir una estimació d'aquest pla de referència dins d'un marge de ±20 graus. La posició d'aquest pla no és important, només la seva orientació.
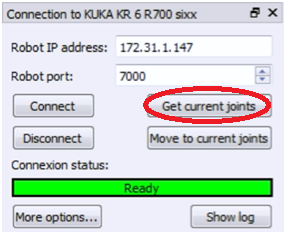
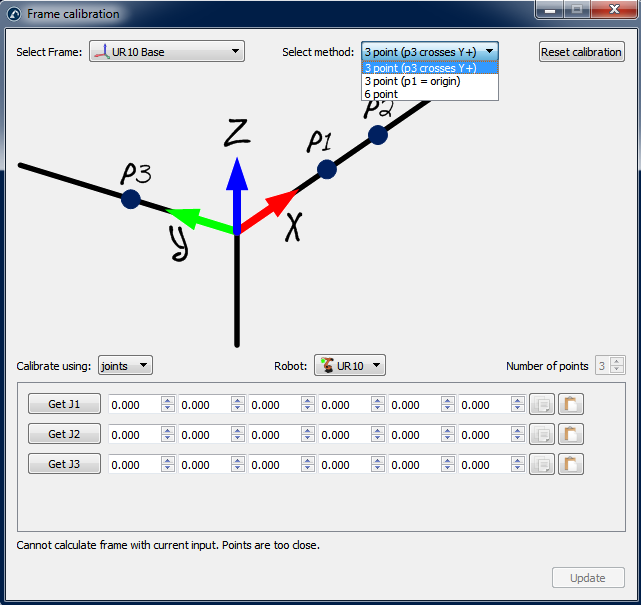
7.Podeu començar a omplir la taula de valors de les articulacions. La podeu omplir manualment o fent còpia/enganxada amb els botons (com es mostra a la imatge). També podeu fer servir el botó "Get Jx" per obtenir els valors actuals de les articulacions del robot al simulador. Si obteniu les articulacions d'un robot real connectat al robot, primer heu de seleccionar «Obtén les articulacions actuals» (Get current joints) des del menú de connexió del robot (vegeu la imatge adjunta o l'apèndix per a més informació sobre com connectar un robot amb RoboDK). Es recomana encaridament guardar una còpia separada de les articulacions utilitzades per al calibratge (per exemple, en un fitxer de text).
8.Un cop s'hagi omplert la taula, veureu els nous valors del TCP (X, Y, Z) com a «TCP calibrat», cap al final de la finestra. Podeu seleccionar «Actualitza» i el nou TCP s'actualitzarà a l'estació de RoboDK. L'orientació de la sonda no es pot obtenir amb aquest mètode.
9.Podeu seleccionar "Mostra errors" i veureu l'error de cada configuració respecte al TCP calculat (que és la mitjana de totes les configuracions). Podeu eliminar una configuració si té un error més gran que les altres.
10.Heu d'actualitzar manualment els valors al controlador del robot real (només X, Y i Z). Si aquest TCP s'utilitzarà en un programa generat per RoboDK, no cal actualitzar els valors al controlador del robot.
Calibratge del sistema de referència
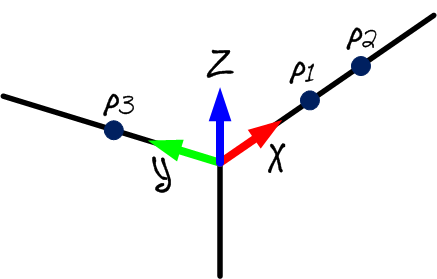
Seleccioneu Utilitats➔Calibra referència per calibrar un sistema de referència. És possible establir un sistema de referència mitjançant diferents mètodes. En l'exemple de la figura, un sistema de referència es defineix per tres punts: els punts 1 i 2 defineixen la direcció de l'eix X i el punt 3 defineix l'eix Y positiu.
Annex I – Masterització per als eixos 1 i 6
Cal prestar especial atenció si voleu recuperar els valors de masterització/inici dels eixos 1 i 6. Aquests valors estan directament relacionats amb el sistema de referència de la base del robot per a l'eix 1 i amb una referència TCP per a l'eix 6. Per tant, cal prendre mesures externes per establir correctament aquests valors. Aquesta finestra apareix després de seleccionar "Fer programa de masterització" al menú de calibratge.
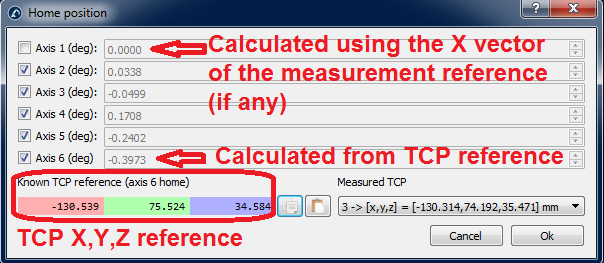
Cal seguir els dos procediments següents per establir correctament els paràmetres de masterització per a aquests dos eixos.
Referència de l'eix 6
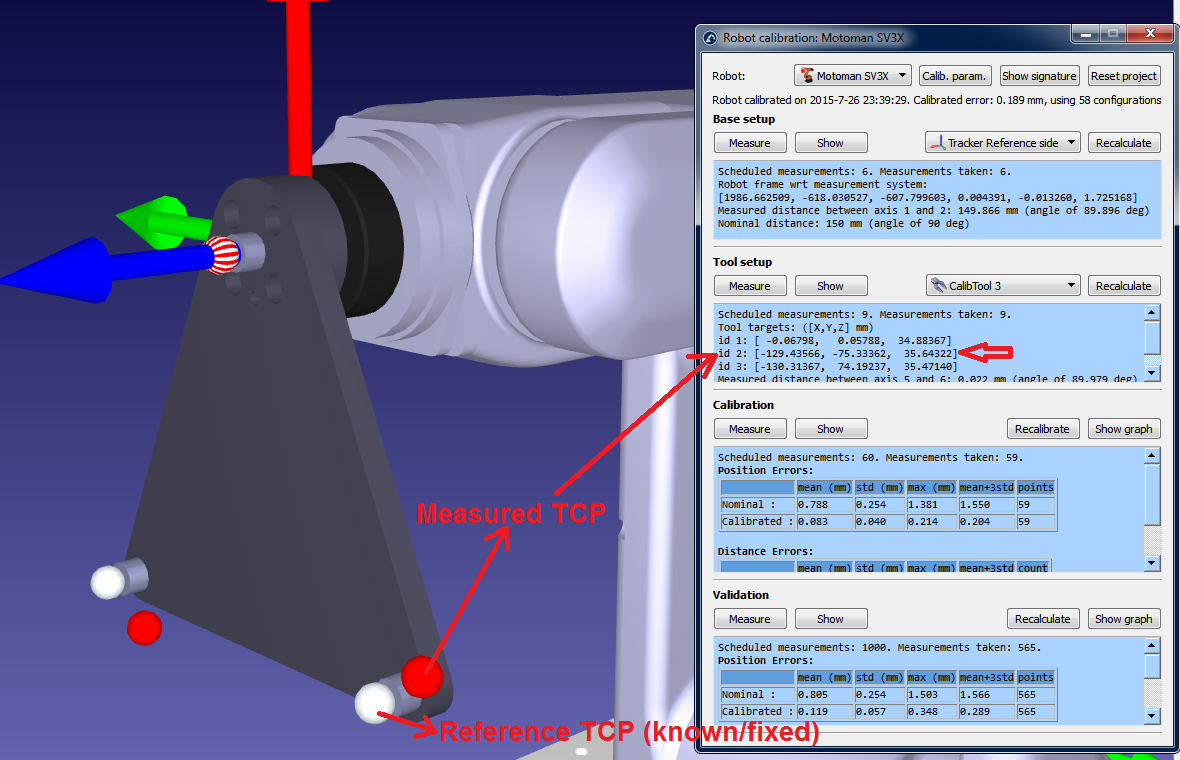
Cal utilitzar un objectiu de referència per establir correctament la posició d'"inici" de l'eix 6. El desplaçament angular serà la rotació al voltant de l'eix Z de la brida de l'eina necessària per ajustar millor el TCP mesurat (X, Y, Z) amb la referència de TCP coneguda. El TCP mesurat (vegeu la imatge següent) és un dels TCP que es van mesurar en el pas dos del procediment de calibratge. El TCP de referència és una referència coneguda que correspon a un dels TCP de l'eina de calibratge que s'està utilitzant.
Idealment, el TCP de referència ha de ser mesurat per la CMM respecte a la brida de l'eina (el millor seria una rèplica de la brida de l'eina del robot). Alternativament, podeu utilitzar un robot nou per mesurar (pas dos del procediment de calibratge) el TCP per primera vegada i utilitzar un TCP mesurat com a referència. És important utilitzar un passador de centratge i/o una referència de brida d'eina adequada per assegurar-vos que l'efector final sempre es col·loqui a la mateixa posició.
Referència eix 1
Cal mesurar correctament tres objectius de base abans de començar un calibratge del robot si volem alinear l'eix 1 amb el sistema de referència real de la base del robot. Aquests objectius de base s'han de triar de manera que el sistema de referència es pugui trobar respecte al robot.
La posició d'"inici" de l'eix 1 depèn directament dels tres objectius de base, així com de la configuració de la base del robot. La configuració de la base del robot és el primer pas de calibratge, en què el sistema de referència de la base del sistema de mesurament es col·loca respecte al sistema de referència de la base del robot movent i mesurant els eixos 1 i 2.
Els objectius de base del sistema de mesurament es poden establir prement "Set base targets" (vegeu la imatge següent). Aquests són 3 mesuraments que definiran el sistema de referència desitjat del robot (els dos primers mesuraments defineixen l'eix X i el tercer punt, l'eix Y positiu). Heu d'utilitzar punts de referència adequats relacionats amb la base del robot perquè aquest procediment sigui repetible.
L'angle de correcció per a l'articulació 1 serà l'angle entre l'eix X de la referència base mesurada a través de 3 punts i la referència base mesurada movent els eixos 1 i 2 del robot. Per descomptat, ambdós vectors es projecten prèviament al pla XY de la referència base obtinguda tocant els tres punts.
Annex II – Proveu el rastrejador làser Faro
El calibratge del robot requereix que es prenguin mesuraments del robot amb un sistema de mesurament. Per prendre aquests mesuraments, cal un rastrejador làser Faro que es comuniqui amb un ordinador. La comunicació es fa a través d'un fitxer exe del controlador que es pot executar en mode consola.
Per exemple, Faro proporciona una aplicació gratuïta anomenada "Tracker Utilities". Aquesta aplicació pot inicialitzar el rastrejador làser i realitzar algunes comprovacions d'estat, entre altres coses.
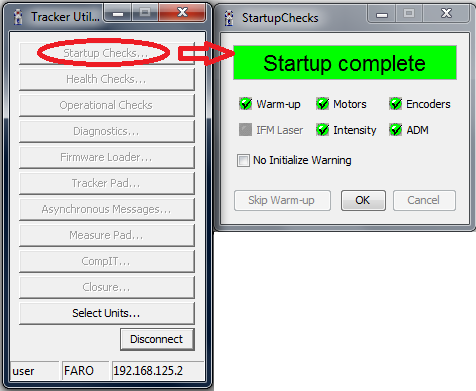
Per inicialitzar el rastrejador, heu d'iniciar l'aplicació «Tracker Utilities», connectar-vos-hi mitjançant la IP del rastrejador i, a continuació, seleccionar «Startup Checks». Quan el rastrejador s'inicialitzi, heu de col·locar un objectiu SMR de 1,5" a la posició «inici» abans de la inicialització. Altrament, la llum verda parpellejarà després de la inicialització i els mesuraments no seran vàlids.
Un cop feta la inicialització, hauríeu de llegir el missatge «Startup complete», com es mostra a la imatge següent.
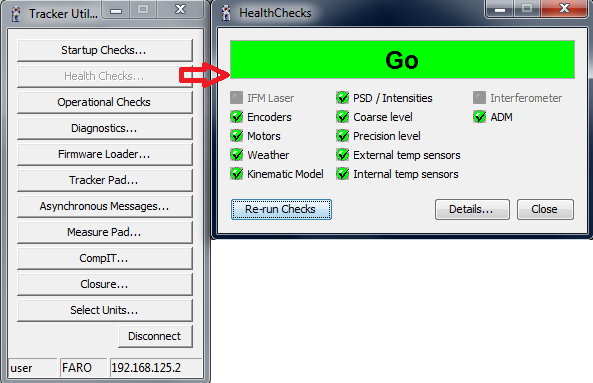
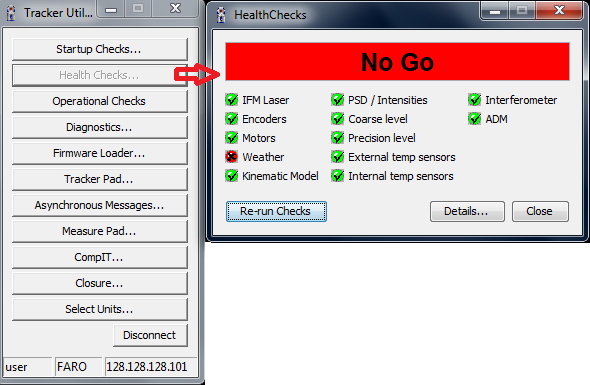
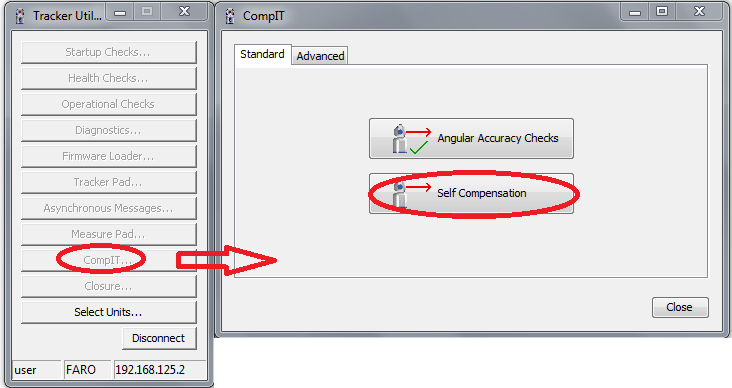
Si teniu problemes amb el rastrejador, podeu executar algunes comprovacions d'estat prement "Health Checks…". Les dues imatges següents mostren una comprovació reeixida i una comprovació fallida, respectivament. De vegades, els problemes es resolen després de reconnectar els cables i reiniciar el rastrejador làser.
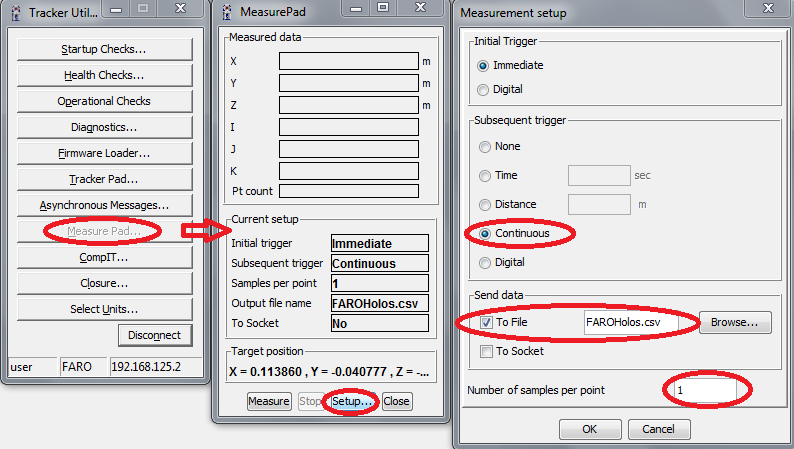
Finalment, podeu utilitzar la "Measure pad" per prendre alguns mesuraments. El rastrejador làser pot seguir un objectiu i mesurar la posició XYZ a una freqüència de 1000 Hz. Si establiu 1 mostra per punt i un desencadenament continu, el rastrejador registrarà 1000 mesuraments per segon en un fitxer CSV.
Podeu utilitzar aquesta funció per mesurar una trajectòria de robot i fer servir la comprovació de precisió de trajectòries de RoboDK per comprovar la precisió, la velocitat i l'acceleració al llarg de la trajectòria.