Personalitzar controladors de robot
Els controladors de robot es troben a la carpeta /RoboDK/api/Robot/ per defecte. RoboDK enllaça a un controlador específic a la configuració de connexió del robot:
1.Feu clic amb el botó dret en un robot
2.Seleccioneu
3.Seleccioneu Més opcions…
4.Localitzeu o introduïu el camí del controlador a la secció Camí del controlador
Un controlador de robot és una aplicació de consola autònoma. Els controladors de robot es poden desenvolupar amb qualsevol plataforma de programació; per exemple, poden ser un mòdul Python (format PY) o qualsevol programa executable creat amb qualsevol entorn de desenvolupament.
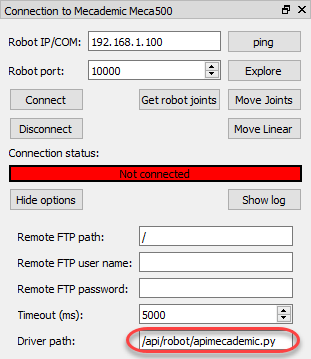
El controlador de robot permet comunicar-se amb un robot a través de la línia d'ordres. Les mateixes ordres que es poden executar manualment també són utilitzades per RoboDK per controlar el robot des del PC. Cada controlador de robot es pot executar en mode consola per provar-lo.
Hi ha disponible un controlador de Python d'exemple (apimecademic.py) amb el codi font per controlar els robots Mecademic a C:/RoboDK/bin/robot/.
Feu doble clic al fitxer apimecademic.py per executar el mòdul en mode consola (cal que Python estigui instal·lat). El controlador esperarà qualsevol nova ordre. Per exemple, podem escriure la següent ordre per connectar-nos al robot, sempre que tinguem una IP i un port de comunicació:
CONNECT 192.168.100.1 10000
Si la connexió és correcta, hauríem de veure el missatge SMS:Ready. A continuació, podem escriure l'ordre següent per obtenir les articulacions actuals del robot:
CJNT
També podem escriure altres ordres com ara MOVJ, MOVL o SETTOOL per moure el robot o actualitzar el TCP:
MOVJ 10 20 30 40 50 60
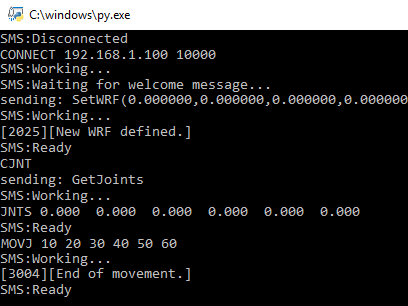
Alguns robots permeten monitoritzar la posició de les articulacions en temps real. En aquest cas, és possible obtenir retroalimentació de la posició de les articulacions a mesura que el robot es mou enviant l'ordre JNTS_MOVING. Quan el controlador s'executa des de RoboDK, el robot virtual seguirà el moviment del robot real en temps real. No es processarà cap ordre nova fins que s'enviï el missatge "Ready".
La interacció amb la consola i la connexió amb el robot són gestionades pel mòdul de Python per al controlador Mecademic. La interacció amb la consola hauria de ser la mateixa per a tots els robots, tal com es descriu en aquesta secció. No obstant això, la interacció amb cada robot depèn del fabricant del robot; en aquest cas, ens hem basat en el manual de programació del Meca 500 per enviar les ordres adequades. Aquestes ordres permeten moure i monitoritzar el robot Meca 500.


