Resolució de problemes del
Configurar el controlador del robot pot no ser tan senzill com generar programes fora de línia (programació fora de línia). Si la connexió no funciona, aquesta secció ofereix alguns consells per ajudar-vos a trobar l'origen dels problemes.
1.Assegureu-vos que la IP del robot sigui correcta i accessible: seleccioneu el botó de ping del menú de connexió del robot (o feu un ping al robot des de la línia d'ordres) per assegurar-vos que el robot i l'ordinador són a la mateixa xarxa.
2.Establiu una IP estàtica per a l'ordinador si el robot i l'ordinador no són a la mateixa xarxa.
3.Si utilitzeu Windows: assegureu-vos que el tallafocs de Windows estigui desactivat per evitar que es bloquegi cap connexió.
4.Assegureu-vos que el port de comunicació sigui adequat i estigui disponible al costat del robot.
5.Assegureu-vos de seguir les instruccions adequades al controlador del robot segons el model.
6.Feu doble clic a Desconnectar a la finestra de connexió del robot per forçar que el controlador s'aturi i, a continuació, seleccioneu Connectar de nou per provar una nova connexió.
Prova de ping
Una prova de ping comprovarà l'accessibilitat d'un robot en una xarxa de protocol d'Internet (IP).
Seguiu aquests passos per fer una prova de ping a Windows:
1.Obriu una nova finestra de consola seleccionant (tecla Windows + R)
2.Escriviu cmd i seleccioneu D'acord
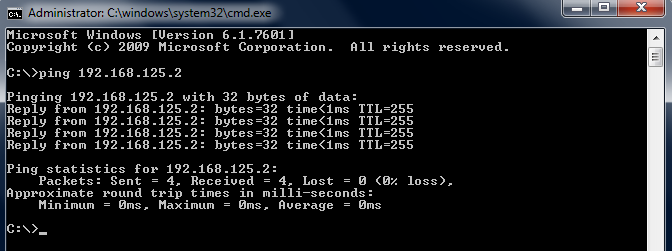
3.Escriviu ping IP, on IP ha de ser l'adreça IP del vostre robot). Exemple:
ping 192.168.125.2
Hauríem de veure una resposta similar a la imatge amb una pèrdua de senyal del 0 %
Si no hi ha comunicació, hem de verificar que la IP del robot i la del PC estiguin a la mateixa xarxa local (LAN). Pot ser necessari desactivar el tallafocs de Windows o afegir una regla per permetre la comunicació.
Establiu una IP estàtica
Seguiu aquests passos per canviar la IP d'un ordinador:
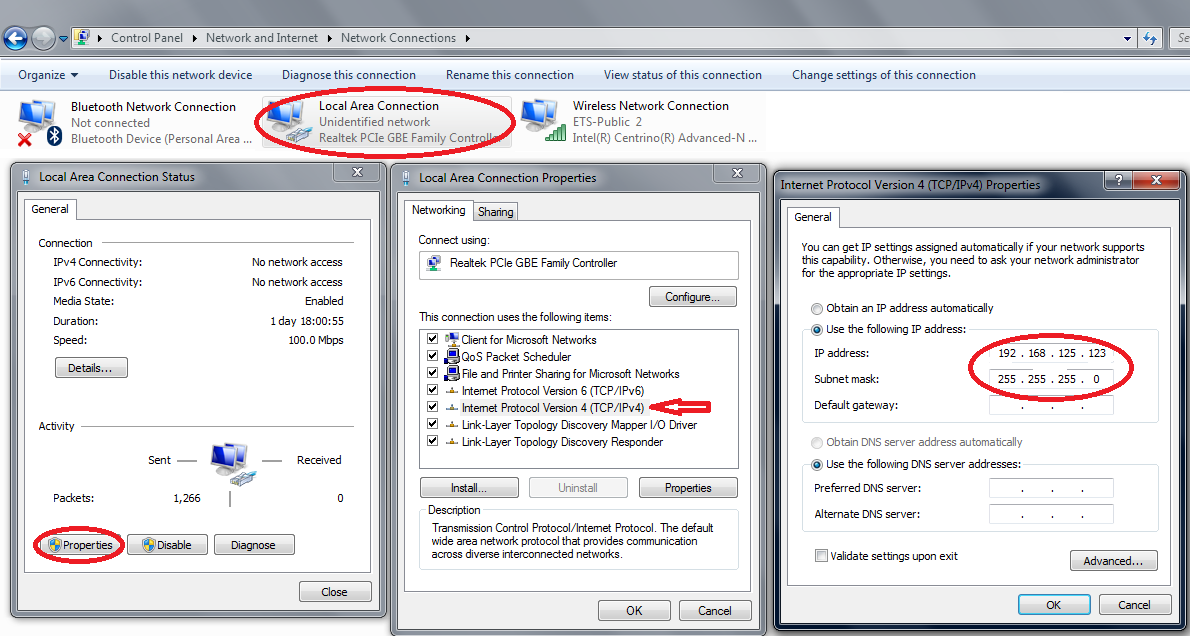
1.Seleccioneu Inici de Windows ➔ Tauler de control ➔ Xarxa i Internet ➔ Connexions de xarxa
2.Feu doble clic a la targeta de connexió de la xarxa local
3.Seleccioneu Propietats.
4.Seleccioneu Protocol d'Internet versió 4 (TCP/IPv4)
5.Seleccioneu Propietats
6.Introduïu la IP de l'ordinador d'acord amb la IP del robot i una màscara de subxarxa.