Configuració per al mecanitzat
Aquesta secció mostra com preparar un projecte senzill de RoboDK, fora de línia, per al mecanitzat robotitzat. La cel·la de mecanitzat robotitzat ha de tenir com a mínim un robot, una eina (EOAT) i un sistema de referència (també conegut com a sistema de coordenades, referència de peça o datum). Més informació sobre com crear una nova estació a RoboDK a la secció de començament.
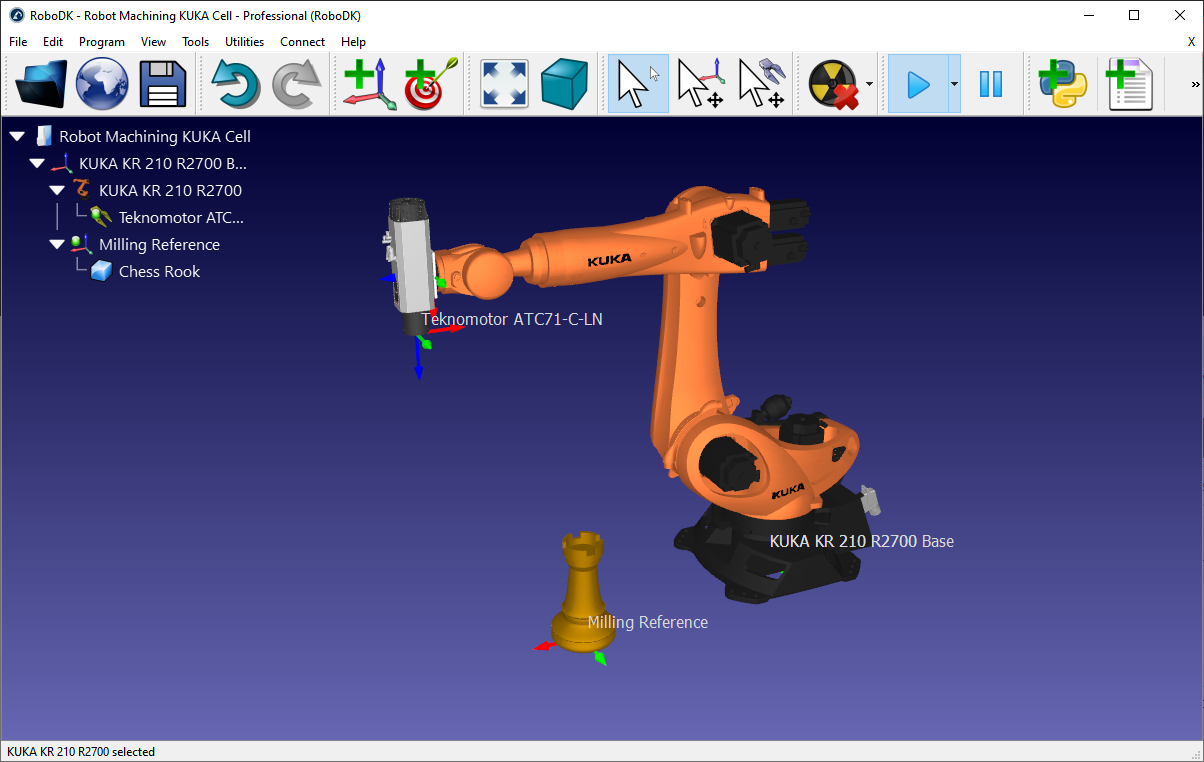
Els passos següents mostren com preparar una configuració de mecanitzat robotitzat amb un robot KUKA KR210 i un electromandrí de fresatge Teknomotor (aquest exemple està disponible a la biblioteca com a Sample-New-Project.rdk).
1-Seleccioneu un robot:
a.Seleccioneu Fitxer ➔ Obre la biblioteca en línia.
b.Utilitzeu els filtres per trobar el vostre robot per marca, càrrega útil, ...
Per exemple, seleccioneu el KUKA KR210 R2700 (càrrega útil de 210 kg, abast de 2,7 m).
c.Seleccioneu Descarrega i el robot hauria d'aparèixer automàticament a la pantalla principal.
2-Seleccioneu una eina:
a.Des de la mateixa biblioteca en línia, seleccioneu Reset per eliminar els filtres i filtrar per Tipus→Eina.
b.Seleccioneu Descarrega per carregar una eina electromandrí com ara l'electromandrí Teknomotor ATC71-C-LN.
c.L'electromandrí s'adjuntarà automàticament al robot.
d.Tanqueu la finestra de la biblioteca en línia.
3-Afegiu un sistema de referència:
a.Seleccioneu el sistema de referència de la base del robot (anomenat KUKA KR210 R2700 Base).
b.Seleccioneu Programa ➔ Afegeix sistema de referència. S'afegirà un nou sistema de referència a la base del robot.
c.Feu doble clic a la referència i introduïu les coordenades:
XYZABC = [1500,1000,500,0,0,0] (mm-deg)
d.Reanomeneu el nou sistema de referència com a Milling Reference introduint un nou nom o seleccionant F2.
4-Afegiu l'objecte que fareu servir per al mecanitzat robotitzat (opcional):
a.Seleccioneu Fitxer → Obre
b.Seleccioneu un objecte anomenat Object Chess Rook.sld de la biblioteca de RoboDK:
C:/RoboDK/Library
c.Arrossegueu i deixeu anar l'objecte a Milling Reference si no s'hi ha col·locat automàticament (dins de l'arbre de l'estació)
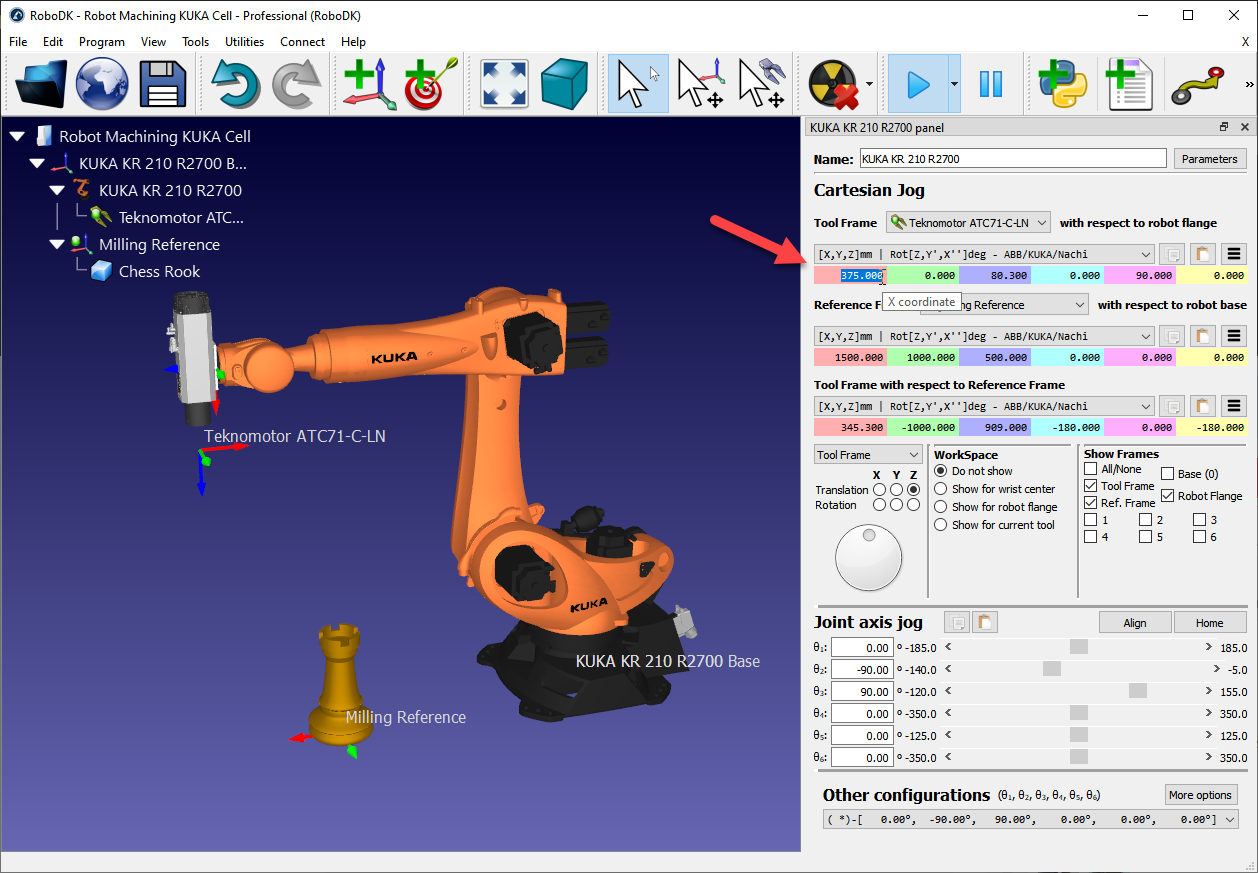
5-Feu doble clic al robot per veure el panell del robot (opcional). El panell del robot mostra l'eina activa i el sistema de referència actiu. En seleccionar i actualitzar l'eina i el sistema de referència, hauríem de veure les mateixes coordenades que es mostren al controlador del robot. Per defecte, l'electromandrí Teknomotor té el TCP a l'arrel del portaeines. L'eina (TCP) tindrà una certa longitud. En aquest exemple, actualitzarem el TCP per representar la longitud de la fresa de l'eina:
a.Actualitzeu la coordenada X de l'eina (TCP) a 375 mm. Veureu com el TCP es mou al llarg de l'eix.
b.(opcional) també podríeu crear una segona eina i definir un TCP relatiu respecte a la primera afegint una translació al llarg de l'eix Z.
c.Tanqueu la finestra del panell del robot.