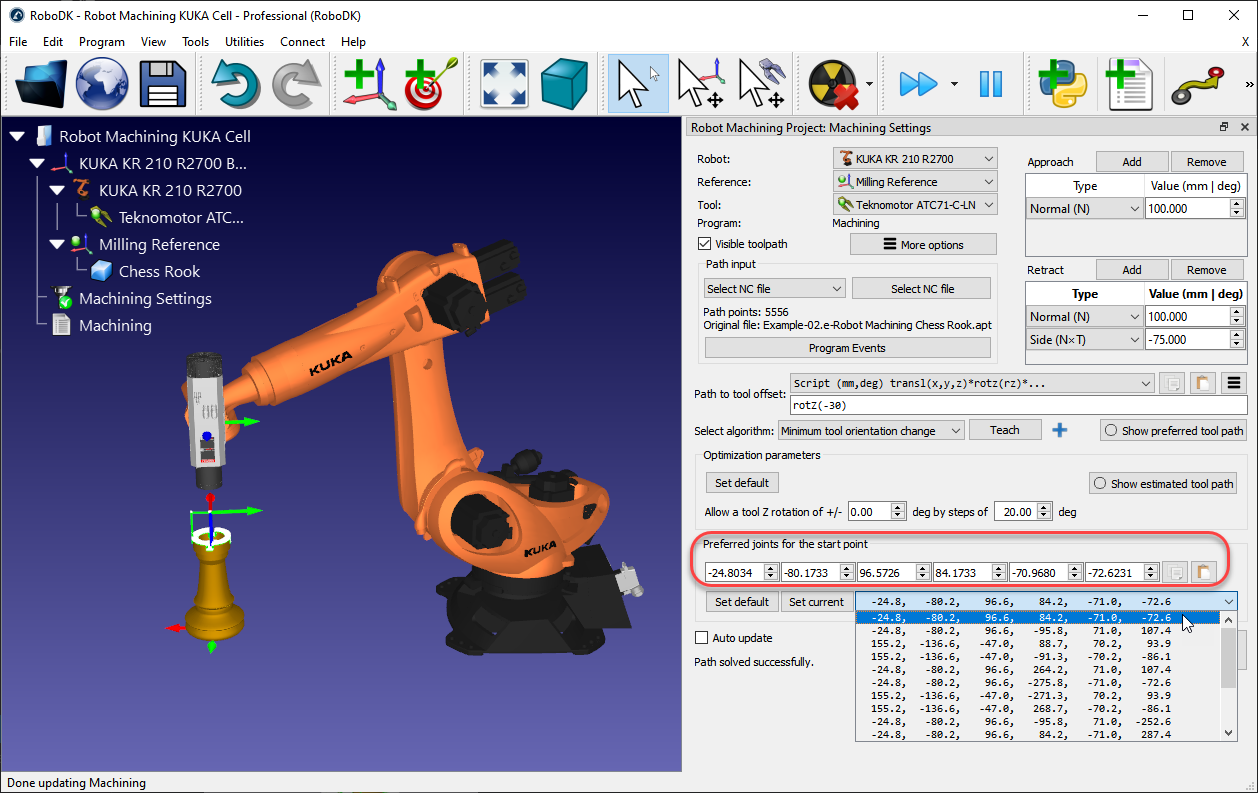
Configuració preferida
RoboDK selecciona automàticament la configuració d'inici que és més propera a les articulacions d'inici preferides (articulacions preferides per al punt d'inici). A partir d'aquest punt, el robot seguirà moviments lineals, de manera que la configuració del robot no canviarà.
S'obrirà un menú desplegable amb totes les solucions possibles per començar el programa. Si cal, seleccioneu una configuració de les articulacions del robot preferida i feu clic a Actualitza per recalcular el programa.
Consell: Aquesta opció us permet crear un programa amb una configuració específica, com ara els indicadors de configuració sense gir (non-flip), colze amunt (elbow up) i davant (front). Això també és especialment útil si necessiteu pre-enrotllar una articulació de múltiples voltes, com ara l'articulació 6, abans de la trajectòria. Aquesta articulació es desenrotllarà durant la trajectòria sense arribar al seu límit, la qual cosa permetrà que aquesta trajectòria es dugui a terme íntegrament d'una sola vegada.