Desplaçament de la trajectòria a l'eina
El desplaçament de la trajectòria a l'eina permet canviar l'orientació preferida de l'eina al llarg de la trajectòria de l'eina. Aquesta opció s'utilitza principalment per girar l'eina al voltant de l'eix Z del TCP. Això permet gestionar el sisè grau de llibertat al voltant de l'eix de l'eina. S'ofereixen diverses opcions en funció de l'aplicació i els seus requisits. Per exemple, podeu triar minimitzar l'orientació de l'eina o seguir l'orientació de l'eina al llarg de la trajectòria.
Com que s'utilitza un robot de 6 eixos per seguir un programa de fabricació CNC de 3 o 5 eixos, tenim un grau de llibertat addicional per definir. Aquest grau de llibertat sol ser la rotació al voltant de l'eix Z del TCP. Aquest grau de llibertat addicional és especialment útil per evitar singularitats, límits de les articulacions, col·lisions o problemes d'abast.
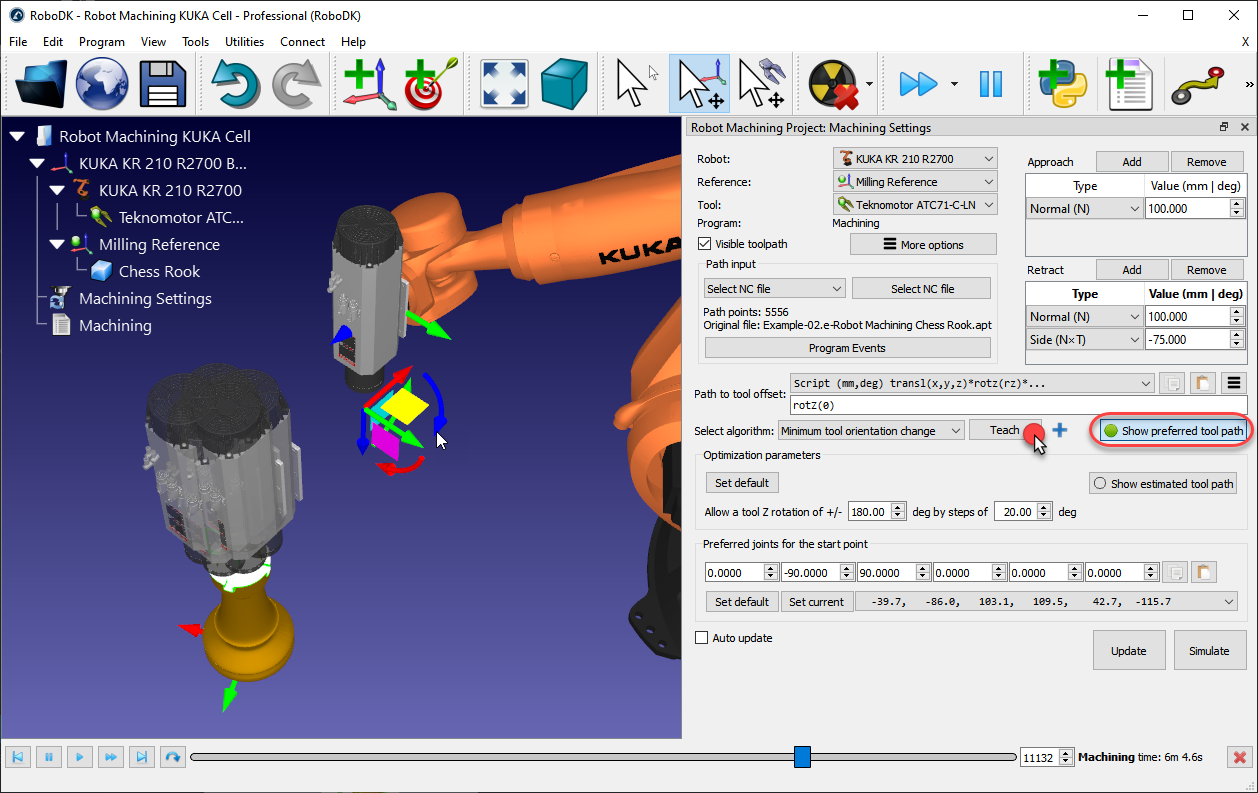
Per defecte, el desplaçament de la trajectòria a l'eina mostra una transformació rotz(0). Això significa que podeu afegir una rotació addicional al voltant de l'eix Z de l'eina. Aquest valor es pot modificar per establir l'orientació preferida de l'eina, modificant l'orientació al voltant de l'eix Z del TCP o en combinació amb altres eixos. L'orientació preferida és l'orientació que el robot intentarà mantenir mentre segueix la trajectòria de l'eina.
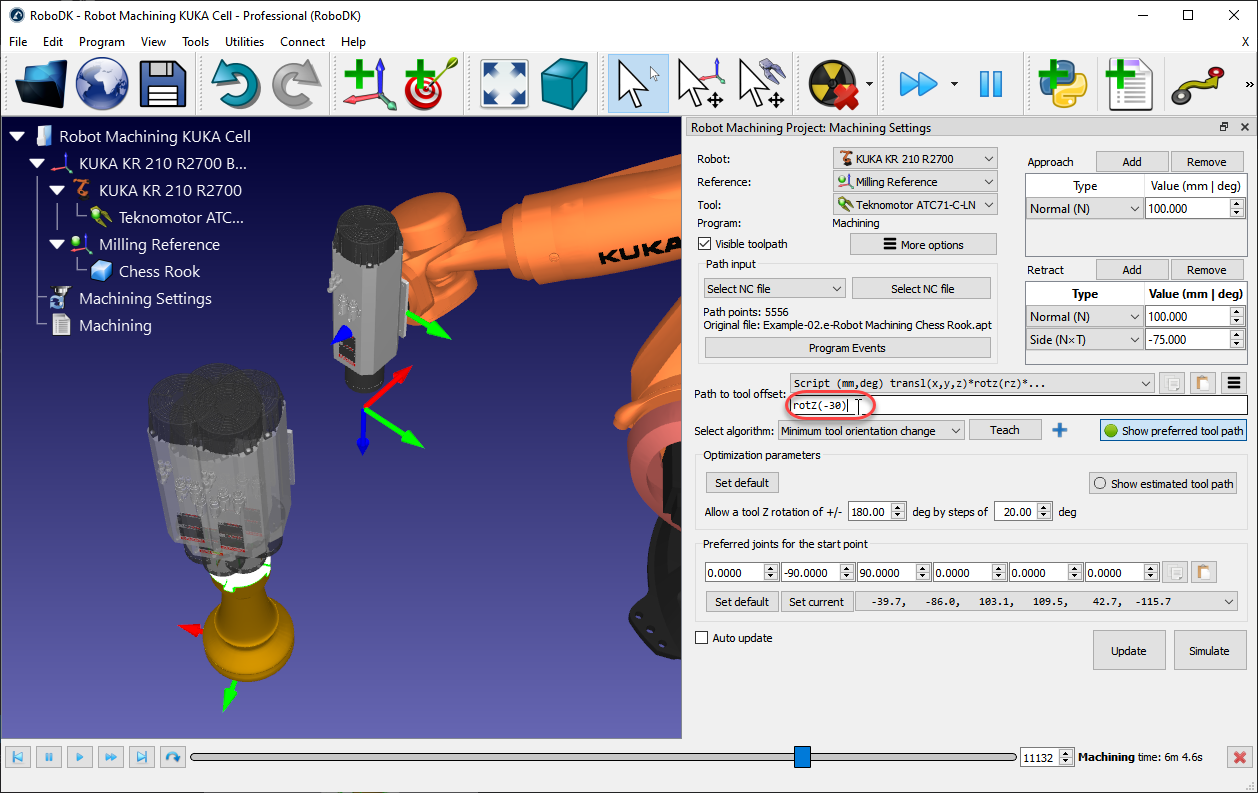
Per defecte, RoboDK utilitza l'algorisme de canvi mínim d'orientació de l'eina. Això significa que l'orientació de l'eina es manté tan constant com sigui possible al llarg de la trajectòria de l'eina. En general, aquesta opció és adequada per a operacions de fresatge, ja que minimitza els moviments de les articulacions del robot. Alternativament, hi ha altres algorismes/mètodes disponibles, com ara el seguiment de l'orientació de l'eina al llarg de la trajectòria (útil per a aplicacions de tall, on la fulla ha de romandre tangent al llarg de la trajectòria), o el fet que el robot subjecti l'objecte si cal seguir la trajectòria unida a l'eina del robot (per exemple, per a aplicacions de dosificació o polit, també conegudes com a configuracions de TCP remot).


