Extreure característiques d'objectes 3D
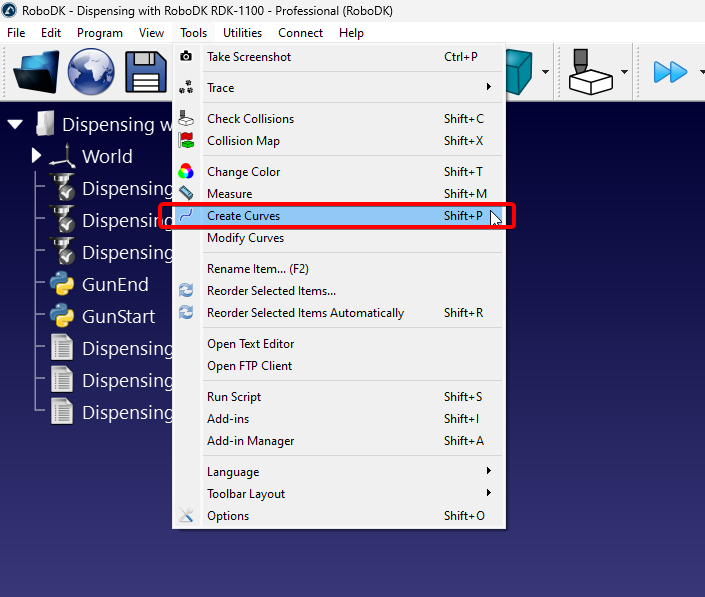
Les corbes es poden extreure de la característica dels objectes 3D importats a RoboDK seleccionant Eines➔Crear corbes.
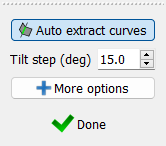
Apareixerà un panell a la part esquerra de la finestra de RoboDK; podreu extreure corbes sempre que aquest panell estigui actiu i l'opció «Extracció automàtica de corbes» estigui habilitada.
Podeu situar el cursor sobre l'objecte 3D del qual vulgueu extreure la corba. Apareixerà una línia fina de color blau clar per representar la corba. Les fletxes blanques en diferents punts representen la normal de la corba, que és la direcció des d'on s'aproximarà l'eina.
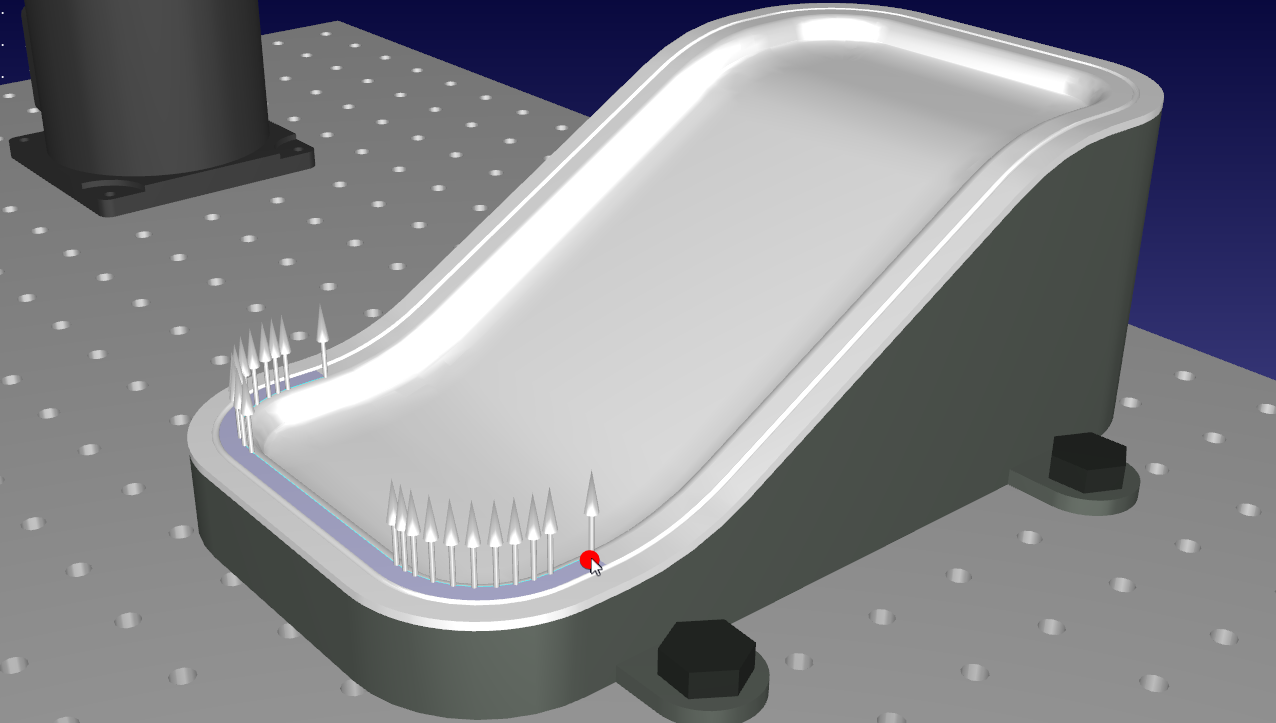
Podeu canviar l'orientació de les normals de la corba (direcció d'aproximació) movent lleugerament el ratolí verticalment o horitzontalment. La mida del pas per defecte és de 15 graus i es controla des de l'opció «Tilt step (deg)» del panell Crear corba.
Quan hàgiu identificat la corba correcta, feu-hi clic sense moure el ratolí. Repetiu el procés fins que hàgiu seleccionat totes les corbes que vulgueu utilitzar en un projecte de seguiment de corba.
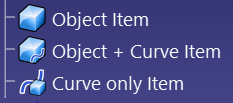
RoboDK inclou diferents eines per ajudar-vos a modificar corbes fins i tot després d'haver-les extraït. Si simplement voleu modificar la normal, podeu fer-ho anant a Eines → Modificar corbes. Aquesta funció us permetrà canviar les normals de qualsevol corba creada prèviament.


