Genera i importa el Codi G
Després d'inclinar el model, talleu-lo a Cura i deseu el programa com a fitxer .gcode.
A RoboDK, seleccioneu Utilitats → Converteix programa NC i trieu el fitxer de Cura.
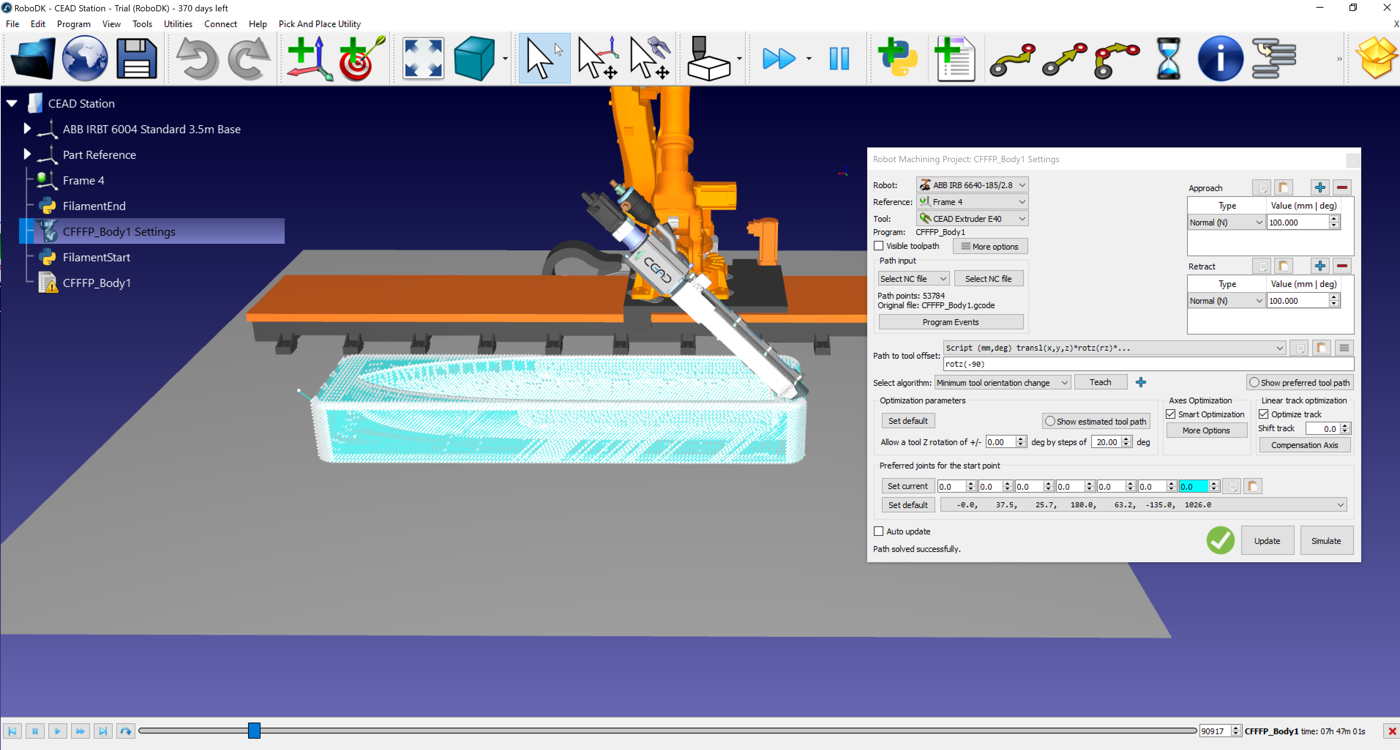
Al diàleg d'importació NC:
1.Seleccioneu el robot ABB IRB 6640.
2.Afegiu el carril ABB IRBT 6004 com a eix extern.
3.Seleccioneu l'extrusora CEAD com a eina.
4.Definiu el sistema de referència (plataforma del casc del vaixell).
Nota: la directiva d'extrusió E de Cura es converteix automàticament en crides de programa Extruder(E) a RoboDK, o s'assigna a un senyal de sortida analògic.


