Impressió 3D amb robot amb Cura
La fabricació additiva (o impressió 3D) amb robots es pot dur a terme preparant les trajectòries d'eina en un programari de tall com Ultimaker Cura i convertint el codi G generat en programes de robot amb RoboDK.
Aquest exemple demostra com utilitzar Cura amb RoboDK per a la impressió 3D a gran escala d'un motlle de casc de vaixell, utilitzant un robot ABB IRB 6640, un extrusor CEAD i un carril lineal ABB IRBT 6004.
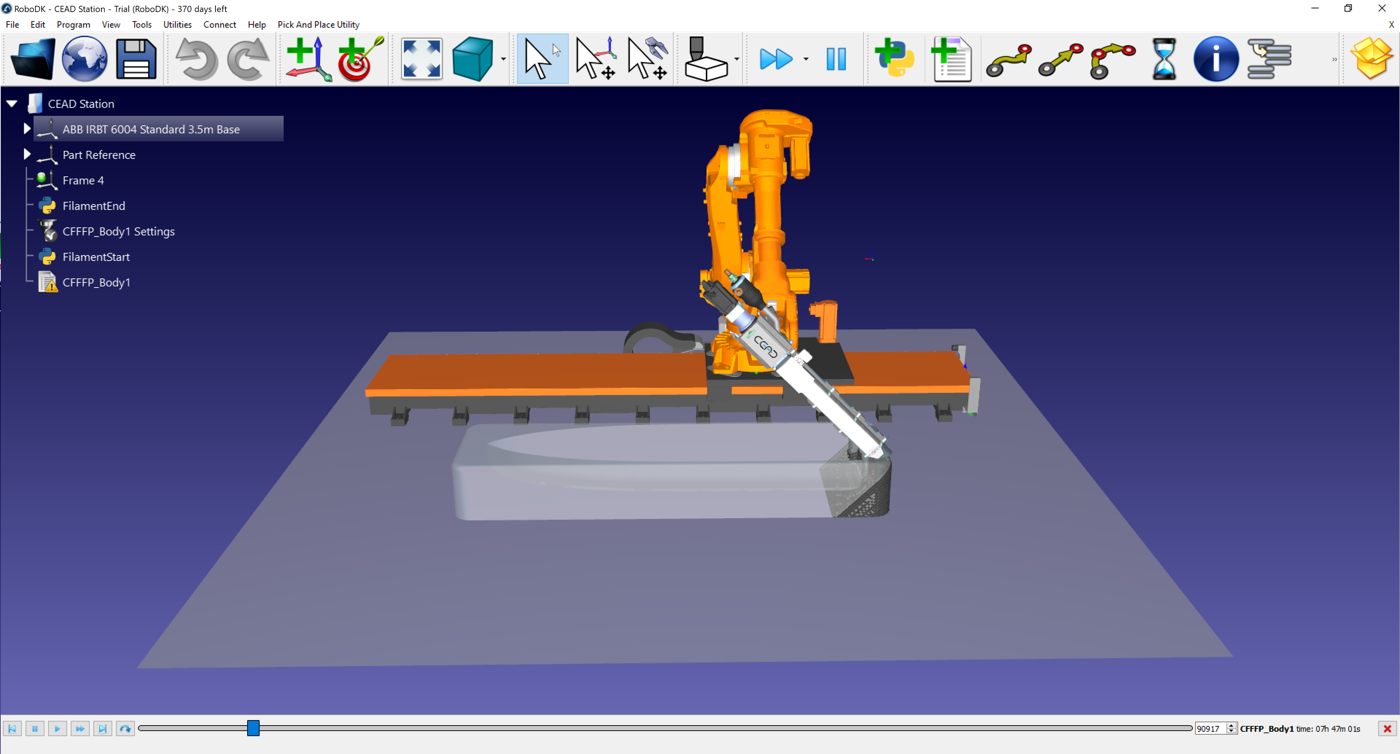
La impressió 3D amb Cura i RoboDK és possible d'una de les maneres següents:
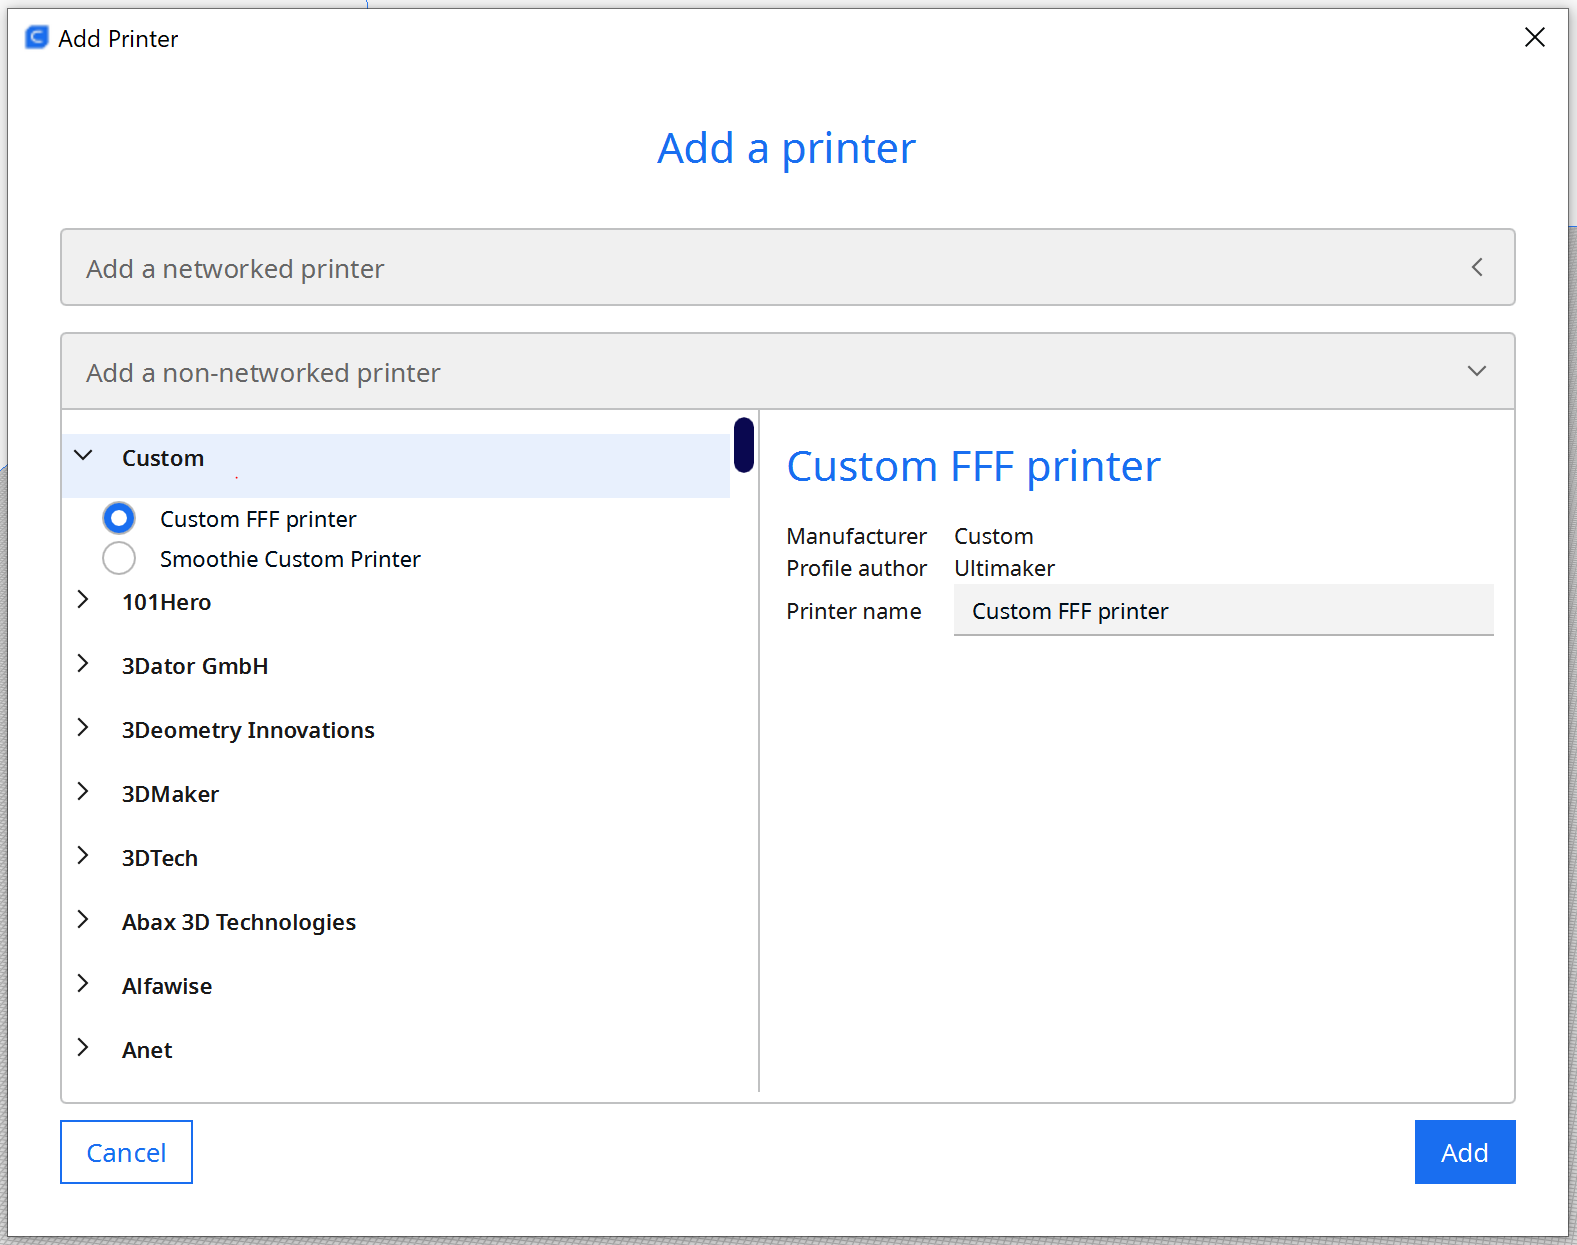
1.Creeu una impressora FFF personalitzada a Cura per adaptar-la a l'espai de treball del robot.
2.Importeu el model 3D (fitxer STL) a Cura i apliqueu una inclinació de 45° abans de tallar-lo.
3.Talleu l'STL girat i genereu un programa de codi G.
4.Convertiu el codi G de Cura en un programa de robot a RoboDK.
5.Simuleu el procés d'extrusió inclinada a RoboDK i exporteu el codi ABB RAPID.
Creeu una impressora personalitzada a Cura
Obriu Ultimaker Cura ➔ Configuració ➔ Impressora ➔ Afegeix impressora, després seleccioneu Personalitzada ➔ Impressora FFF personalitzada.
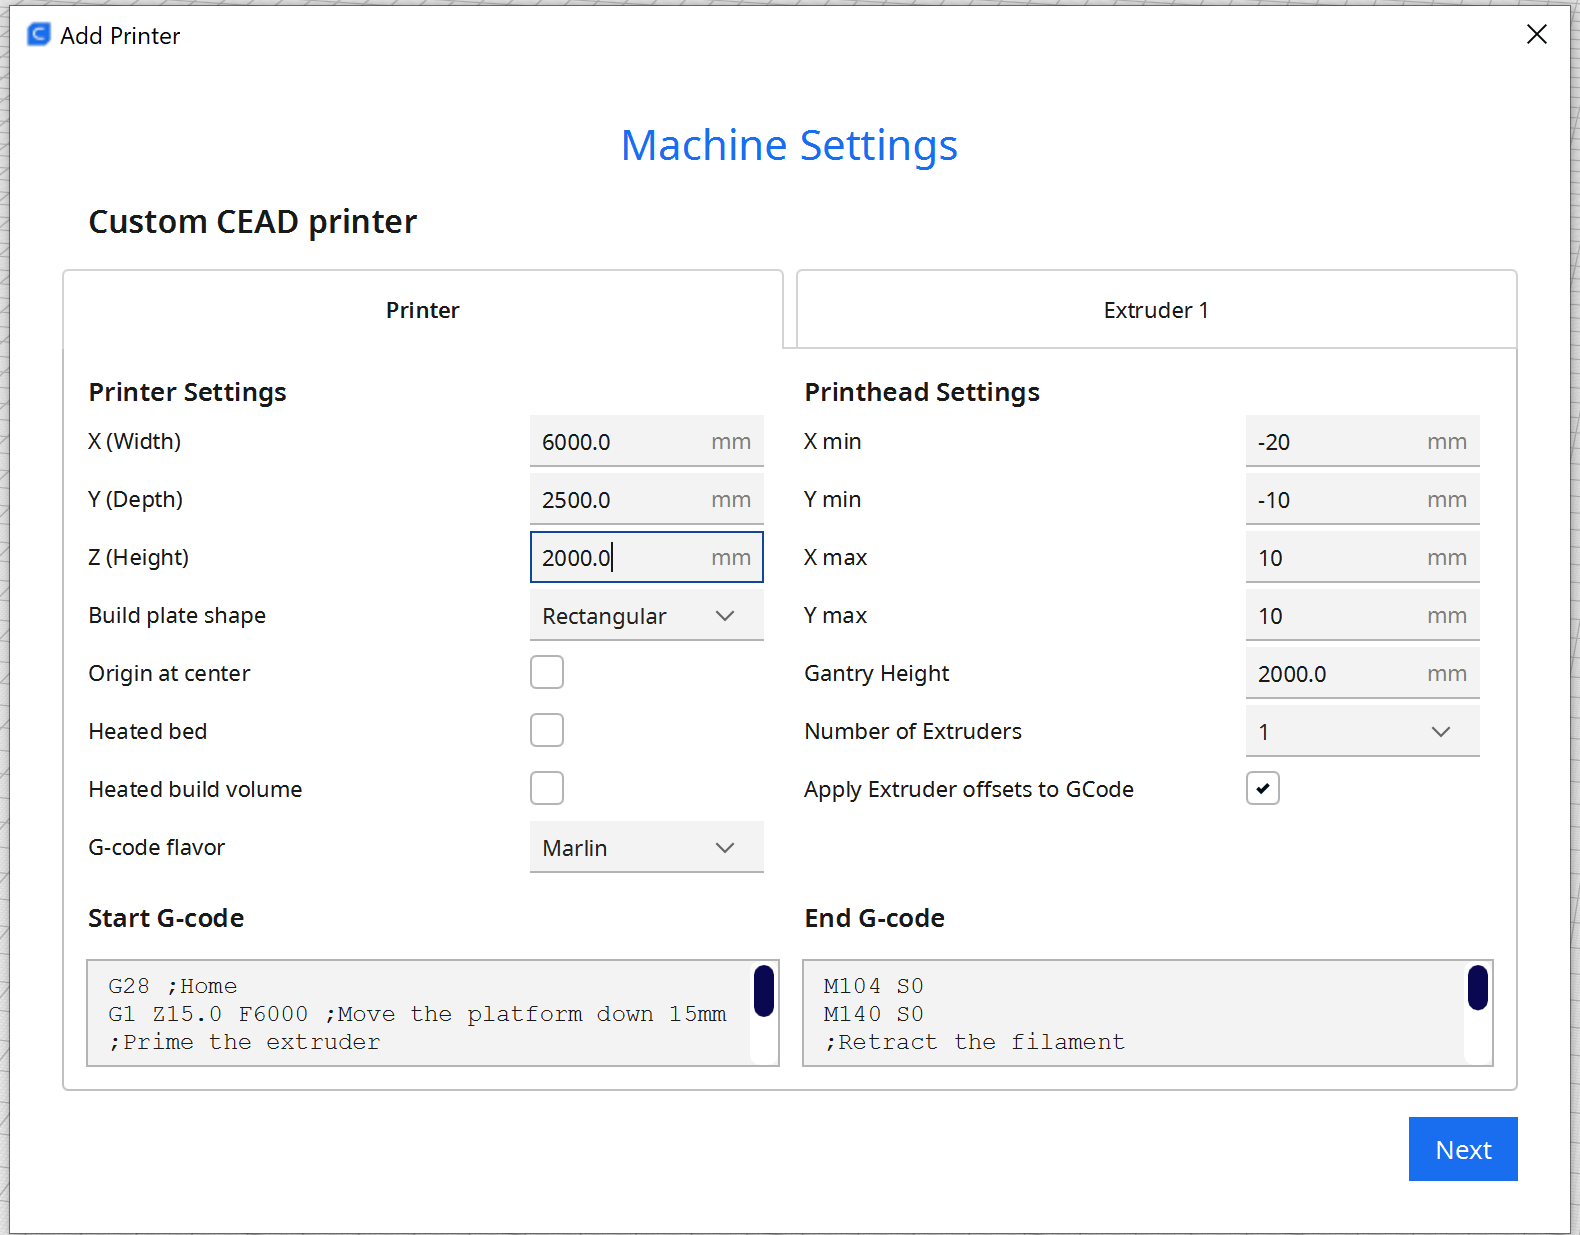
Establiu el volum de construcció per ajustar-lo al robot i al carril:
1.X: 6000 mm
2.Y: 2500 mm
3.Z: 2000 mm
Desactiveu els controls de calefacció perquè l'extrusor CEAD gestiona la calefacció de manera externa.
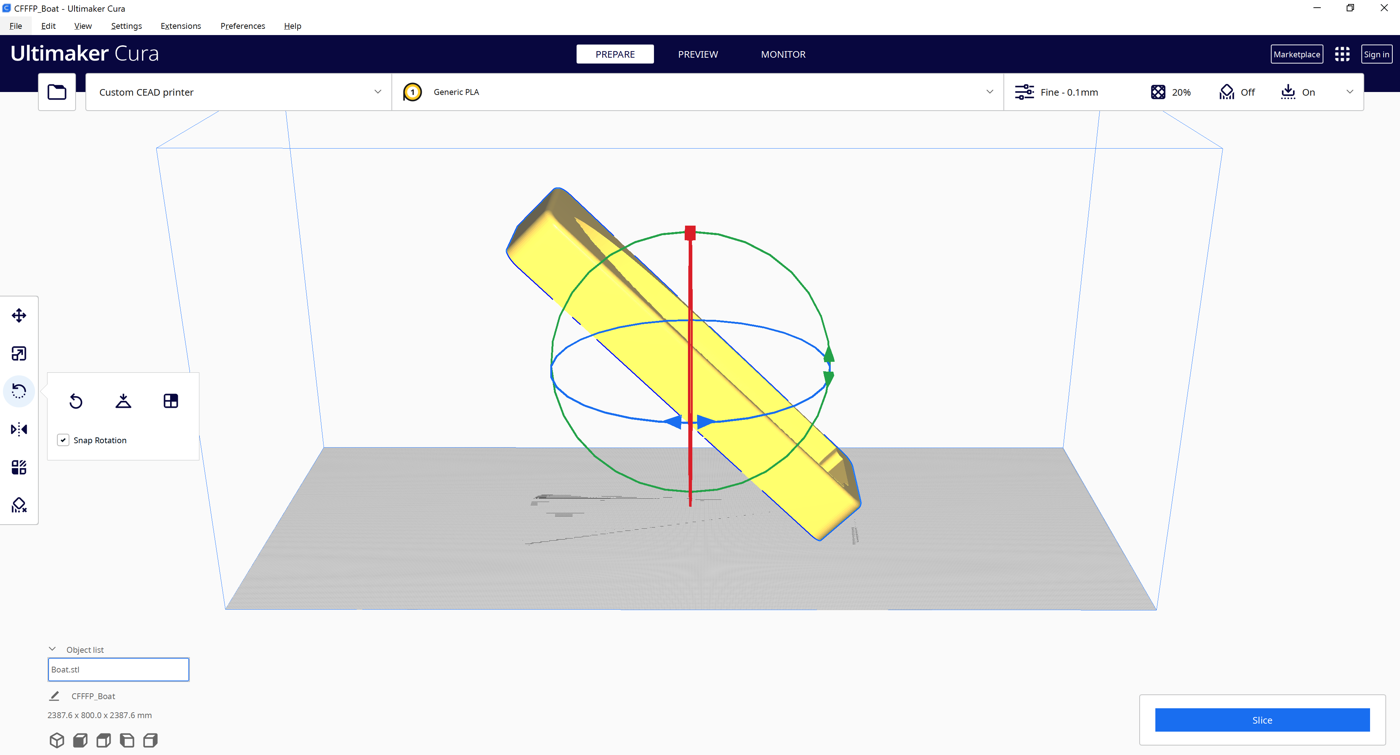
Apliqueu una inclinació de 45° a Cura
El model STL s'ha de girar 45° a Cura abans de laminar-lo.
1.Seleccioneu l'objecte.
2.Utilitzeu l'eina Rotar de Cura per inclinar la peça 45°.
3.Lamineu l'STL girat.
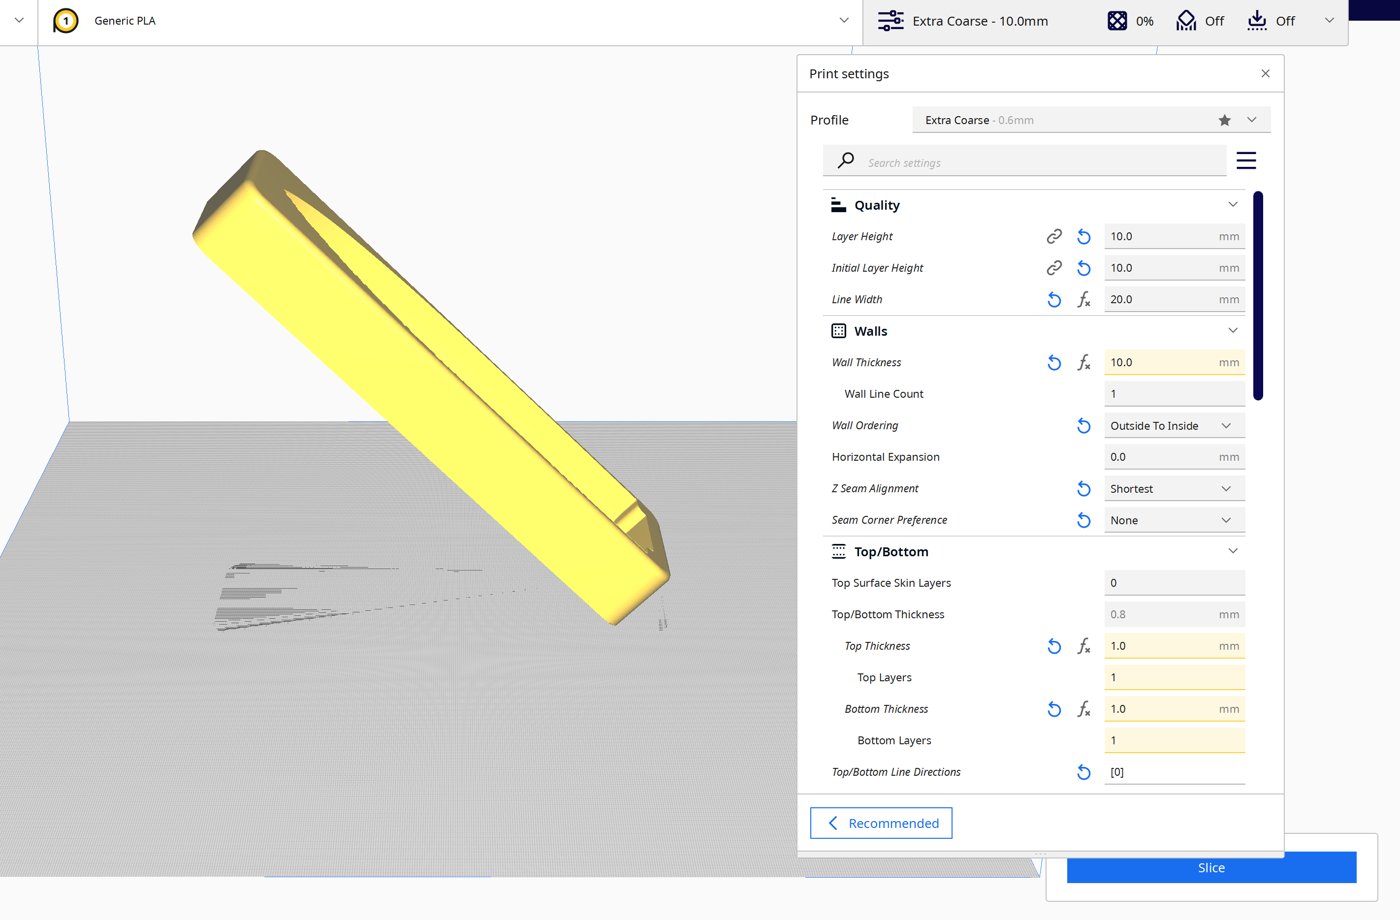
Genera i importa el Codi G
Després d'inclinar el model, talleu-lo a Cura i deseu el programa com a fitxer .gcode.
A RoboDK, seleccioneu Utilitats → Converteix programa NC i trieu el fitxer de Cura.
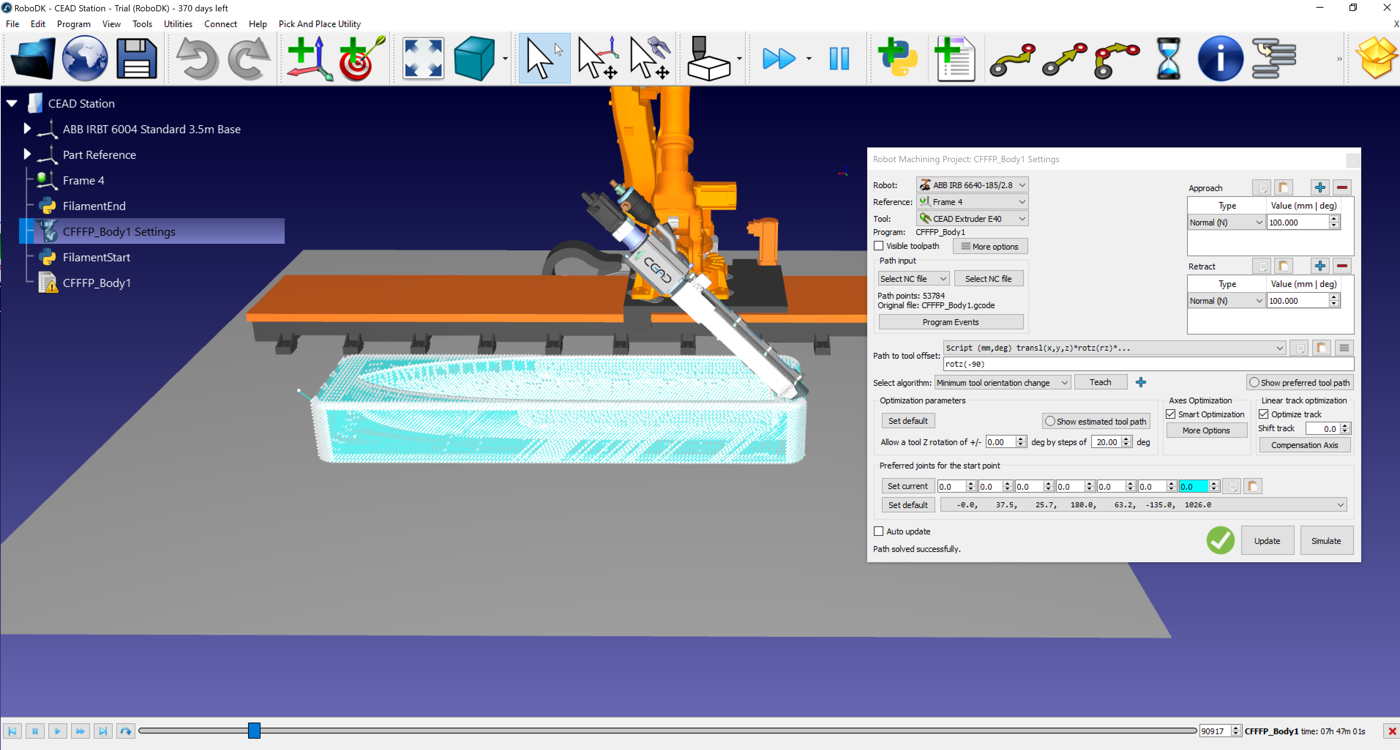
Al diàleg d'importació NC:
1.Seleccioneu el robot ABB IRB 6640.
2.Afegiu el carril ABB IRBT 6004 com a eix extern.
3.Seleccioneu l'extrusora CEAD com a eina.
4.Definiu el sistema de referència (plataforma del casc del vaixell).
Sincronització de l'extrusor
Per defecte, RoboDK tradueix la directiva E de Cura com una crida de programa a un programa anomenat Extruder, passant el valor E com a paràmetre.
Això es pot modificar a Eines → Opcions → Esdeveniments de programa.
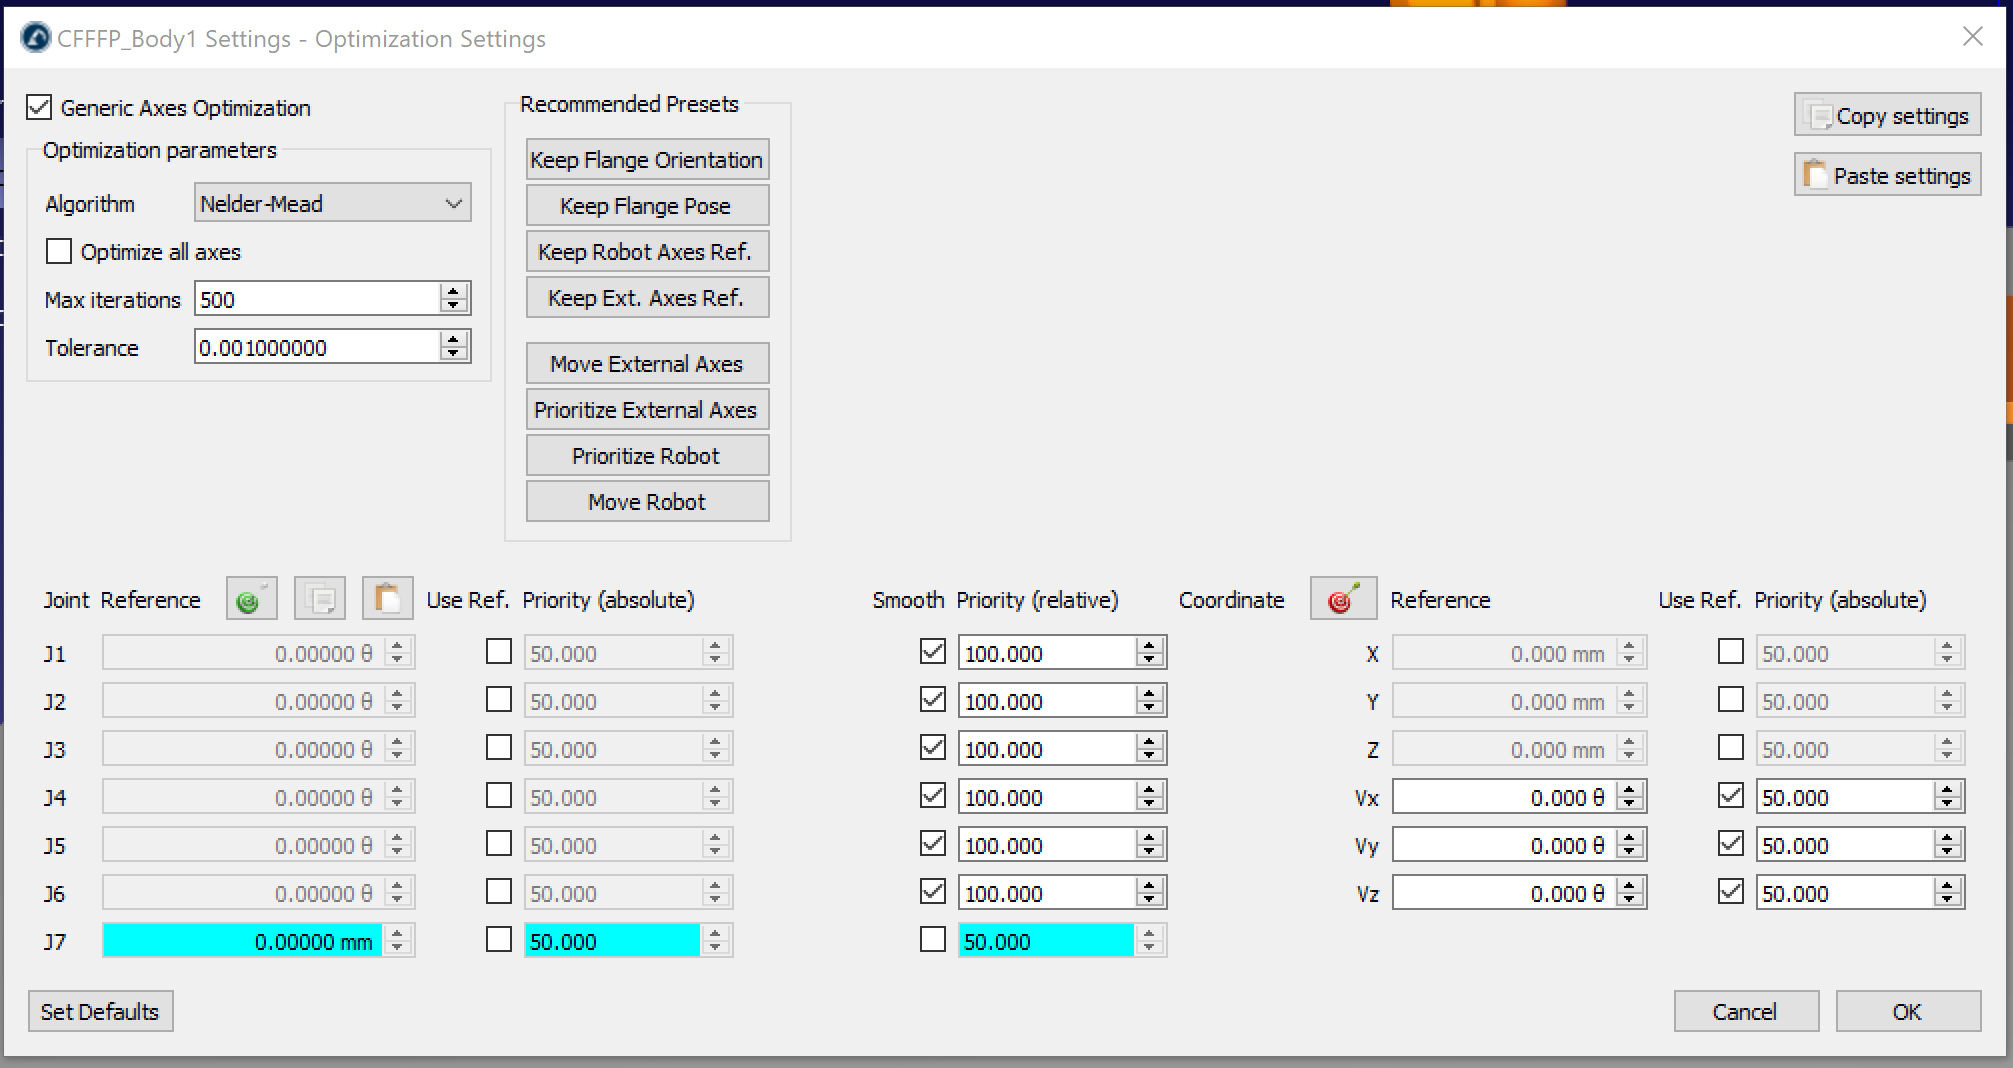
Simulació d'impressió a 45°
Quan s'importa el codi G de Cura, RoboDK simula el procés d'extrusió inclinada:
1.L'ABB IRB 6640 segueix la trajectòria de l'eina de Cura.
2.L'extrusora CEAD està sincronitzada amb el moviment del robot.
3.L'orientació de l'eina reflecteix la inclinació de 45° aplicada a Cura.


