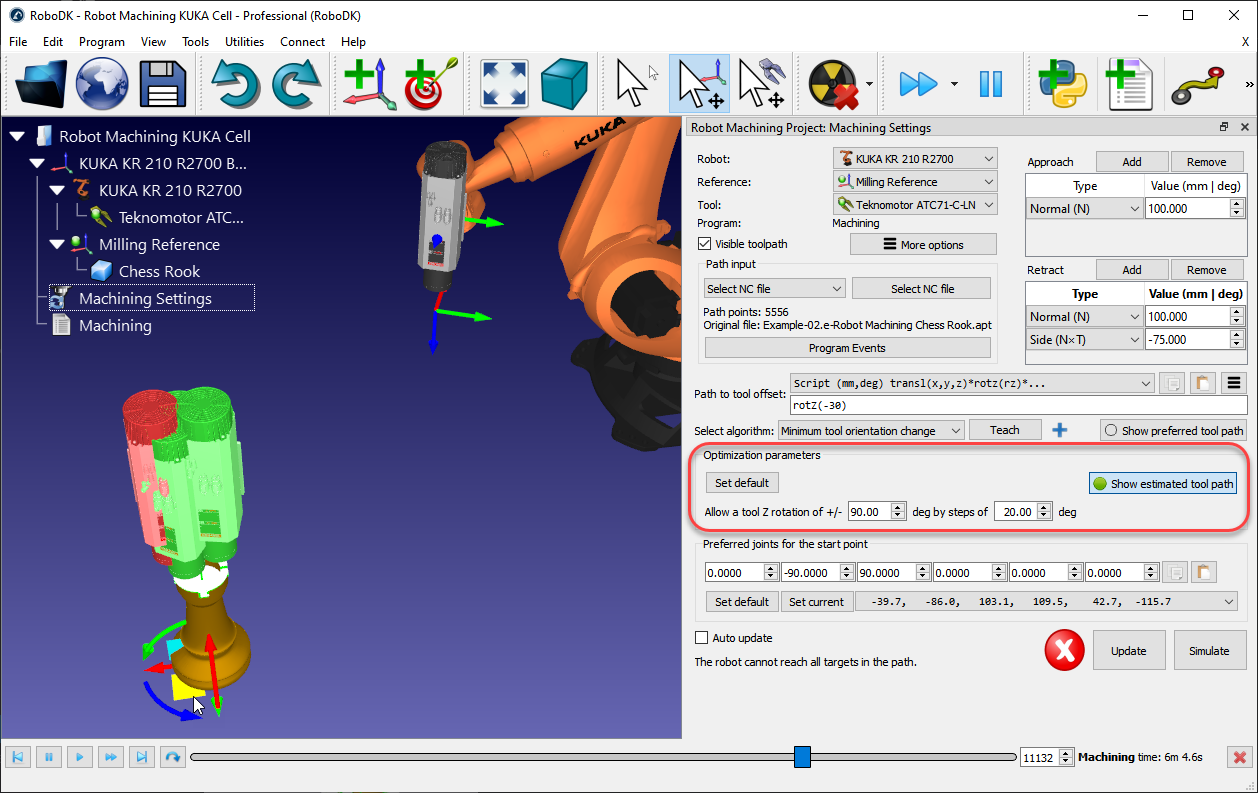
Donada una orientació preferida de l'eina, el robot pot tenir una certa llibertat per girar al voltant de l'eix Z de l'eina. Això permet al robot resoldre el programa evitant singularitats del robot, límits de les articulacions i assegurant que tots els punts són accessibles. Per defecte, RoboDK permet que l'eina giri fins a +/-180 graus al voltant de l'eix TCP per increments de 20 graus.
Es recomana limitar aquesta rotació en funció de l'aplicació. Per exemple, es pot introduir +/-90 graus per limitar la rotació permesa a la meitat. Reduir aquest paràmetre també reduirà el temps de processament per obtenir el programa.
Consell: seleccioneu Mostra la trajectòria de l'eina estimada per veure els punts accessibles (en verd) i els punts inaccessibles (en vermell). Els punts accessibles es poden girar respecte a la trajectòria de l'eina preferida per fer que els objectius siguin accessibles al robot.
Si alguns punts de la trajectòria no són accessibles, es recomana girar el sistema de referència o ser més permissiu amb la rotació Z de l'eina. El sistema de referència es pot moure mantenint premuda la tecla Alt i arrossegant el sistema de coordenades per ajustar millor la peça dins de l'espai de treball del robot.
Nota: La trajectòria de l'eina estimada es mostrarà quan es modifiquin el sistema de referència o el TCP (si està seleccionada l'opció Actualització automàtica). Això us pot guiar per trobar la ubicació òptima per a la vostra operació de mecanitzat robotitzat.
Consell: Valors d'esglaó més petits permeten una reorientació més gradual de l'eina mentre travessa una singularitat. D'altra banda, el càlcul de la trajectòria de l'eina pot trigar més.
Nota: Establiu la rotació permesa al voltant de l'eix Z a 0 graus per restringir completament l'eina d'acord amb l'orientació preferida. Per a aplicacions senzilles en què el robot treballa lluny de singularitats o límits d'eixos, també podeu establir aquesta rotació a 0°. Això és útil per a aplicacions de fresatge 3D de gran envergadura, en què l'eina ha de mantenir principalment la mateixa orientació.