Projecte de seguiment de punts
Podeu simular fàcilment un robot per seguir punts amb RoboDK. Els punts a RoboDK es poden extreure d'objectes o corbes, o importar-se com una llista de punts en fitxers CSV. Aquesta opció és útil, per exemple, per a aplicacions de soldadura per punts o trepat. El vídeo següent mostra un exemple de com configurar una aplicació de soldadura per punts: mireu el vídeo.
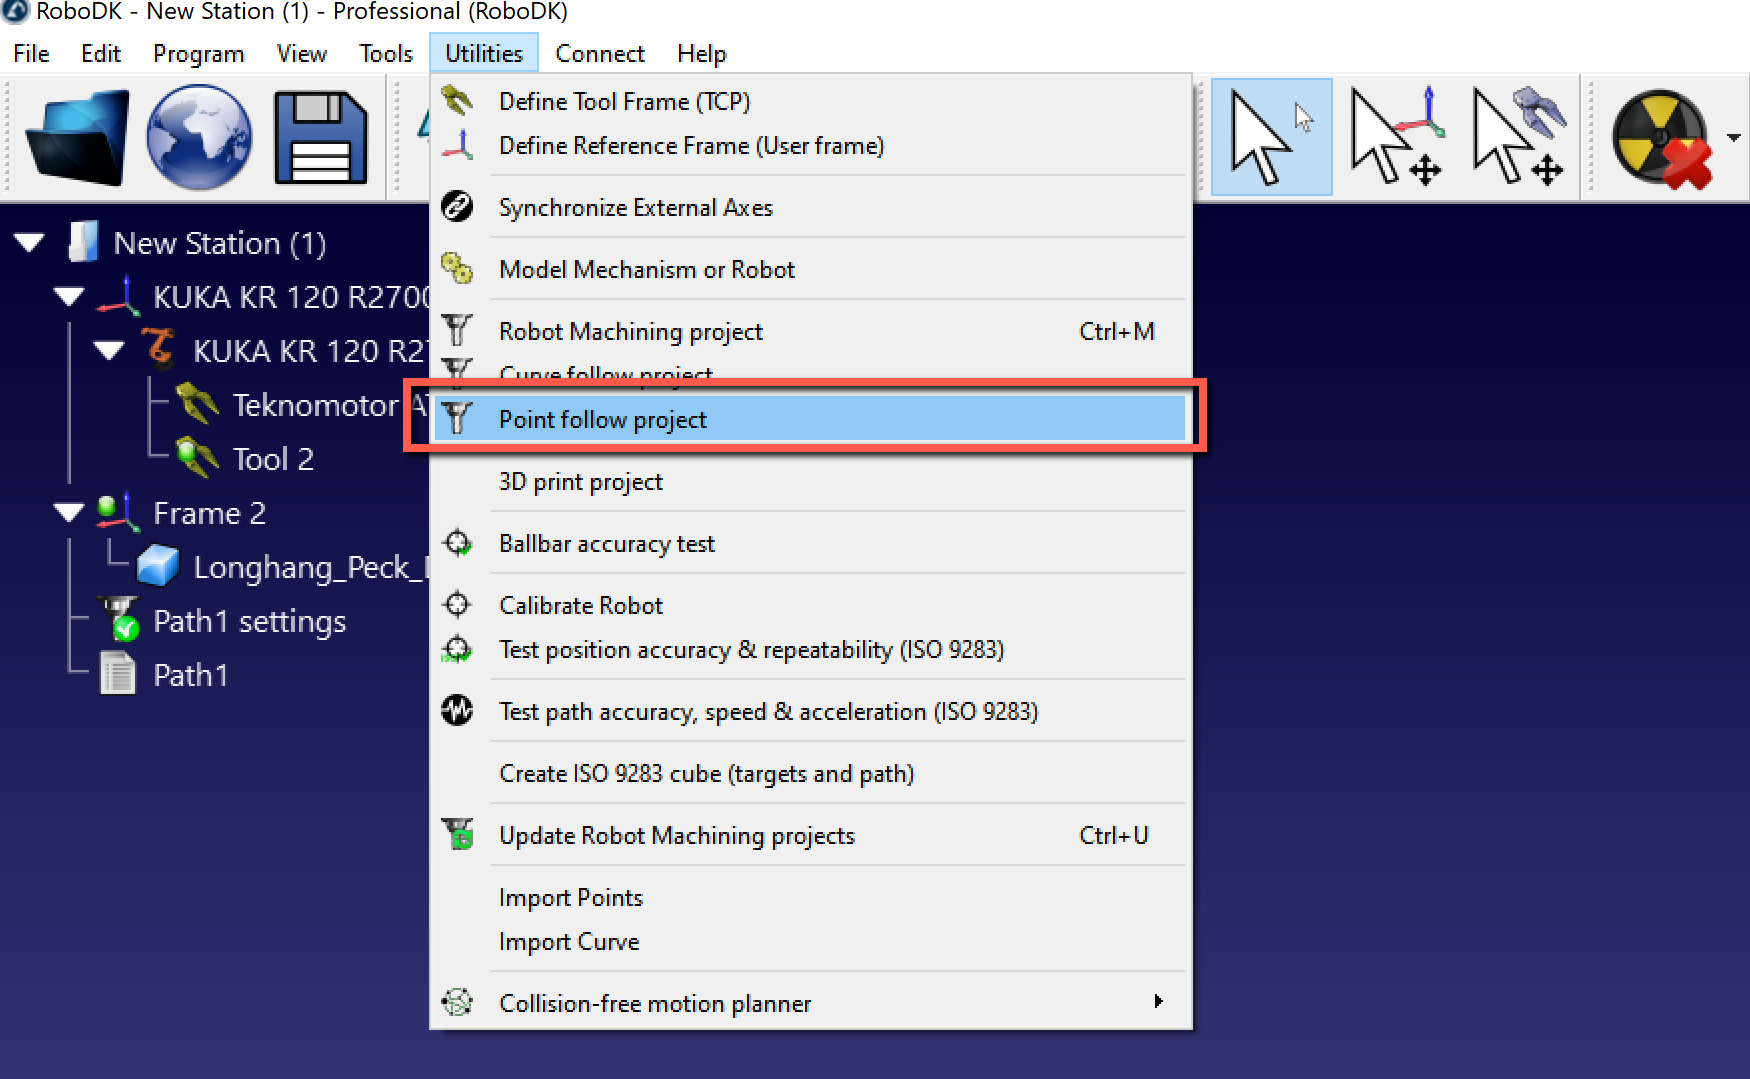
Seleccioneu Utilitats➔Projecte de seguiment de punts per obrir la configuració de seguiment de punts. Aquestes configuracions són les mateixes que en un Projecte de mecanitzat robotitzat; l'única diferència és que l'entrada de trajectòria està preconfigurada per a Seleccionar punts.
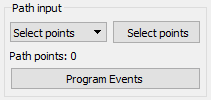
Seleccioneu Seleccionar punts per seleccionar el punt (o els punts) a la pantalla.
Seleccioneu els punts fent clic amb el botó esquerre del ratolí. Seleccionar el mateix punt dues vegades canviarà la direcció d'aproximació. A més, fer clic amb el botó dret en un punt permet seleccionar els punts següents seleccionant «Seleccionar el següent».
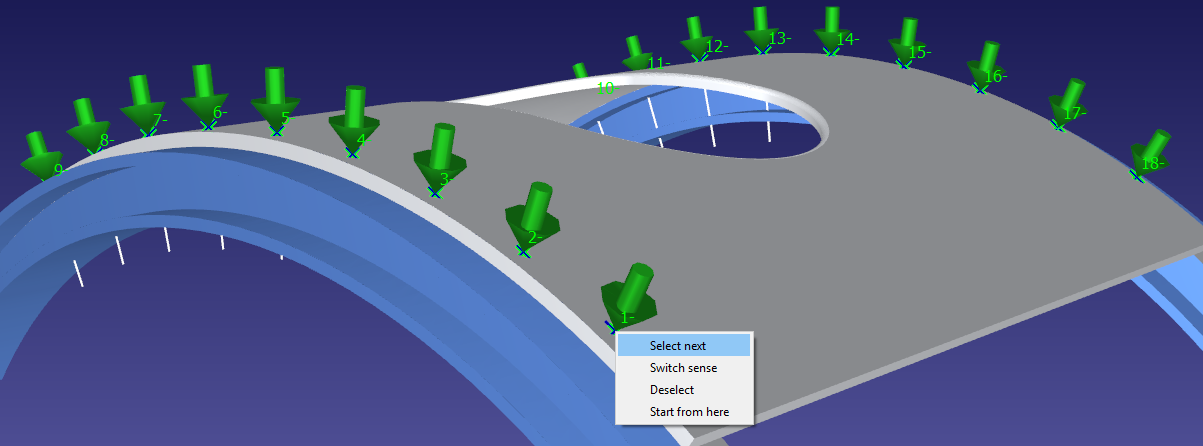
Feu clic amb el botó dret a la pantalla i seleccioneu «Acabat» o premeu la tecla Esc per tornar al menú de configuració. La trajectòria verda mostrarà el moviment del robot respecte a l'objecte.
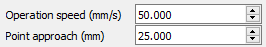
Algunes opcions addicionals estan disponibles a la part superior dreta de la configuració, com ara la velocitat de l'eina i la distància d'aproximació. La imatge següent mostra la configuració predeterminada:
Importar punts
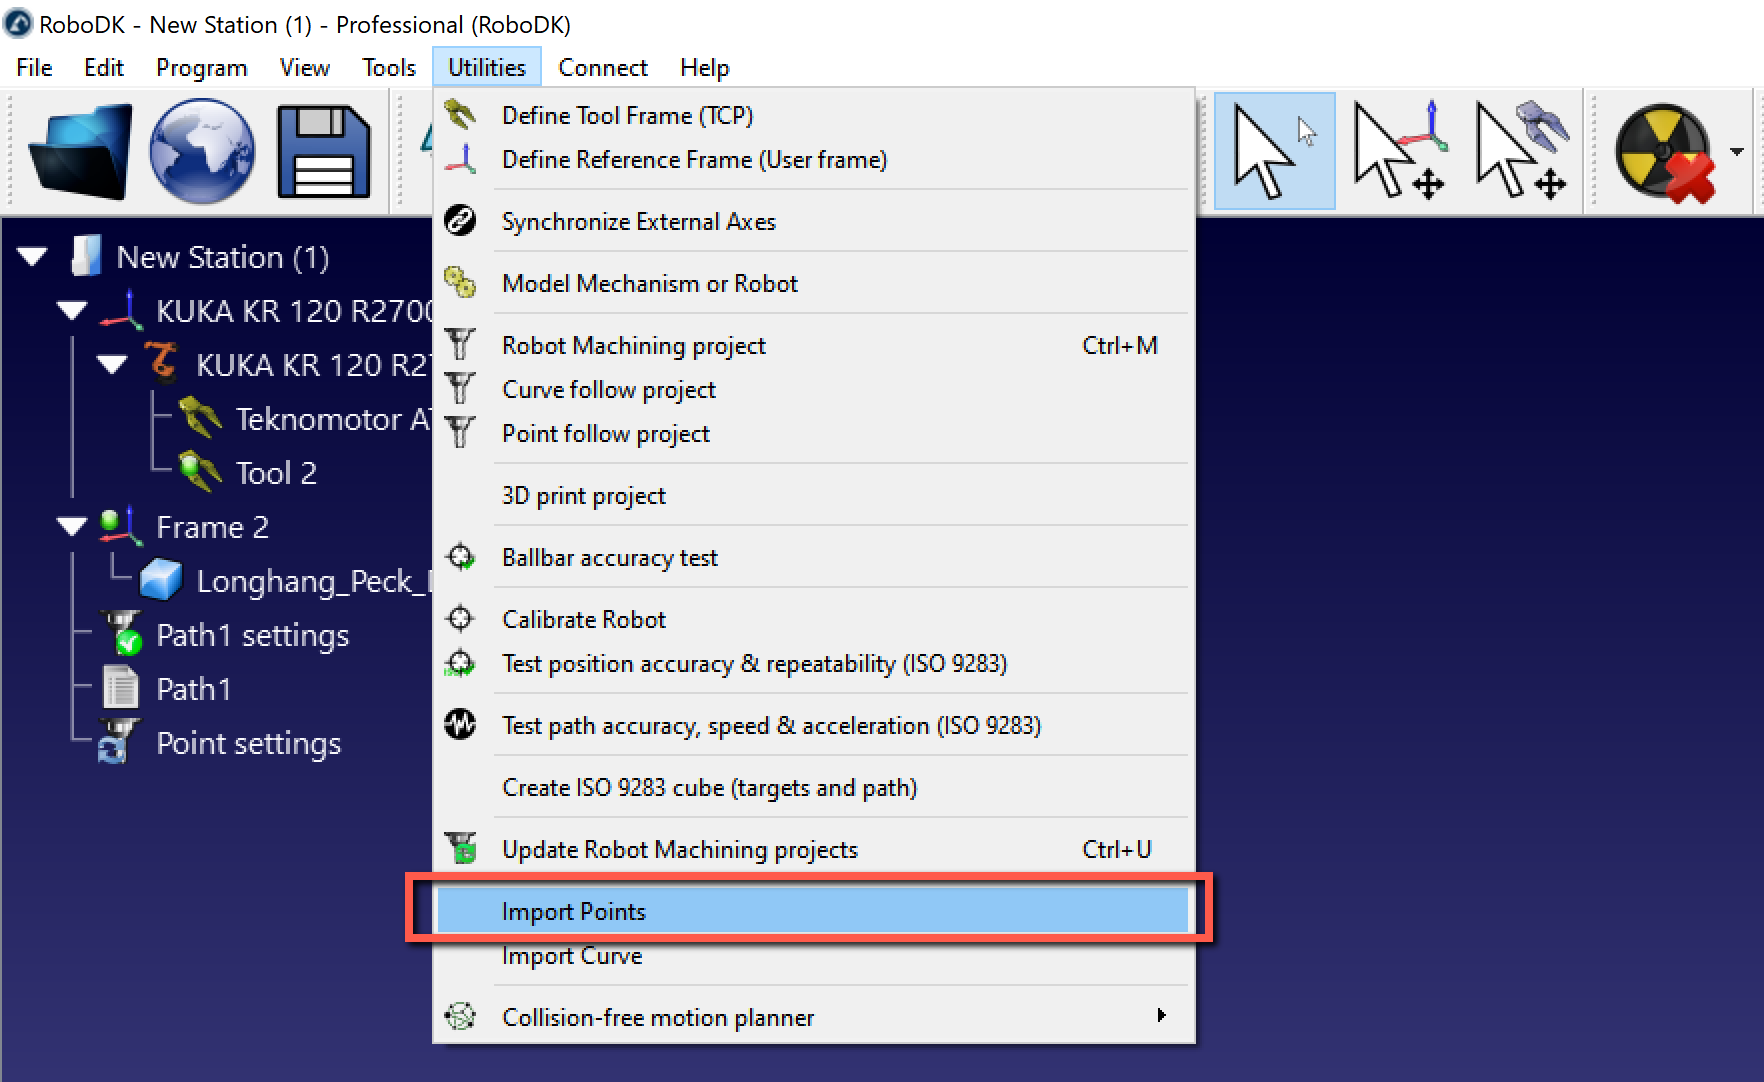
Es pot importar una llista de punts des d'un fitxer de text o un fitxer CSV seleccionant Utilitats➔Importa punts. Apareixerà un element nou a l'estació que mostrarà els punts com un objecte.
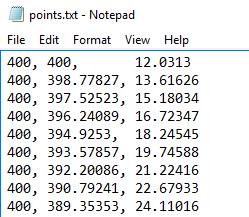
El fitxer pot ser un fitxer de text amb les coordenades 3D de cada punt de la corba. Opcionalment, es pot proporcionar l'orientació de l'eix Z de l'eina com un vector i,j,k.
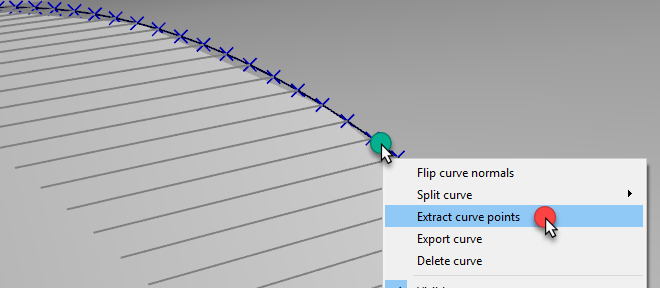
Opcionalment, les corbes existents d'un objecte es poden convertir en punts fent clic amb el botó dret a una corba i, a continuació, seleccionant «Extreu els punts de la corba».