Robot subjecta l'objecte
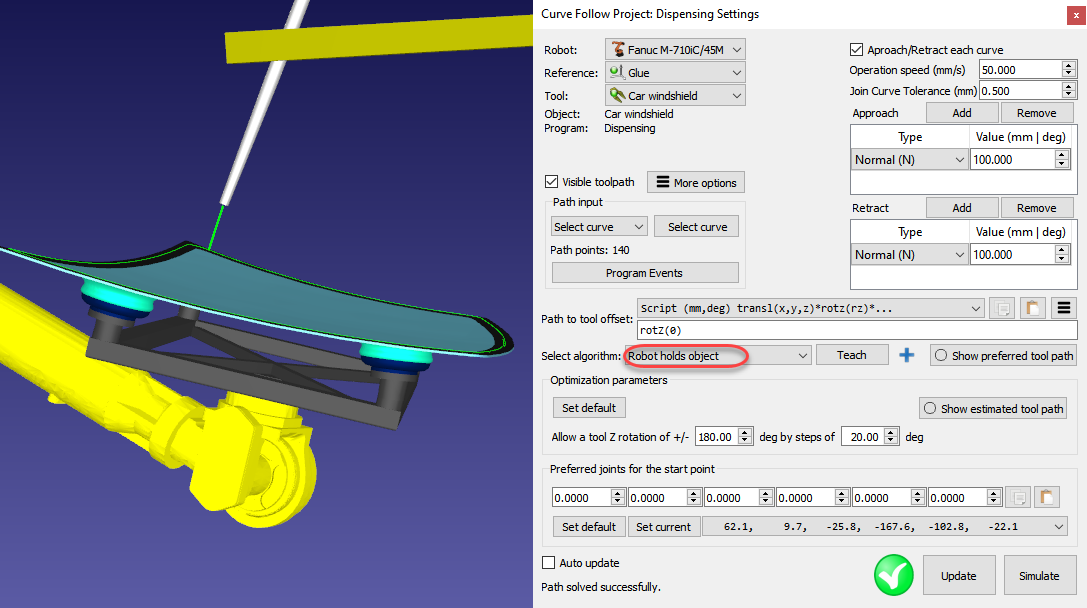
És possible programar un robot quan el robot subjecta l'objecte/trajectòria de l'eina respecte a l'eina mentre es duu a terme l'operació de fabricació. Això és útil per a aplicacions de dosificació de cola o de polit, per exemple. Aquest tipus de programació de robots també es coneix com a TCP remot.
Seleccioneu Robot holds object al menú desplegable Select algorithm per col·locar correctament la trajectòria de l'eina en la referència TCP. La resta de paràmetres són els mateixos que en un projecte de mecanitzat amb orientació constant de l'eina.
Important: Es recomana fermament que els punts de la trajectòria de l'eina estiguin a prop els uns dels altres si es canvia l'orientació de l'eina.
Vídeo: Aquest exemple mostra una aplicació de dosificació de cola amb un robot Fanuc: https://www.youtube.com/watch?v=YrepmoQtNnA.
Més informació disponible a la secció de l'add-in de RoboDK per a Autodesk Fusion.


