Sincronització de l'extrusor
Per defecte, RoboDK tradueix la directiva E de Cura com una crida de programa a un programa anomenat Extruder, passant el valor E com a paràmetre.
Això es pot modificar a Eines → Opcions → Esdeveniments de programa.
Nota: El postprocessador ABB RAPID inclou modificacions recomanades per sincronitzar el moviment del robot amb l'alimentació de l'extrusor CEAD.
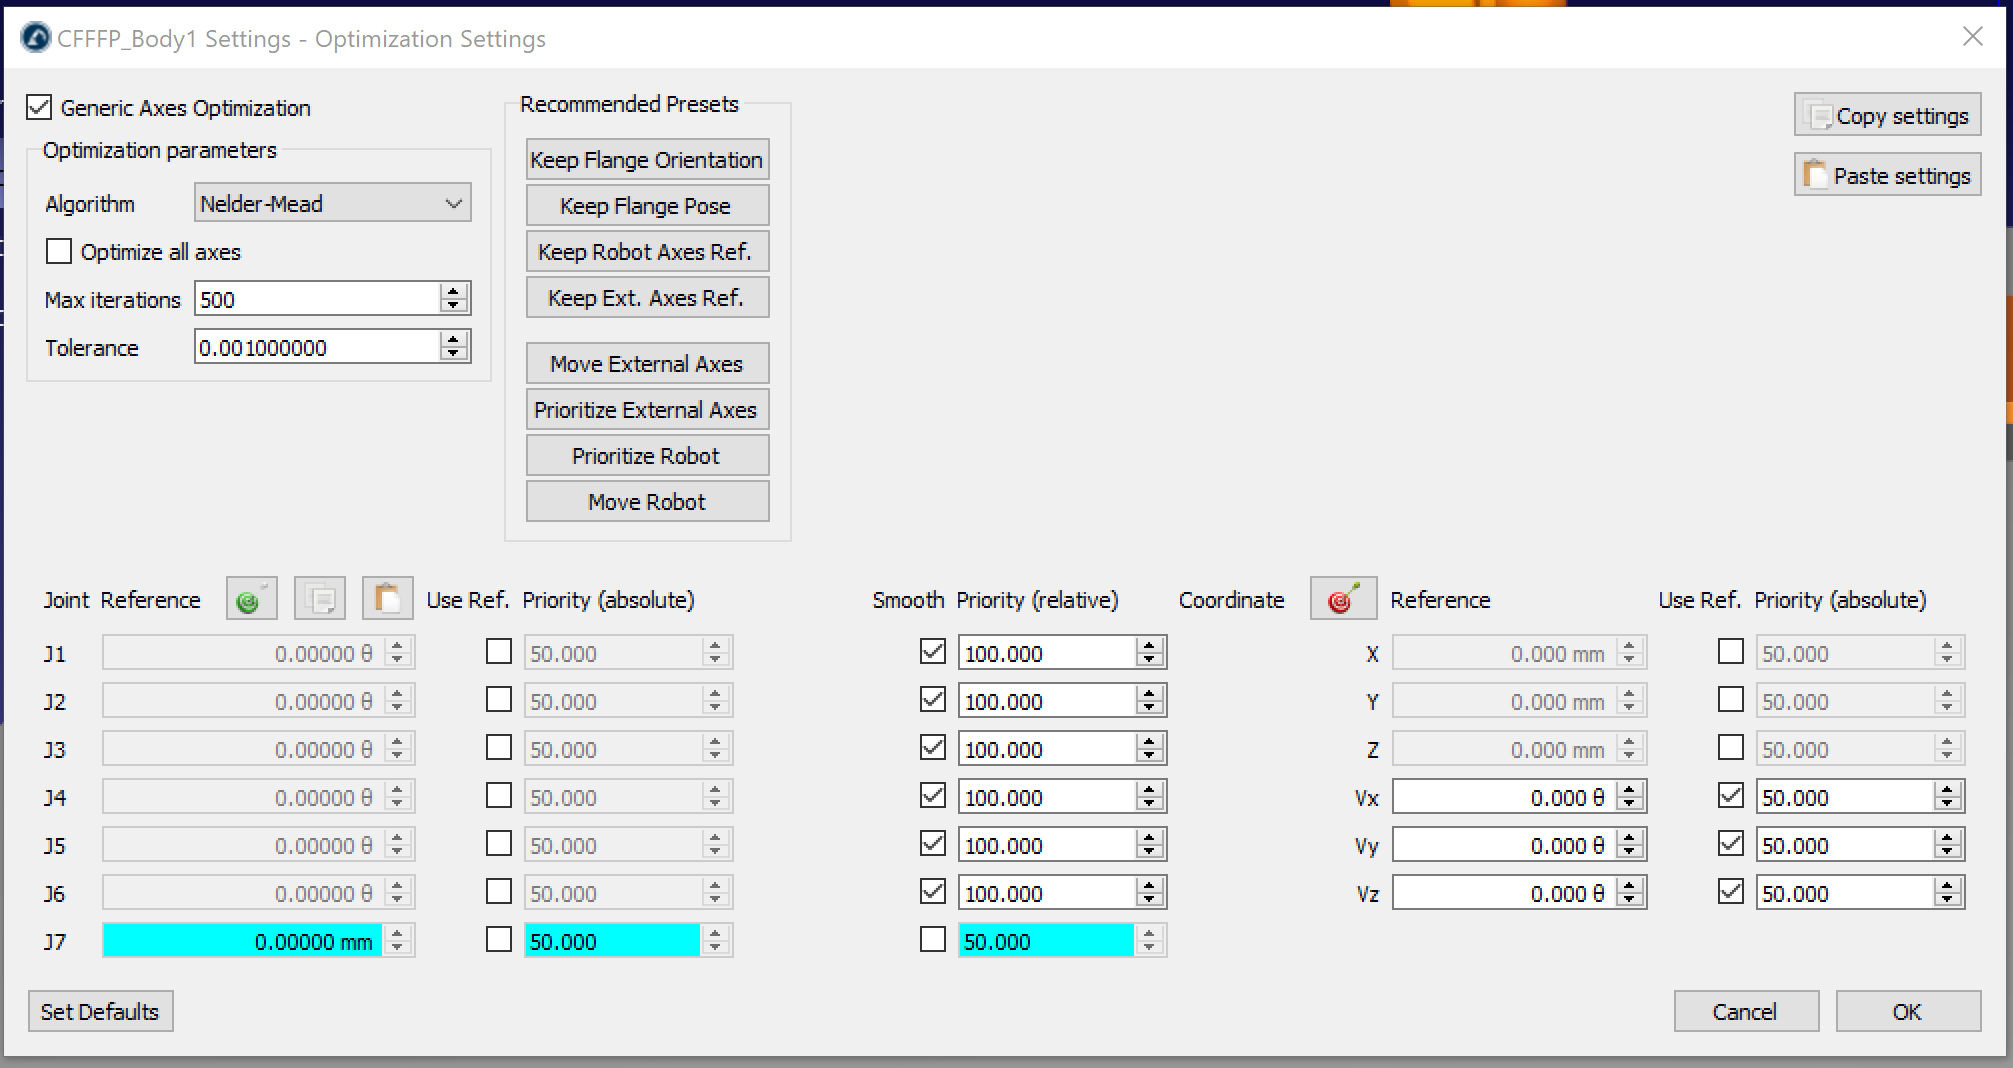
Nota: Podeu optimitzar la prioritat de moviment per minimitzar el moviment del carril a Projecte de mecanitzat robotitzat ➔ Optimització d'eixos ➔ Més opcions.