Adjuntar objecte
L'esdeveniment de simulació d'adjuntar objecte us permet adjuntar un objecte a una eina per simular una acció de recollida.
Quan s'activa l'acció d'adjuntar un objecte a una eina, s'adjuntarà l'objecte més proper a l'eina seleccionada. S'utilitza una tolerància predeterminada de 200 mm per ignorar qualsevol objecte que estigui més lluny d'aquesta distància.
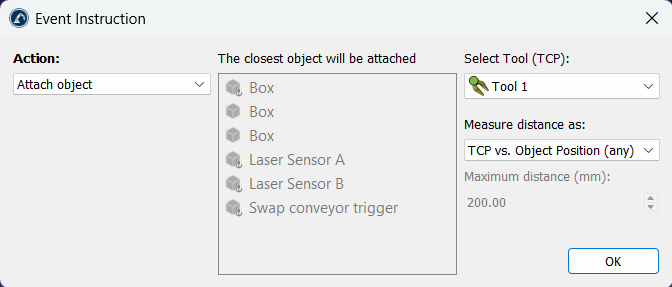
Si no especifiqueu una tolerància de distància, s'utilitzarà el valor predeterminat global (podeu canviar el valor predeterminat global a Eines → Opcions → Distància màxima per fixar un objecte a una eina de robot). A més, per defecte, la distància es comprova des de la ubicació TCP fins a la referència de l'objecte. Alternativament, és possible utilitzar la distància entre el TCP i la geometria de l'objecte seleccionant Verificar la distància més curta entre el TCP i la forma de l'objecte.


