Desplaçament circular
A menys que es seleccionin dos objectius abans d'afegir la instrucció, la instrucció de moviment no crearà cap objectiu nou. Cal afegir dos objectius més per separat i vincular-los des de la instrucció de moviment circular, tal com es mostra a la imatge següent.
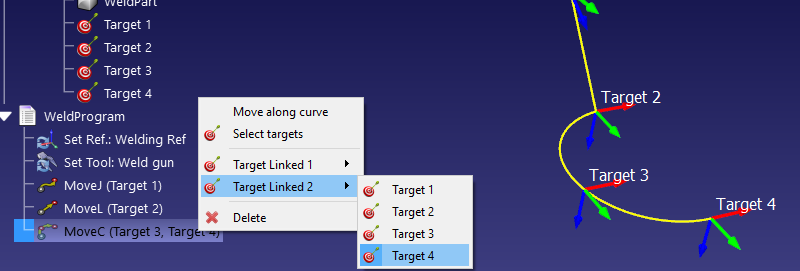
La trajectòria circular és un arc creat des del punt on es troba el robot, que passa pel primer punt circular (Objectiu vinculat 1) i acaba al punt final (Objectiu vinculat 2).
Important: no és possible fer un cercle complet amb una sola instrucció circular. Un cercle complet s'ha de dividir en dos moviments circulars separats.


