Esperar un objecte
La instrucció "Esperar un objecte" espera que un objecte estigui en contacte amb un altre objecte per activar una acció específica.
Aquest esdeveniment és útil quan voleu activar una acció basada en el contacte entre objectes. És habitual col·locar aquesta instrucció per si sola en un programa que s'executa en un bucle i que realitza una acció específica quan un objecte està en contacte amb un sensor.
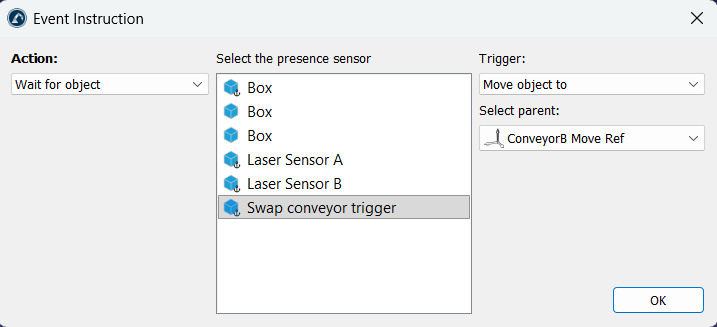
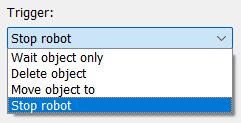
Les accions que podeu dur a terme quan un objecte està en contacte amb el sensor són les següents:
1.Aturar un robot: heu de seleccionar el robot o el mecanisme que s'ha d'aturar.
2.Suprimir un objecte: l'objecte s'ha de treure de l'estació.
3.Esperar només l'objecte (per exemple, podeu fer que un robot agafi un objecte).
4.Moure un objecte a un altre sistema de coordenades. Per exemple, per connectar un objecte d'una cinta transportadora a una altra.