Estableix sistema de referència
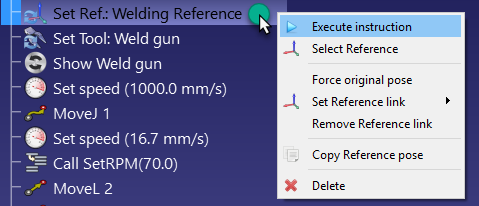
Seleccioneu Programa ➔ Instrucció Estableix sistema de referència per utilitzar un sistema de referència específic. Això actualitzarà el sistema de referència al controlador per a les instruccions de moviment següents i canviarà el sistema de referència actiu del robot a RoboDK per a finalitats de simulació. Això significa que les instruccions de moviment cap a objectius específics (objectius cartesians) es faran respecte a l'últim sistema de referència establert.
El sistema de referència és una variable també coneguda com a Work Object (robots ABB), UFRAME (robots Fanuc), FRAME (per a robots Motoman) o $BASE (per a robots KUKA).
Nota: alguns controladors específics permeten establir sistemes de referència mitjançant un número de sistema de referència (com els controladors Fanuc i Motoman). En aquest cas, el nom del sistema de referència pot acabar amb un número (com "Frame 4" per establir l'índex de sistema de referència 4).


