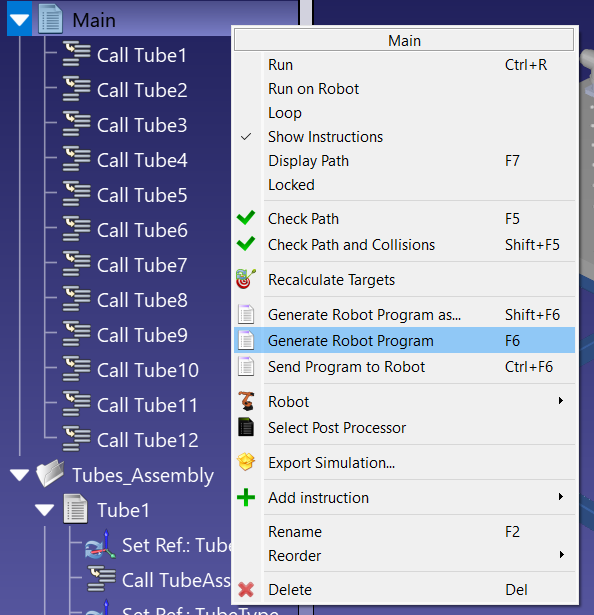
Quan tingueu un programa a punt per exportar al robot, podeu generar el fitxer de programa que requereix el controlador del vostre robot.
Seguiu aquests passos per generar un programa de robot:
1.Feu clic amb el botó dret en un programa.
2.Seleccioneu Genera programa de robot (F6).
A continuació, hauríeu de veure el programa del robot visualitzat en un editor de text.
Nota: També podeu seleccionar Programa ➔Generar programa(s) (F6) per generar un o més programes de robot quan tingueu un o més programes seleccionats.
Consell: Mantingueu premuda la tecla Control (Ctrl) per seleccionar diversos programes alhora i generar-los tots d'una sola vegada.
Els programes de robot s'enregistren per defecte a la carpeta Documents (C:/Users/Your Name/Documents/RoboDK/Programs/). Podeu canviar aquesta carpeta seleccionant Eines → Opcions, anant a la pestanya Programa i fent clic a Estableix situat al costat de la carpeta Programes de robot.
Nota: Per a alguns controladors de robots, és la millor pràctica integrar el programa generat i els subprogrames necessaris en el mateix fitxer de programa. RoboDK ja s'ocupa d'aquest detall, i hauríeu de veure els subprogrames inclosos en el vostre programa principal per als controladors de robots que admeten aquesta funció (per exemple: els controladors ABB, Universal Robots o KUKA). D'altra banda, per als robots que no admeten aquesta funció, haureu de generar múltiples fitxers i transferir-los al controlador del robot per executar correctament tots els programes (per exemple, en controladors Fanuc o Yaskawa/Motoman). Alguns postprocessadors us permeten configurar aquest comportament. Podeu trobar més configuracions a Eines→Opcions i seleccionar la pestanya Programa.
Alternativament, també podeu fer clic amb el botó dret en un programa i seleccionar Genera programa de robot com a … (Shift+F6) per generar el programa especificant la ubicació on el voleu desar.