Moviment lineal
Seleccioneu Programa➔Instrucció de moviment lineal per afegir una nova instrucció de moviment lineal. Alternativament, seleccioneu el botó corresponent a la barra d'eines.
A menys que es seleccioni un objectiu abans d'afegir la instrucció, la instrucció de moviment crearà un objectiu nou i quedaran vinculats. Si es mou l'objectiu, el moviment també es modifica.
Els moviments articulars i els moviments lineals es comporten de la mateixa manera i es poden canviar fàcilment d'un tipus a l'altre.
Igual que amb la instrucció de moviment articular, si aquesta és la primera instrucció que s'afegeix a un programa, s'afegiran dues instruccions més abans de la instrucció de moviment: una selecció de sistema de referència i una selecció de sistema de referència de l'eina.
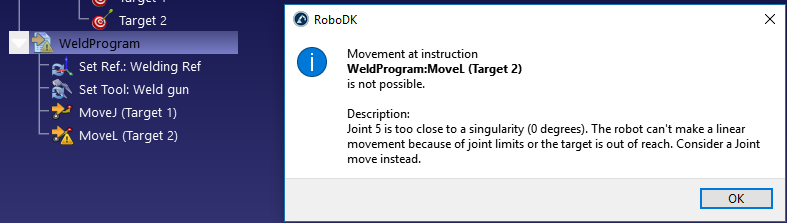
A diferència dels moviments articulars, els moviments lineals són sensibles a les singularitats del robot i als límits dels eixos. Per exemple, la majoria de braços robòtics no poden travessar una singularitat mentre realitzen un moviment lineal. La imatge següent mostra un exemple que indica que l'articulació 5 està massa a prop d'una singularitat (0 graus). Considereu un moviment articular en lloc d'això.
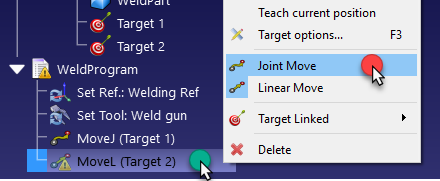
Si un moviment lineal no és estrictament necessari, feu clic amb el botó dret a la instrucció de moviment i canvieu-la per una instrucció de moviment articular.
Alternativament, cal modificar l'objectiu, el TCP o la posició del sistema de referència per evitar la singularitat.


