Postprocessadors vs controladors
Els postprocessadors i els controladors de robots utilitzen mètodes diferents per moure els robots. Mentre que un postprocessador us permet generar programes fora de línia, un controlador us permet tenir comunicació en temps real amb el vostre robot.
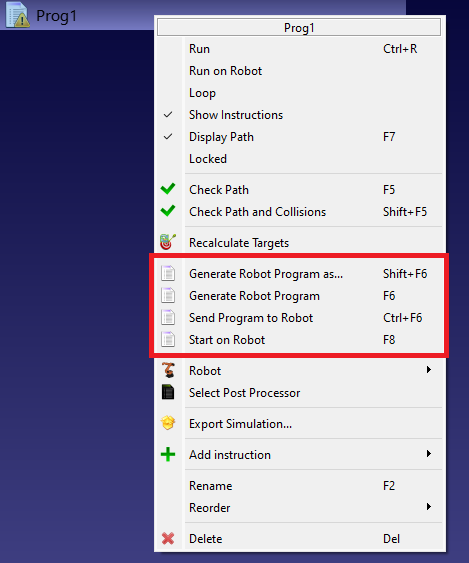
Un postprocessador s'utilitza per a la programació fora de línia i és responsable de convertir el programa de robot RoboDK al llenguatge de programació nadiu del controlador de robot associat. Per exemple, el postprocessador ABB genera fitxers .mod per als controladors IRC5. El postprocessador també inclou la càrrega del programa al controlador de robot, sovint mitjançant FTP. Les funcionalitats següents d'un programa són gestionades pel postprocessador:
1.Generar programa de robot
2.Generar el programa del robot com a…
3.Enviar el programa al robot
4.Inici al robot (en combinació amb el controlador)
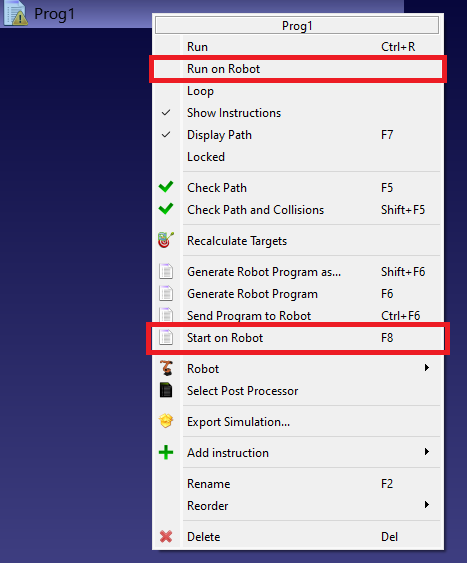
Un controlador de robot permet el control remot del vostre robot des del vostre ordinador amb RoboDK. Això us permet executar instruccions de programa des de RoboDK al controlador del robot en temps real. Això inclou la capacitat de cridar programes remots al controlador. Per exemple, el controlador ABB envia ordres de moviment mitjançant comunicació per sòcol. El controlador gestiona les funcionalitats següents:
1.Activeu l'opció Executa al robot, i després feu doble clic per executar el programa al robot amb el controlador.
2.Inici al robot (en combinació amb el postprocessador)