Editar els paràmetres de la prova del ballbar
Es pot veure la pantalla següent al menú de paràmetres de la prova del ballbar. S'hi pot accedir fent doble clic a l'element Validació de la precisió del ballbar a l'estació (vegeu el pas anterior).
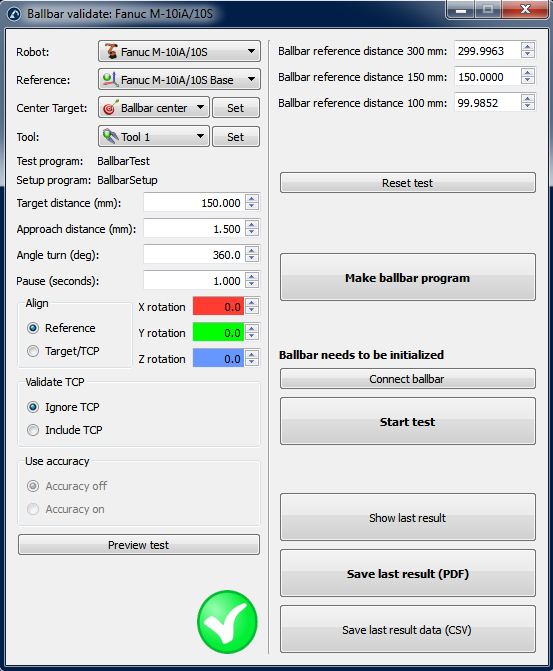
Pot ser que la prova del ballbar no sigui factible per defecte. La factibilitat de la prova depèn de tots aquests paràmetres, a més de les articulacions del robot de la copa central de l'eina i la posició del TCP.
Si la prova no és factible des del principi, podem seleccionar "Preview test" i probablement veurem una seqüència incompleta. En aquest cas, podem disminuir l'"Angle turn (deg)" perquè el programa sigui factible. Si no és el cas, podem reduir el radi del cercle ("Target distance"). Amb el ballbar Renishaw QC20-W, podem provar distàncies de 100 mm, 150 mm i 300 mm amb un error de +/- 1 mm. Amb el Renishaw RCS L-90, l'abast del ballbar és de 240 mm a 330 mm. L'"Approach distance (mm)" (distància d'aproximació) i la pausa ("Pause (seconds)") es poden deixar amb els valors per defecte. Aquests paràmetres permeten detectar l'inici i el final de la prova.
El pla de prova s'orienta respecte al sistema de referència de la base del robot («Reference» a la secció «Align»), la qual cosa significa que es fa servir el pla XY del sistema de referència del robot per crear el cercle. Podem triar de fer la prova respecte al sistema de referència de l'eina. En aquest cas, es fa servir el pla XY de l'eina (quan se n'ha ensenyat el centre). En ambdós casos, podem afegir rotacions addicionals respecte a l'eix X, Y i/o Z del sistema de referència.
Si canviem certs paràmetres (com ara afegir l'eina a la validació), apareixerà el missatge «Important: el TCP ha de ser precís». Això significa que els moviments es calculen respecte al centre de l'eina. En cas contrari, podem tenir errors del TCP i la prova serà factible de totes maneres.
Si seleccionem l'opció "Include TCP", l'orientació de l'eina canvia amb el moviment al llarg del cercle. Aquesta opció permet avaluar l'error del robot i de l'eina com un sol sistema. En cas contrari, només comprovem l'error del robot ("Ignore TCP").


