Prova de la ballbar
Aquesta secció descriu els passos necessaris per prendre els mesuraments amb la ballbar.
Hauríeu de tenir 2 programes de robot:
●BallbarSetup: aquest programa permet establir el centre de la prova de la ballbar (copa d'eina central) al mateix lloc on vam enregistrar les articulacions del robot.
●BallbarTest: aquest programa és la trajectòria circular al voltant de la copa d'eina central per fer l'adquisició de mesuraments amb la ballbar.
Per assegurar-nos que la copa d'eina central estigui a la posició correcta, hem d'executar el programa BallbarSetup. El robot es desplaçarà al punt central amb una aproximació lineal. A continuació, hem de col·locar i bloquejar el suport magnètic.
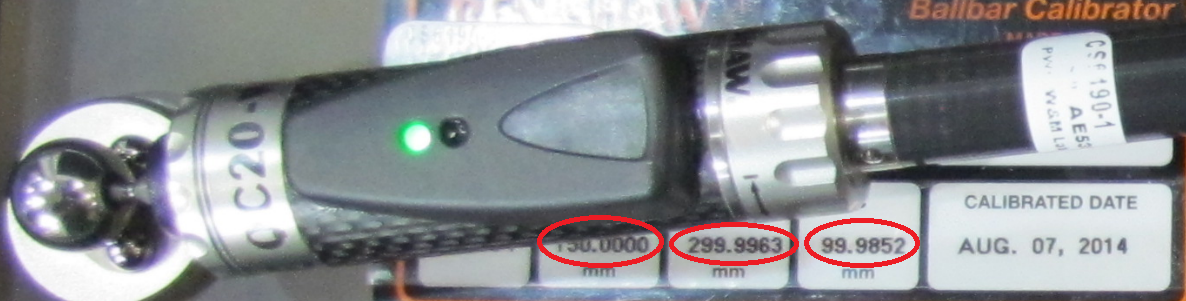
Ens hem d'assegurar que hem introduït correctament els paràmetres de masterització del kit de la ballbar (vegeu la imatge següent). Aquests valors s'han d'introduir a "Distància de referència de la ballbar ..." des del menú de paràmetres de prova. La ballbar QC20-W podrà mesurar aquestes distàncies amb una precisió d'un micròmetre, més o menys 1 mm. Aquesta precisió és suficient per a robots industrials, però l'abast de mesurament pot ser limitat en certs casos. Per a l'RCS L-90, podeu copiar la distància objectiu (radi), ja que la distància de referència és irrellevant.
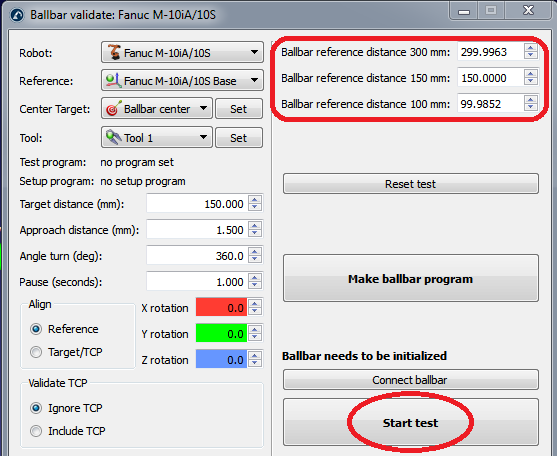
Podem començar la prova seleccionant "Inicia la prova" (no cal seleccionar prèviament "Connecta la ballbar"). Apareixerà una finestra nova que mostrarà l'estat de la connexió de la ballbar. Si la ballbar no s'ha detectat o hi ha algun problema, heu de tancar la finestra de connexió de la ballbar, apagar el dispositiu de la ballbar, tornar-lo a engegar i tornar a intentar iniciar la prova. Si el problema persisteix, assegureu-vos que teniu una connexió adequada (Bluetooth o USB). La RCS L-90 ofereix funcionalitats addicionals i indicarà si el dispositiu requereix posicionament inicial o calibratge.
Un cop s'hagi establert la connexió amb la ballbar, RoboDK guiarà l'usuari perquè segueixi aquests passos:
1.Inicialitzeu la ballbar amb la distància seleccionada per a la prova.
2.Moveu el robot a la posició d'inici (el programa s'aturarà abans de continuar)
3.A continuació, l'usuari ha de col·locar la ballbar al robot.
4.Inicieu la prova seleccionant OK a la pantalla de l'ordinador. El robot no es mourà fins que seleccionem continuar al pendant d'ensenyament del robot.
5.Si tot està correcte, apareixerà una finestra nova que mostrarà el mesurament actual de la ballbar.
6.Podem continuar amb el programa del robot per moure's al llarg de la trajectòria.
7.Quan el robot acabi el moviment, podem aturar els mesuraments (en sentit horari i en sentit antihorari).
Quan la prova s'hagi completat, RoboDK mostrarà el resultat de la prova i demanarà a l'usuari que desi un informe en format PDF.
El pas 4 és important per detectar l'inici i el final de la prova. Aquests límits es detecten perquè el robot fa un moviment radial d'uns 1,5 mm per activar l'inici i el final dels mesuraments (als punts d'inici i final de la trajectòria).


