Configuració fora de línia
Es recomana crear un entorn virtual de la configuració real a RoboDK (configuració fora de línia) per preparar la trajectòria i les posicions per a les proves. Això es pot fer abans de tenir el robot i el rastrejador, només fent servir un ordinador amb RoboDK instal·lat. Es poden descarregar exemples de configuració per al calibratge de RoboDK i la validació de trajectòries des de la carpeta:
https://robodk.com/stations#filter?feature=calibration-project.
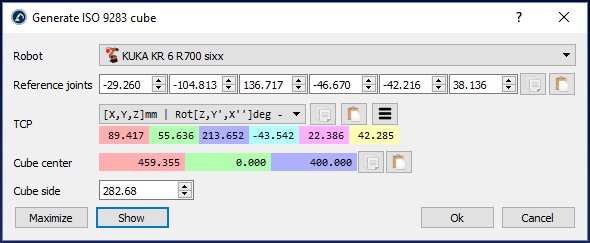
RoboDK disposa d'una utilitat per generar les configuracions i la trajectòria recomanada tal com s'estableix a la norma ISO 9283. Per utilitzar aquesta utilitat:
1.Utilitats→Crea cub ISO 9283 (objectius i trajectòria)
2.Introduïu les articulacions de referència (posició del robot on l'eina apunta al rastrejador)
3.Ajusteu la posició i la mida del cub
4.Seleccioneu D'acord
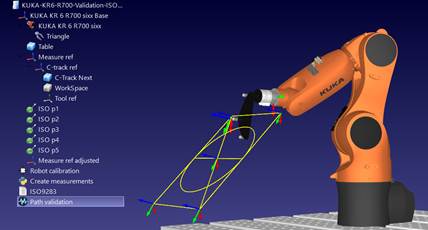
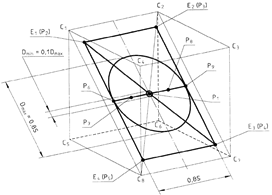
Això crearà els 5 objectius descrits per la norma ISO, així com la trajectòria recomanada per a la prova de precisió de la trajectòria. Aquests objectius i la trajectòria es mantenen dins d'un cub situat davant del robot. Podem establir el costat desitjat del cub, així com desplaçar el centre (objectiu «ISO p1») i les articulacions de referència que definiran l'orientació de la trajectòria. També és possible maximitzar la mida del cub per trobar el cub més gran que càpiga a l'espai de treball del robot.
A la imatge següent es mostra una estació de mostra amb les opcions de calibratge i validació del robot.